Rapport de Projet - Maison Intelligente STM32#
ECUE : Architectures Numériques Embarquées
Binôme : Thibault AGUEH, Benoît DE KEYN
Date : 26/10/2026
Carte cible : NUCLEO-F411RE (STM32F411RET6)
Table des matières#
Table des matières
Table des matièresIntroduction
1. Photos de la maison
2. Description du fonctionnement
Architecture globale du système
1. Branchement des composants
1.1. Contraintes de brochage1.2. Tableau de brochage final
3. Organisation logicielle
3.1. Boucle principale et gestion des interruptions3.2. Organisation en bibliothèques
1. Pas de Hardcoding
2. Defines matériels
3. Structure pour les LEDs
Scénario 1 — Base temporelle pour l'échantillonnage
1. Configuration du Timer
1.1. Contraintes de départ1.2. Calcul du Prescaler
1.3. Calcul de la Période
1.4. Dans CubeMX
3. Validation expérimentale
4. Ancienne méthode
Scénario 2 — Sécurité : HOME/AWAY et détection d'intrusion
1. Configuration du bouton MODE
2. Gestion de l'anti-rebond
2.1. Prescaler du Timer 52.2. Période du Timer 5
2.3. Routine d'interruption du GPIO et du Timer
2.4. Détection d'appui
3. Machine à états HOME / AWAY
3.1. Description de la machine à états3.2. Gestion des modes
3.3. Implémentation de la machine à états
4. Capteur PIR et alarme intrusion
4.1. Configuration du capteur de mouvement4.2. Lecture du capteur PIR
5. Comportement selon le mode (AWAY vs HOME)
5.1. Machine à états avec alarme intrusion5.2. Implémentation dans la while(1)
5.3. Alarme intrusion
1. Déclenchement de l'ADC par le Timer 2
2. Lecture de la valeur ADC au Scénario 3 et problème rencontré
3. Tests du capteur et seuil
3.1. Tension d'alimentation et de mesure de l'ADC3.2. Seuil de détection
Scénario 4 — Supervision UART
1. Configuration de l'UART avec ST-LINK
2. Redirection de printf vers l'UART
3. Message de bienvenue au démarrage
4. Supervision en temps réel
4.1. Mesures périodiques (toutes les 2 s)4.2. Événements d'état (asynchrones)
4.3. Erreurs
Scénario 5 — Gestion intelligente de la fenêtre
1. Commande du servomoteur
1.1. Brochage et alimentation1.2. Protocole PWM du servo
1.3. Configuration du Timer 1 dans CubeMX
1.4. Calcul de la résolution angulaire
1.5. Appliquer un angle au servomoteur
2. Gestion de la fenêtre
2.1. États de la fenêtre2.2. Application de l'etat de la fenêtre
3. Bouton fenêtre et anti-rebond
3.1. Implémentation et anti-rebond3.2. Comportement et priorités selon le mode (HOME vs AWAY)
4. Détection de pluie avec ADC DMA multi-canaux
4.1. Déclenchement des mesures4.2. Configuration ADC en mode Scan multi-canaux
4.3. Configuration DMA
4.4. Interruptions ADC et DMA activées
4.5. Lecture et évaluation des capteurs
4.6. Tests du capteur de pluie et seuil
Scénario 6 — Mesure de température (TMP102)
1. Branchement et configuration CubeMX
1.1. Alimentation (VCC/GND)1.2. Bus I²C (SDA/SCL)
1.3. Adresse I²C (ADD0)
1.4. Broche (ALT)
2. Analyse de la datasheet
2.1. Registres accessibles2.2. Registre de température
2.3. Registre de configuration
2.4. Registres T_LOW et T_HIGH
3. Communication I²C avec le capteur
3.1. Protocole I²C du TMP1023.2. Fonctions HAL utilisées
3.3. Alternatives HAL non utilisées
4. Structure de la bibliothèque
4.1. Vue d'ensemble4.2. Les structures TMP102_Config_t et TMP102_t
4.3. Define
4.4. Organisation des champs du registre de configuration
4.5. Synchronisation entre le registre de configuration et l'objet TMP102
5. Mise à jour des registres du capteur
5.1. Application du registre de configuration5.2. Application des registres de seuil de température
6. Initialisation
6.1. Instanciation6.2. Valeurs par défaut
6.3. Personnalisation
6.4. Exemple dans notre code
7. Lecture du registre de température
7.1. Fonction de lecture7.2. Appel externe
8. Conversion et affichage de la température
8.1. Registre brut → température en °C8.2. Température en °C → Registre brut
8.3. Affichage de la température de type float
9. Mesure One-Shot en mode Shutdown
9.1. Mode Continous vs Shutdown9.2. Déclencher une mesure One-Shot
9.3. Attendre la fin de la mesure
9.4. Lire la température actualisée
10. Utilisation de la bibliothèque dans le code
10.1. Déclaration et initialisation10.2. Cycle de mesure dans la boucle principale
12. Gestion automatique de la fenêtre par la température
12.1. Seuils et états de température12.2. Logique de décision de la fenêtre
12.3. Résumé du comportement global de la fenêtre
1. Configuration Bus I²C
1.1. Branchement et configuration CubeMX1.2. Adresse I²C
2. Intégration de la bibliothèque LCD I²C
2.1. Modification de l'initialisation3. Affichage des données en 16x2
3.1. Initialisation3.2. HOME / AWAY
3.3. Valeurs capteurs
1. Analyse de la datasheet (protocole one-wire)
2. Principe d'implémentation : PWM + DMA
3. Branchement et configuration CubeMX
3.1. Branchement3.2. Calcul des paramètres du Timer 4
3.3. Configuration du Timer 4 dans CubeMX
3.4. Configuration du DMA
3.5. Interruptions activées
4. Structure de la bibliothèque
4.1. Vue d'ensemble4.2. Les structures BL_RGB_t et BandeLED_t
4.3. Define
6. Encodage et envoi de la trame
7. Modification de l'état des LEDs
7.1. Fonction de démonstration8. Utilisation dans le code : tableau de bord LED
8.1. Déclaration et initialisation8.2. Le tableau de bord
8.3. Mise à jour périodique
8.4. Respect de la règle « pas de blocage »
1. Clignotement non bloquant par compteur partagé
2. Gestion du buzzer avec fréquences distinctes
2.1. Configuration du Timer PWM2.2. Configuration sur CubeMX
2.3. Fréquences distinctes pour chaque alarme
Introduction#
1. Photos de la maison#
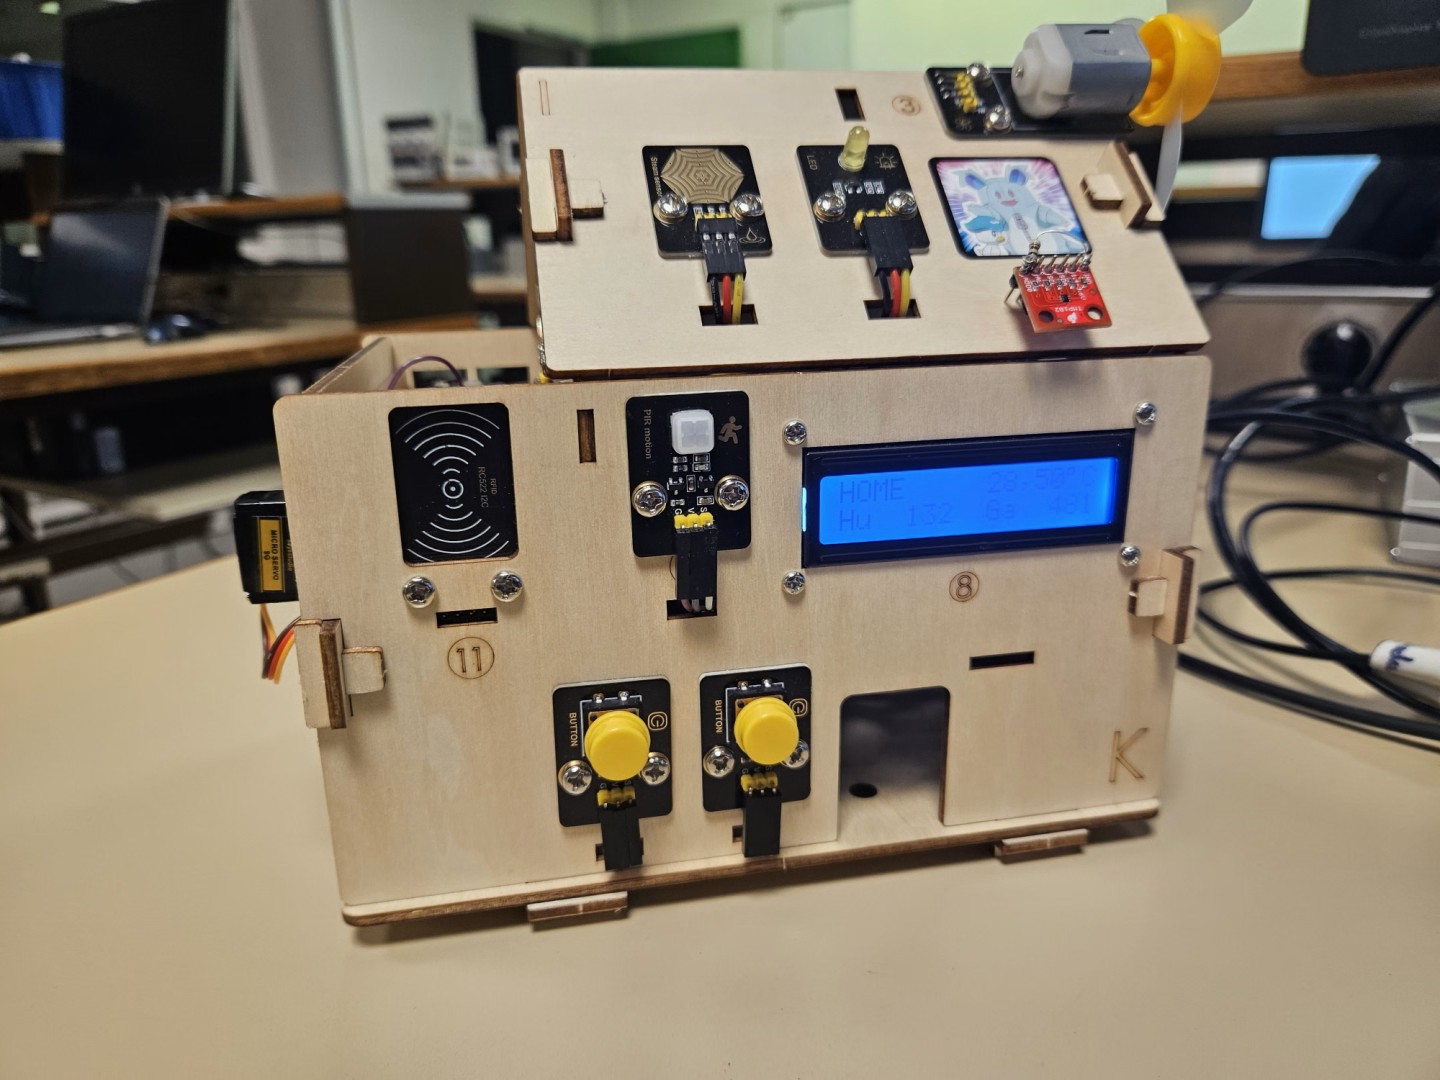
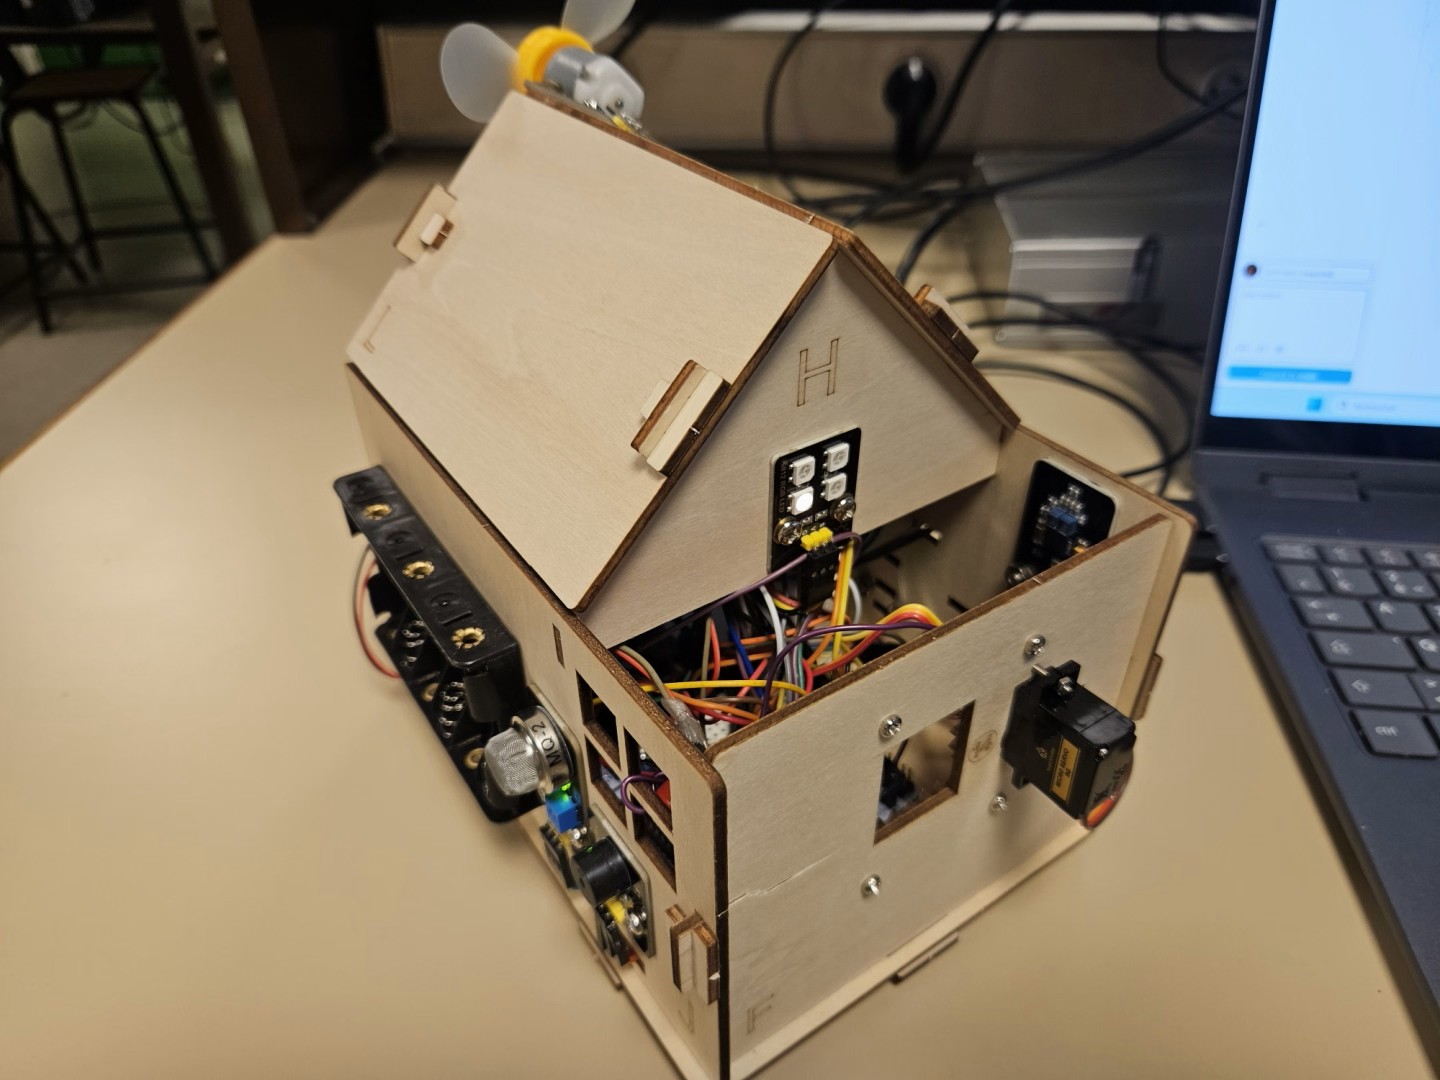
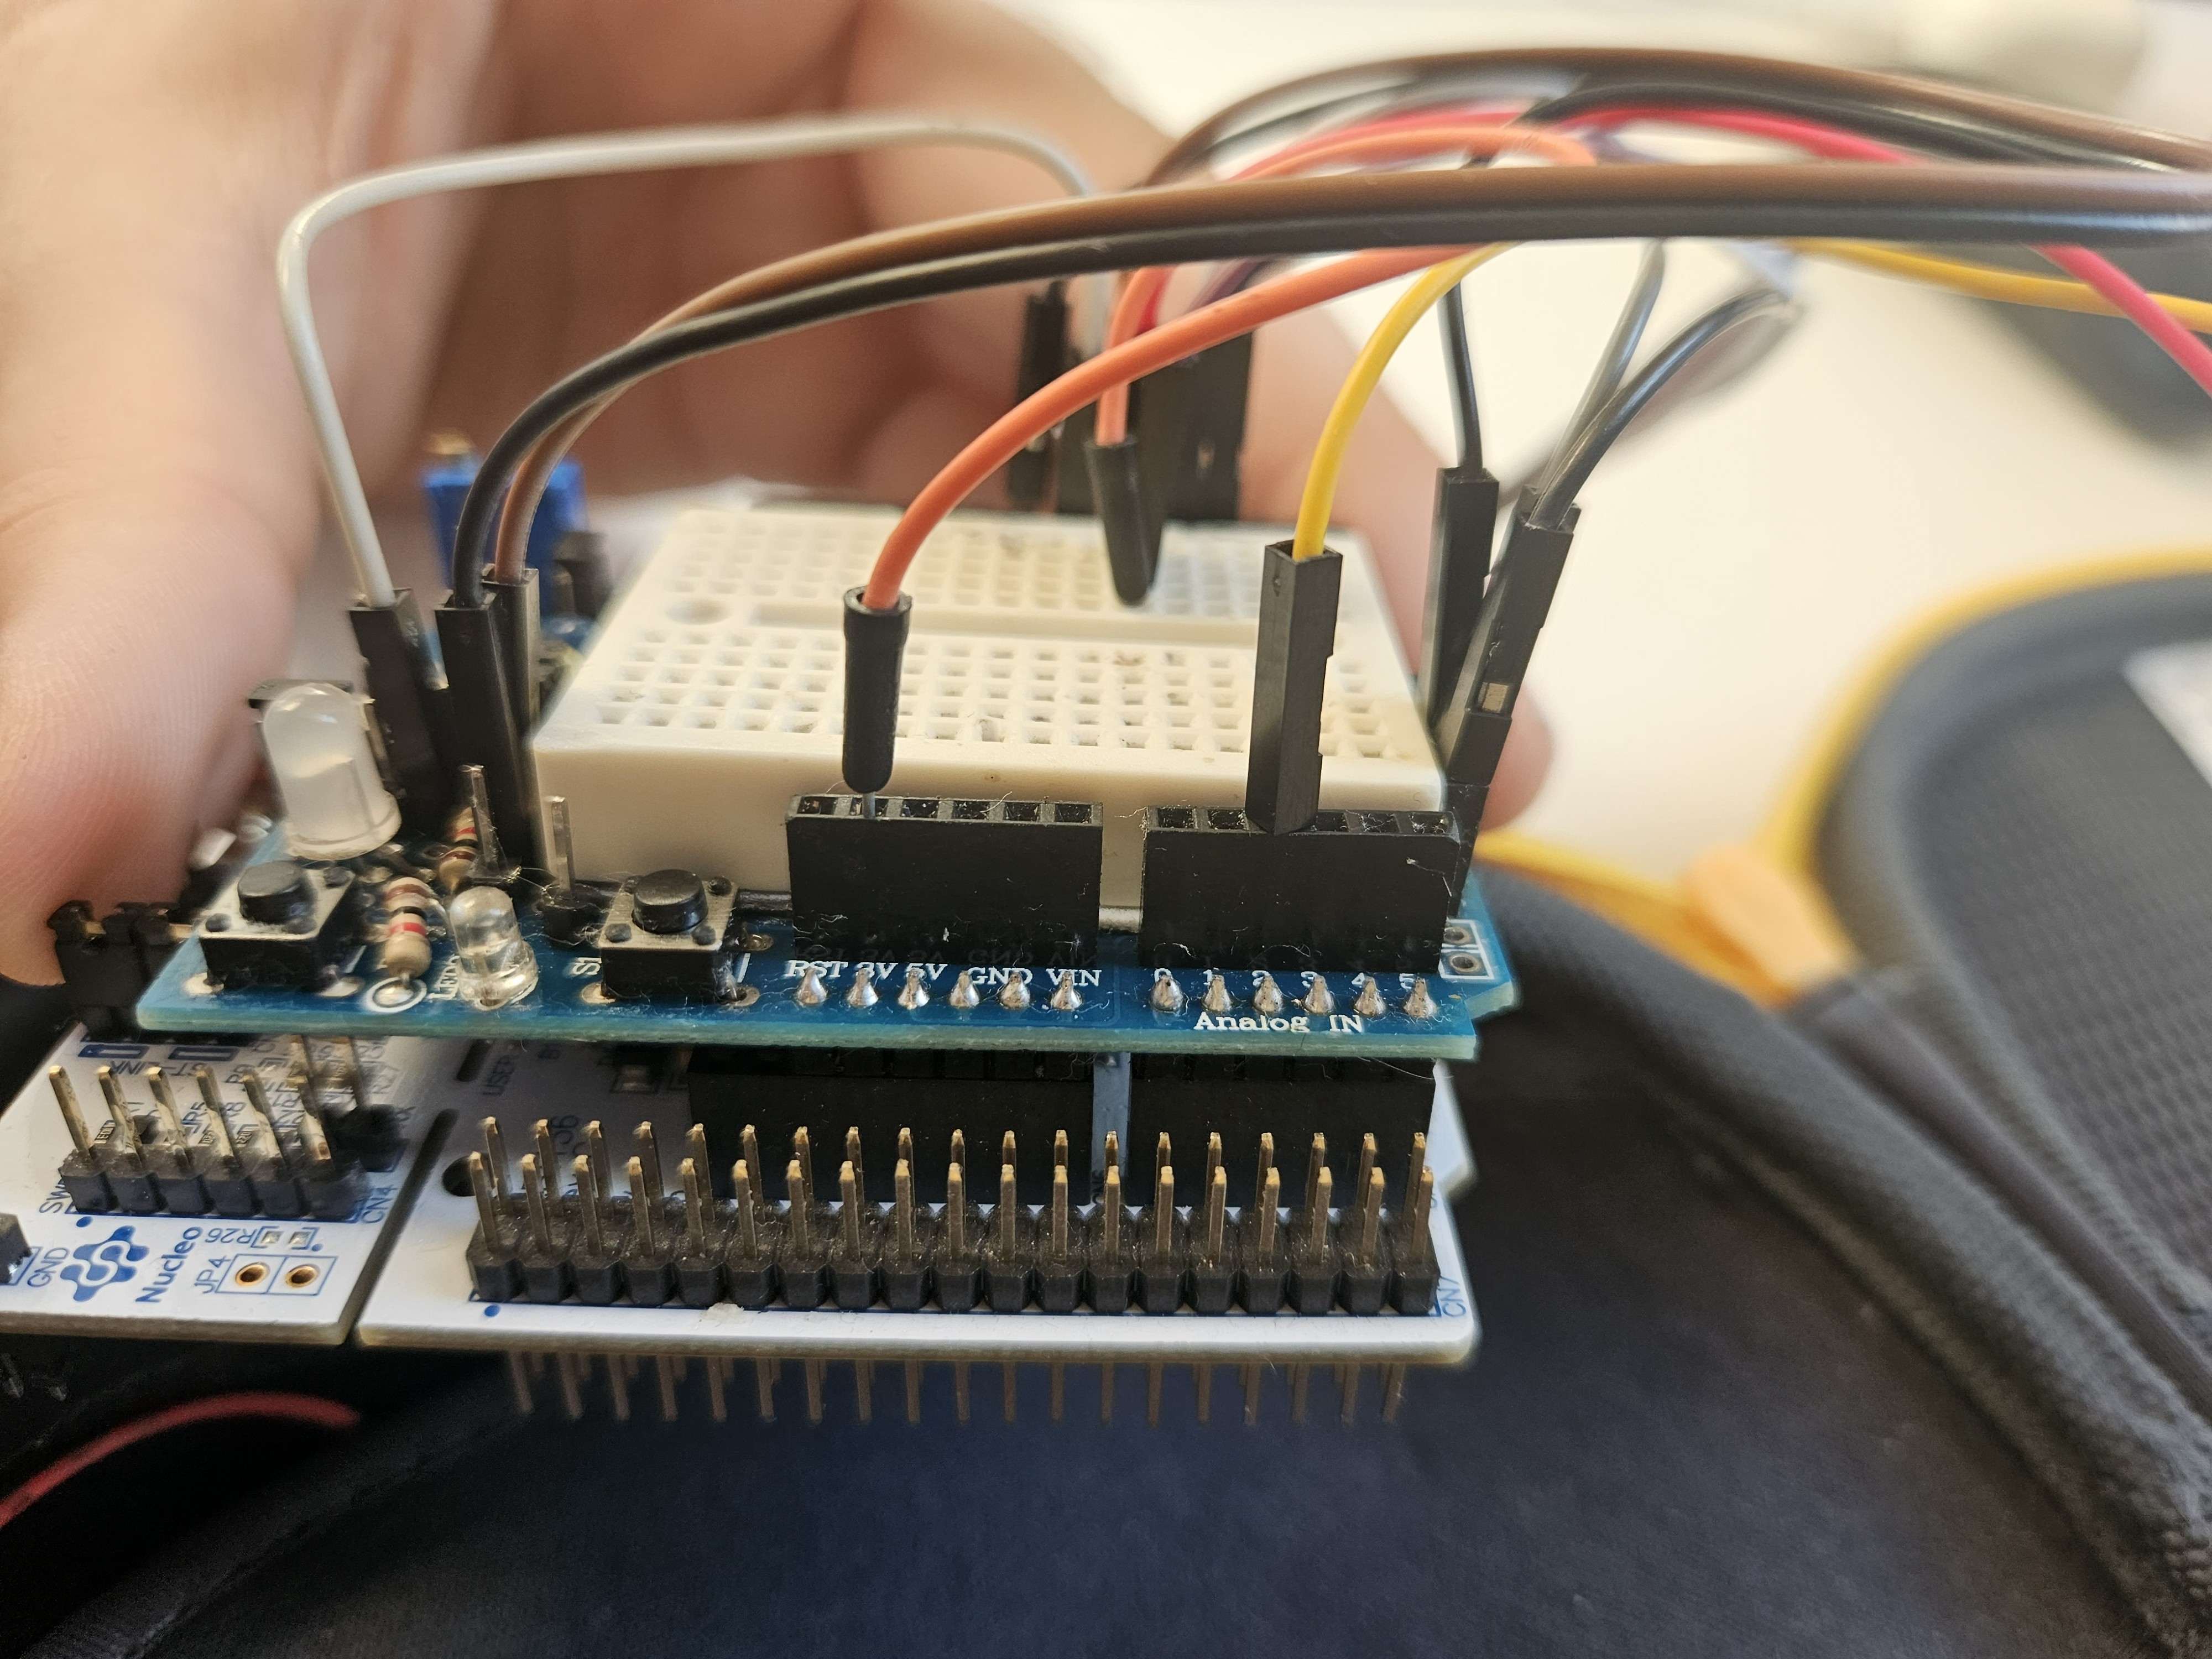
Pour simplifier le câblage, notamment pour les premiers scénarios, nous avons soudé des boutons, des LEDs (une RGB, une jaune et une bleue), et collé une breadboard sur un shield Arduino vierge. Voici à quoi ressemble notre montage :
2. Description du fonctionnement#
Toutes les fonctionnalités respectent le cahier des charges du projet et, lorsque le sujet nous en laissait la liberté, une approche axée sur l'expérience utilisateur a été privilégiée.
L'entrée et la sortie de la maison s'effectuent via le bouton HOME. Une fois l'utilisateur sorti, la fenêtre reste fermée (ou se ferme automatiquement), et l'alarme intrusion s'arme et se déclenche automatiquement si une présence est détectée. Elle continue de retentir tant que l'on n'est pas rentré à nouveau dans la maison.
Dans la maison, on peut ouvrir et fermer la fenêtre avec le bouton fenêtre. S'il commence à pleuvoir, la fenêtre se ferme automatiquement et reste verrouillée en fermeture tant qu'il pleut. Le contrôle de la fenêtre suit également la température : s'il fait trop chaud, la fenêtre s'ouvre automatiquement une fois (sans maintenir l'ouverture forcée) et, inversement, s'il fait trop froid, la fenêtre se ferme une fois (sans maintenir la fermeture forcée).
L'alarme de gaz peut se déclencher à tout moment, quel que soit l'état de la maison.
Des logs sur le moniteur série permettent de suivre la valeur des capteurs et les différentes situations.
L'écran LCD indique la température, le niveau de gaz, le niveau de pluie et si on est sorti ou non.
Les 4 LEDs NeoPixel indiquent :
- l'alarme intrusion en jaune clignotant
- l'alarme gaz en rouge clignotant
- la mise à jour de la valeur des capteurs, en bleu par un toggle
- la tranche de température :
- bleu si trop froid
- vert si tempéré
- orange si trop chaud
Architecture globale du système#
1. Branchement des composants#
1.1. Contraintes de brochage#
Nous avons voulu rester sur l'Arduino Header de la Nucleo pour simplifier le câblage avec la breadboard notamment. À partir du scénario 6, il a fallu réorganiser le brochage arbitraire que nous avions adopté au début pour tout faire rentrer sur le header Arduino. Nous avons donc listé tous les composants et leurs fonctions pour leur assigner des broches, de la plus contraignante à la moins contraignante.
Si on reprend le pinout fourni sur BlackBoard :
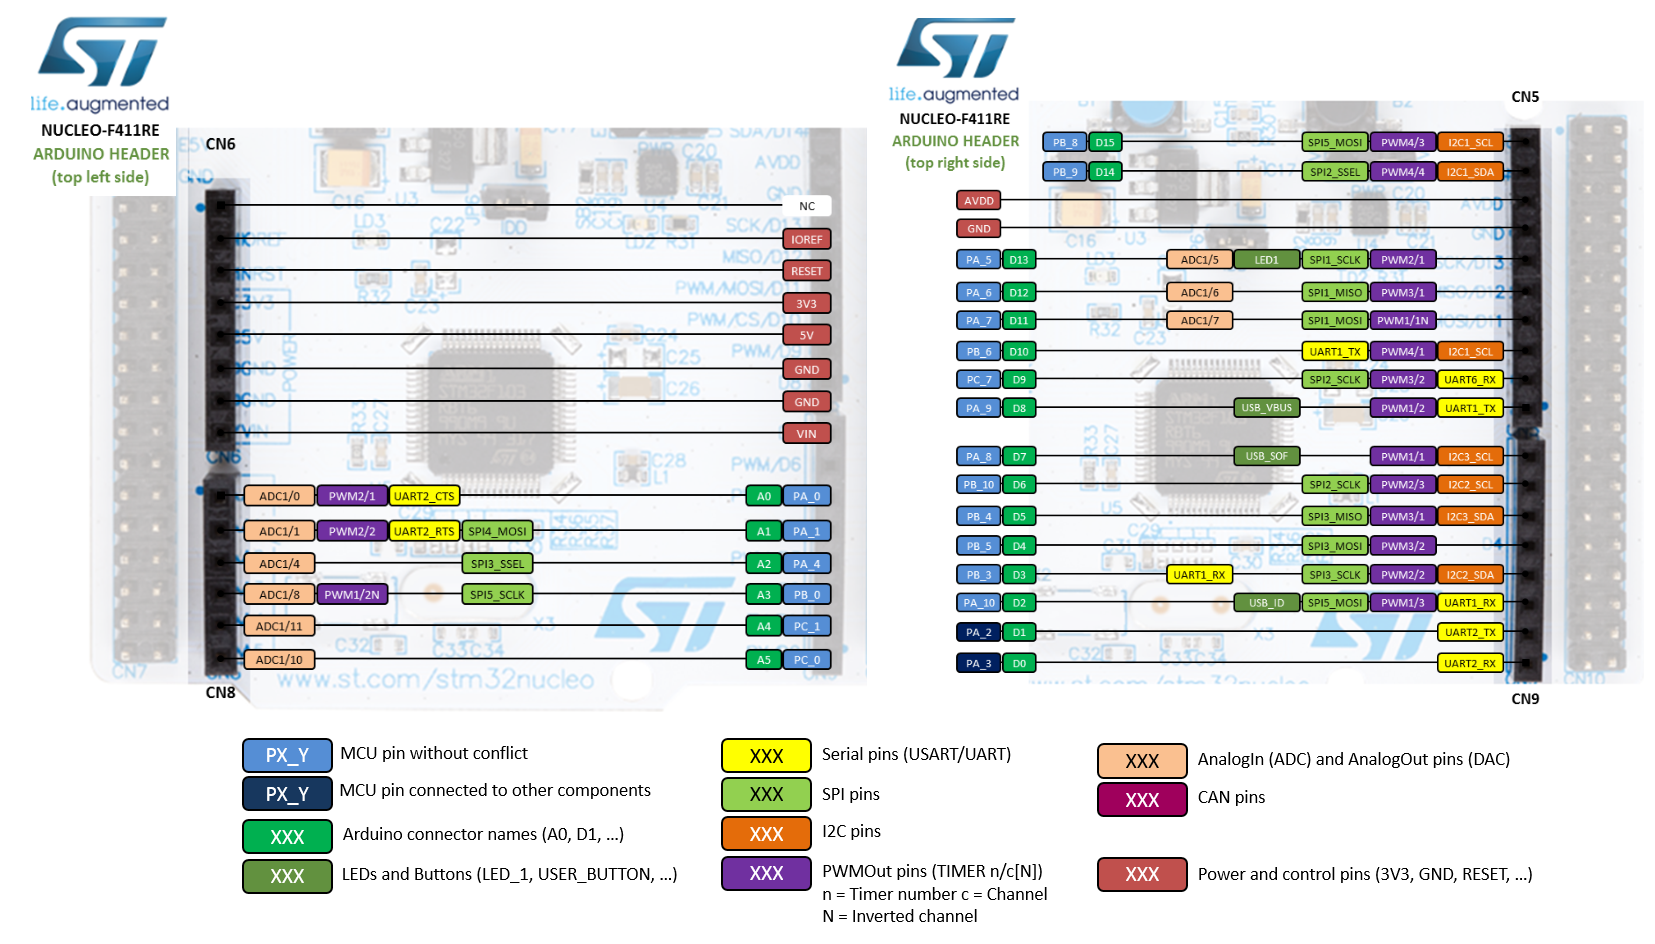
Priorité 1 — Broches fixées par le matériel
Nous sommes partis de cette base :
- PA2 & PA3 → USART2 TX/RX, reliés physiquement au ST-LINK sur la Nucleo pour la liaison série USB.
- PA5 (D13) → LED built-in, inutilisée pour pouvoir déporter les LEDs (avant d'implémenter les NeoPixels).
- PB10 (D6) → LED bleue que nous avons soudée sur le shield.
Priorité 2 — I²C
Le header Arduino n'avait qu'une seule paire de broches SDA & SCL disponible, nous les avons donc réservées directement :
Le module I2C3 est disponible avec :
- SCL sur PA8 (D7)
- SDA sur PB4 (D5)
Priorité 3 — Timers
Nous avions besoin de 4 timers :
- PWM du servomoteur
- PWM du buzzer passif
- PWM de la bande de 4 LEDs NeoPixel
- Timer pour l'échantillonnage
Nous n'avons que 4 timers disponibles sur le header Arduino. Or, pour l'échantillonnage, nous voulions que l'ADC soit déclenché par un événement TRGO du timer d'échantillonnage, et seuls les timers 2 et 3 le permettent. Nous avons donc choisi arbitrairement le Timer 2 pour l'échantillonnage. Pour le reste, nous avons choisi arbitrairement quel composant affecter à quel timer, sachant qu'APB1 et APB2 sont tous les deux à 100 MHz, donc sans différence sur ce point.
Résultat :
- Timer 1 → Servomoteur sur le canal 2 (CH2) : PA9 (D8)
- Timer 2 → Échantillonnage
- Timer 3 → Buzzer sur le canal 2 (CH2) : PB5 (D4)
- Timer 4 → LEDs NeoPixel sur le canal 1 (CH1) : PB6 (D10)
Priorité 4 — Voies analogiques
Deux mesures analogiques sont nécessaires (gaz MQ-2 et capteur de pluie). L'ADC1 est le seul ADC de la carte, mais on dispose de plusieurs entrées sur les broches analogiques notamment, qui sont traditionnellement réservées aux mesures analogiques. Nous avons arbitrairement choisi parmi les broches Ax restantes :
- A2 (PA4) → ADC1 canal 4 → capteur de gaz MQ-2
- A3 (PB0) → ADC1 canal 8 → capteur de pluie
Priorité 5 — Broches d'interruption
Nous avions besoin de 3 interruptions externes (EXTI) :
- Bouton HOME (bascule mode HOME/AWAY)
- Bouton FENÊTRE (commande manuelle de la fenêtre)
- Capteur PIR (détection de mouvement)
La contrainte importante est que deux broches de même numéro sur des ports différents partagent la même ligne EXTI. Il fallait donc choisir des broches ayant un numéro différent. Nous avons choisi :
- PA6 (D12) → EXTI 6 → Bouton HOME
- PA10 (D2) → EXTI 10 → Bouton FENÊTRE
- PC7 (D9) → EXTI 7 → PIR
Priorité 6 — Sorties GPIO
Nous avions besoin de 3 sorties GPIO pour les LEDs indicatrices. Nous avons choisi arbitrairement parmi les broches restantes :
- PB3 (D3) → LED jaune du shield : Alarme intrusion
- PA7 (D11) → LED RGB couleur rouge du shield : Alarme gaz
- PB10 (D6) → LED bleue (imposée par la soudure) : cycle capteurs
NB : C'est seulement à la fin que nous avons décidé d'ajouter les 4 LEDs NeoPixel WS2812B en bonus, mais nous les avions déjà prises en compte au moment du refactoring des broches. Finalement, nous avons conservé les deux systèmes de LEDs en parallèle.
1.2. Tableau de brochage final#
| Composant | Label CubeMX | Connecteur Arduino | Broche STM32 | Périphérique / Mode | Pull | Tension |
|---|---|---|---|---|---|---|
| Liaison série USB | SERIAL_TX | — | PA2 | USART2 TX (ST-LINK) | — | 3V3 |
| Liaison série USB | SERIAL_RX | — | PA3 | USART2 RX (ST-LINK) | — | 3V3 |
| TMP102 + LCD (SDA) | I2C_SDA | D5 | PB4 | I2C3 SDA | — | 5V |
| TMP102 + LCD (SCL) | I2C_SCL | D7 | PA8 | I2C3 SCL | — | 5V |
| Buzzer passif | BUZZER | D4 | PB5 | TIM3 CH2 – PWM | — | 3V3 |
| Servomoteur fenêtre | SERVO | D8 | PA9 | TIM1 CH2 – PWM | — | 5V |
| Bande LED NeoPixel | RGB_BANDE | D10 | PB6 | TIM4 CH1 – PWM + DMA | — | 3V3 |
| Capteur gaz MQ-2 | GAZ | A2 | PA4 | ADC1 CH4 | — | 5V |
| Capteur de pluie | PLUIE | A3 | PB0 | ADC1 CH8 | — | 5V |
| Capteur PIR | PIR_MVMT | D9 | PC7 | EXTI7 – Rising Edge | PULLDOWN | 3V3 |
| Bouton HOME/AWAY | BTN_HOME | D12 | PA6 | EXTI6 – Falling Edge | PULLUP | 3V3 |
| Bouton fenêtre | BTN_FENTR | D2 | PA10 | EXTI10 – Falling Edge | PULLUP | 3V3 |
| LED alarme intrusion | LED_JAUNE | D3 | PB3 | GPIO Output | — | 3V3 |
| LED cycle capteurs | LED_BLEUE | D6 | PB10 | GPIO Output | — | 3V3 |
| LED alarme gaz | RGB_ROUGE | D11 | PA7 | GPIO Output | — | 3V3 |
2. Arbre d'horloge et fréquences#
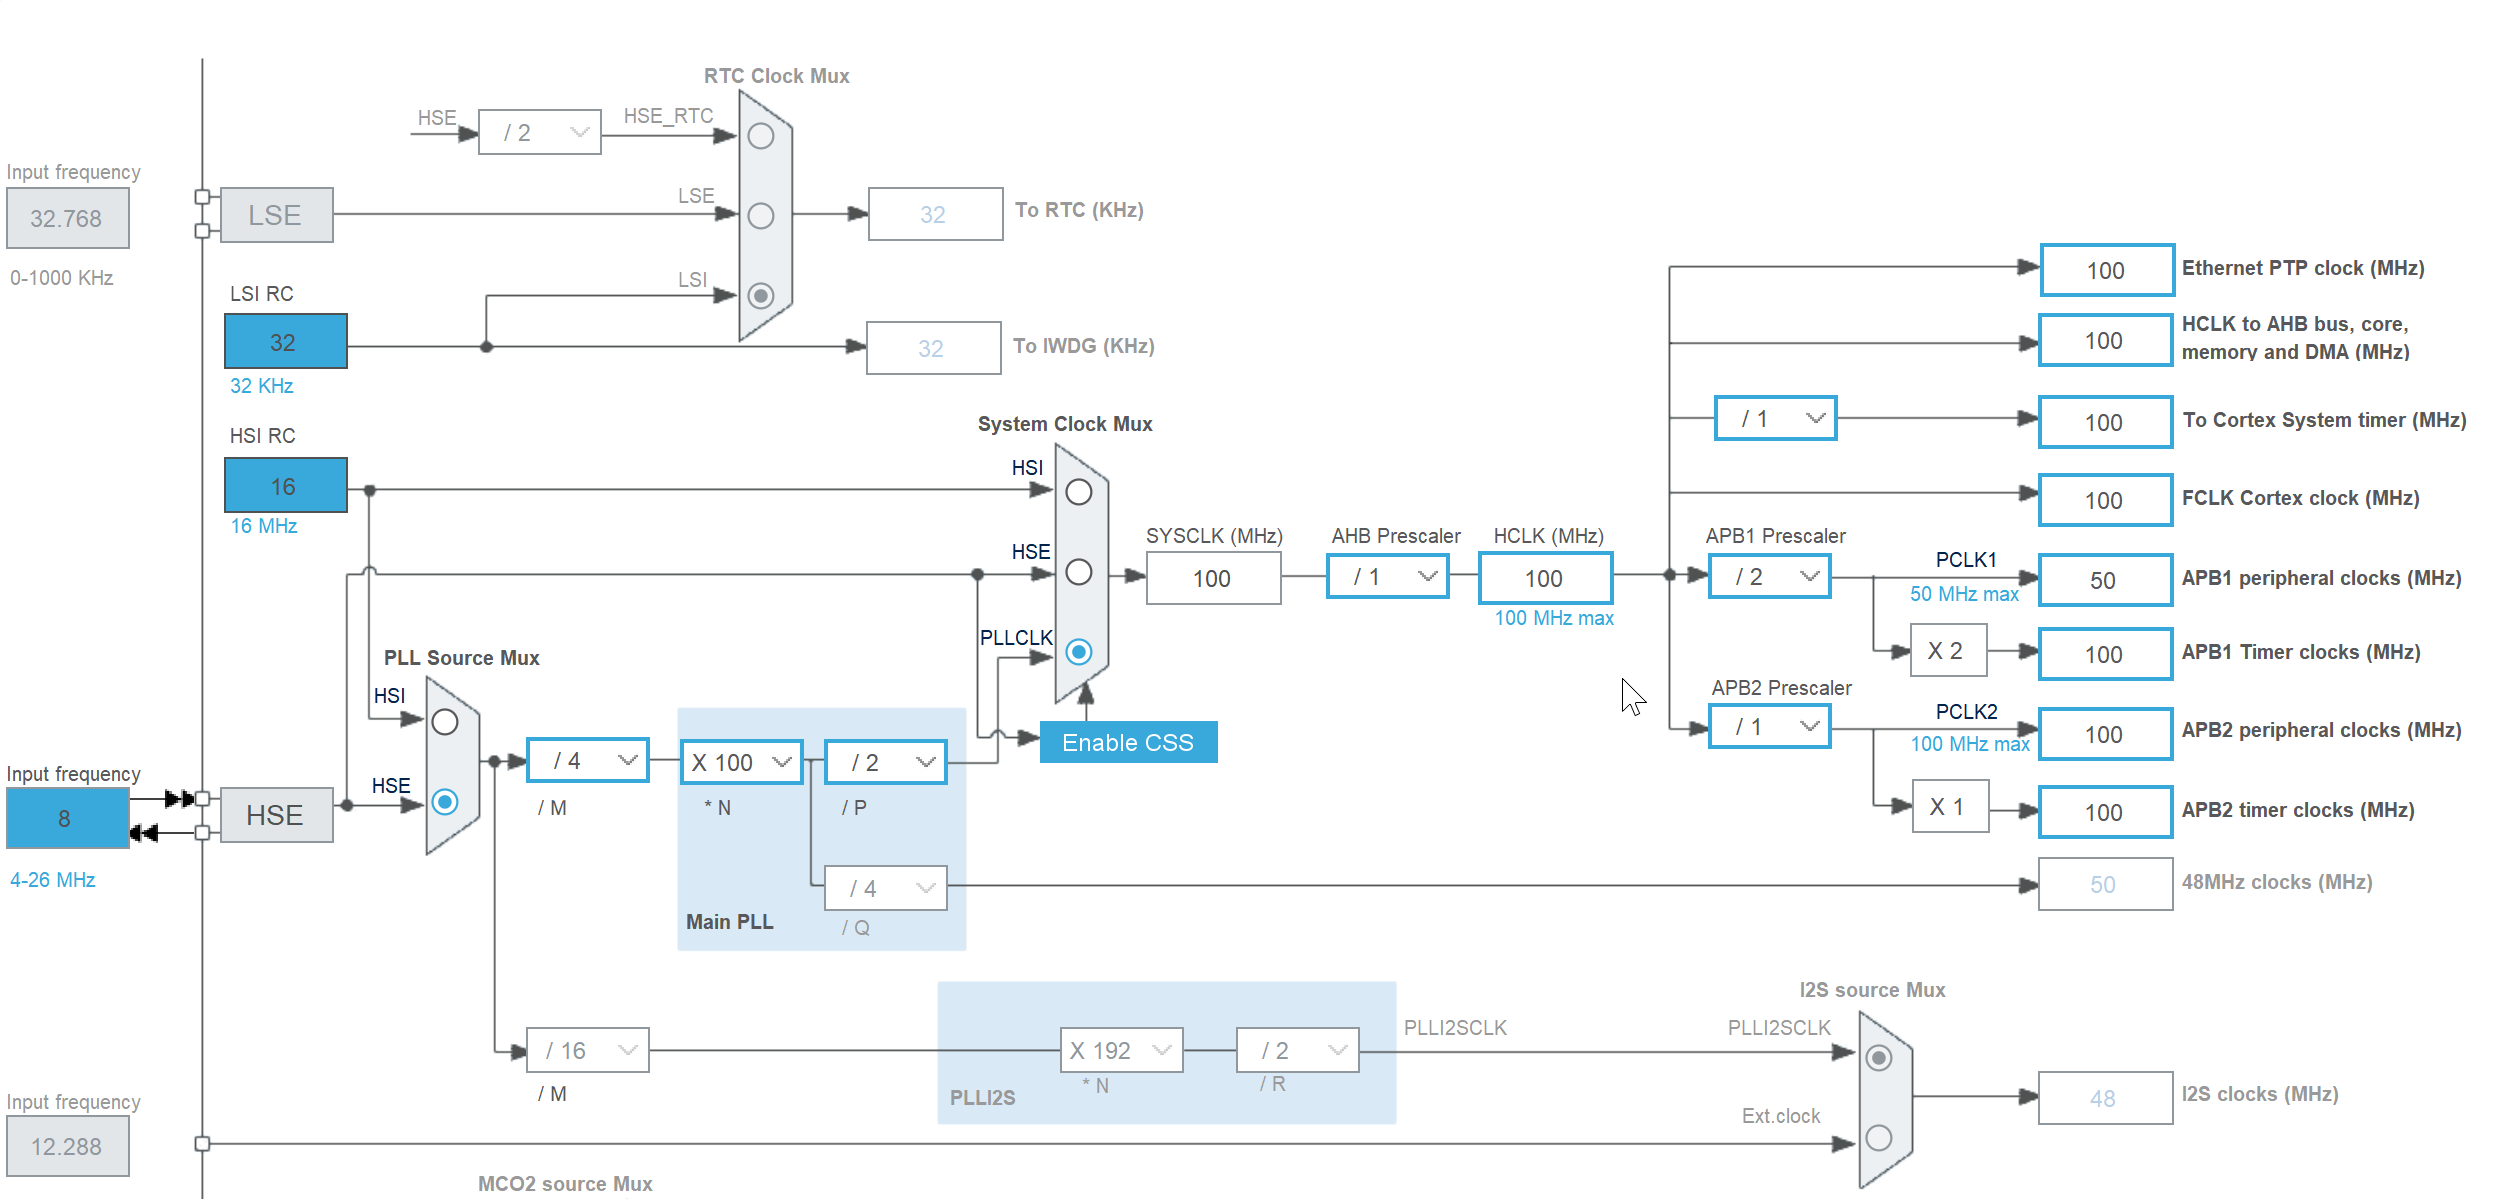
Pour le réglage des horloges, nous avons simplement conservé la configuration effectuée lors du premier TD, en gardant la plus haute fréquence possible pour SYSCLK, l'APB1 et l'APB2 des timers, soit 100 MHz.
3. Organisation logicielle#
3.1. Boucle principale et gestion des interruptions#
Tout le code que nous avons écrit n'utilise jamais de délai bloquant (HAL_Delay) ni de boucle while bloquante. Toutes les fonctions appelées dans la boucle while(1) sont des actions « instantanées » qui n'attendent pas un événement pour se terminer. Pour chaque routine d'interruption, nous avons veillé à réduire au maximum le temps passé à l'intérieur en nous contentant de lever un flag indiquant que l'événement correspondant s'est produit. Le traitement est déporté dans des fonctions appelées à chaque passage de la boucle while(1) qui vérifient ces flags.
3.2. Organisation en bibliothèques#
Pour l'écran LCD, le capteur de température et les 4 NeoPixels, nous avons créé des bibliothèques séparées comme demandé.
En revanche, au lieu de les placer à la racine du projet, comme nous en créions un nouveau pour chaque scénario, nous les avons regroupées dans un dossier Bibliotheques.
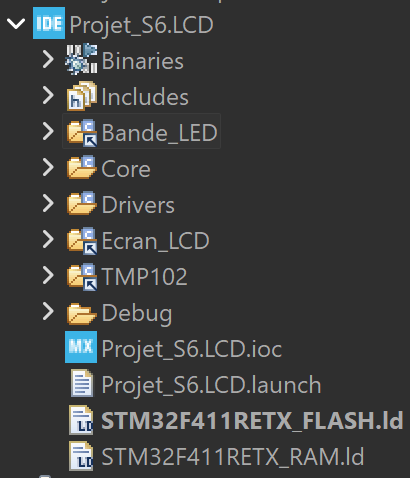
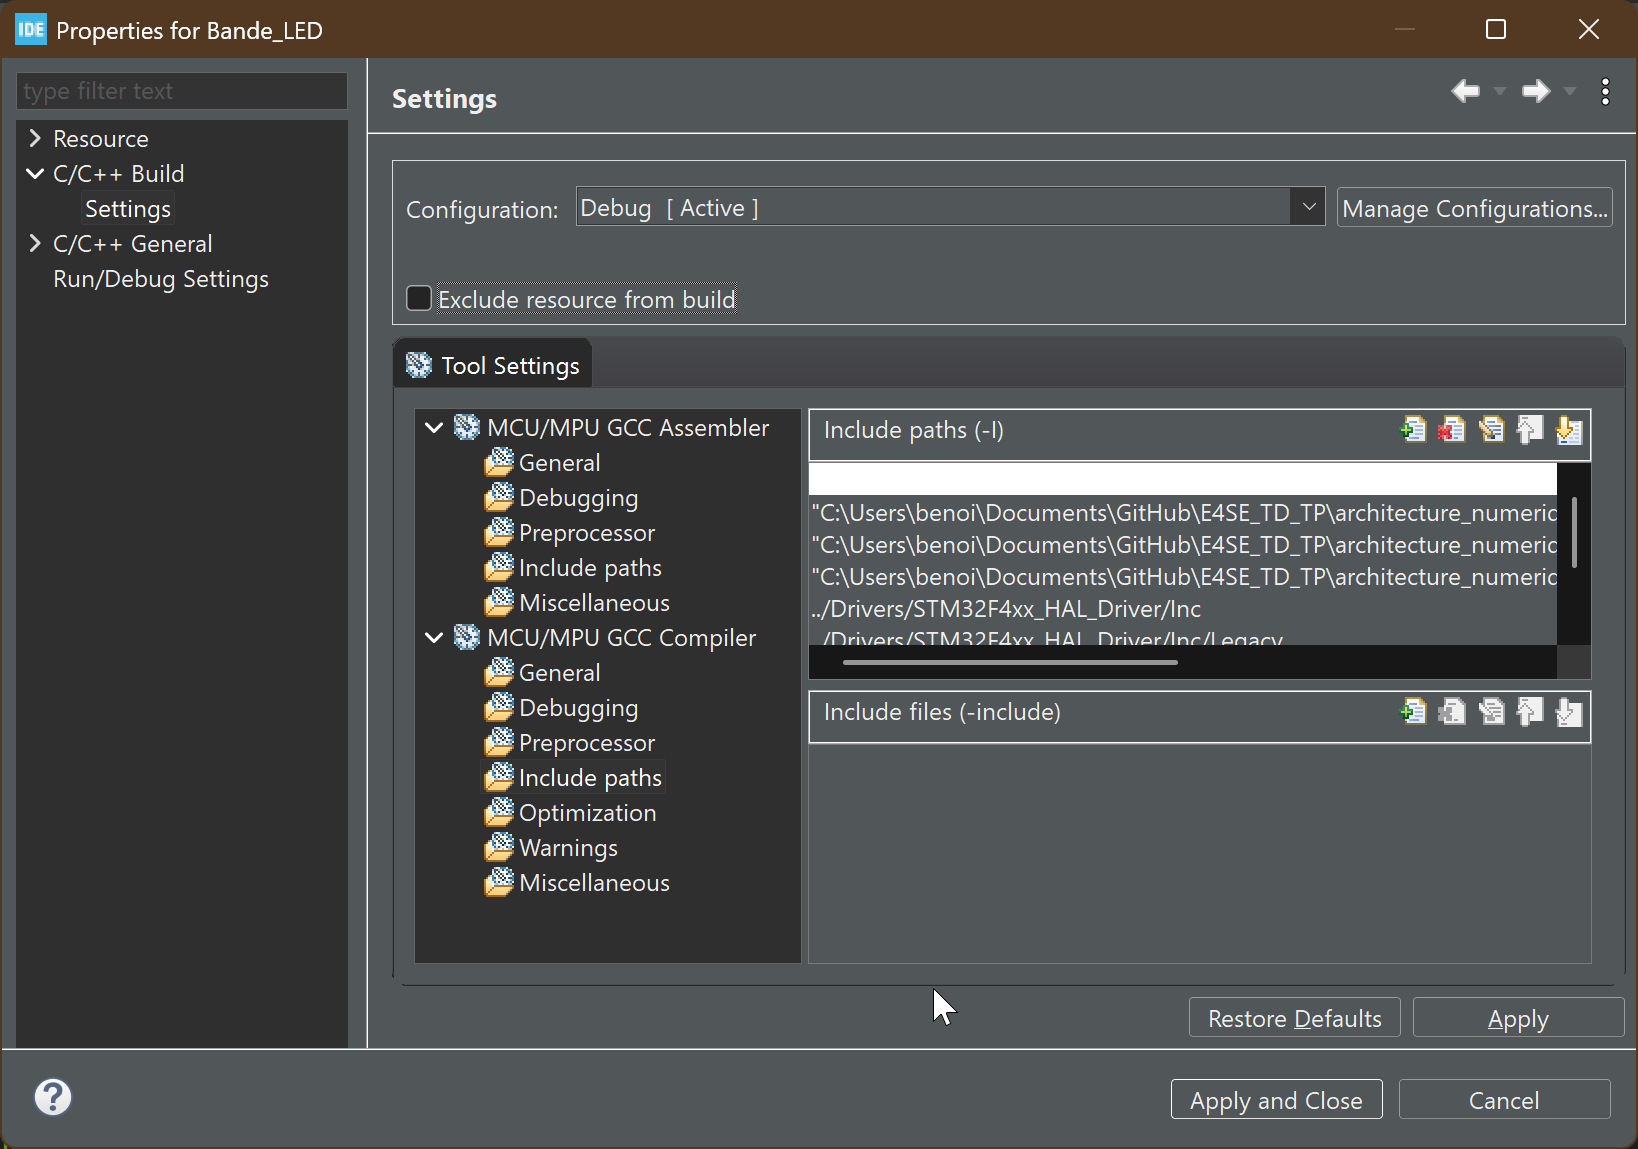
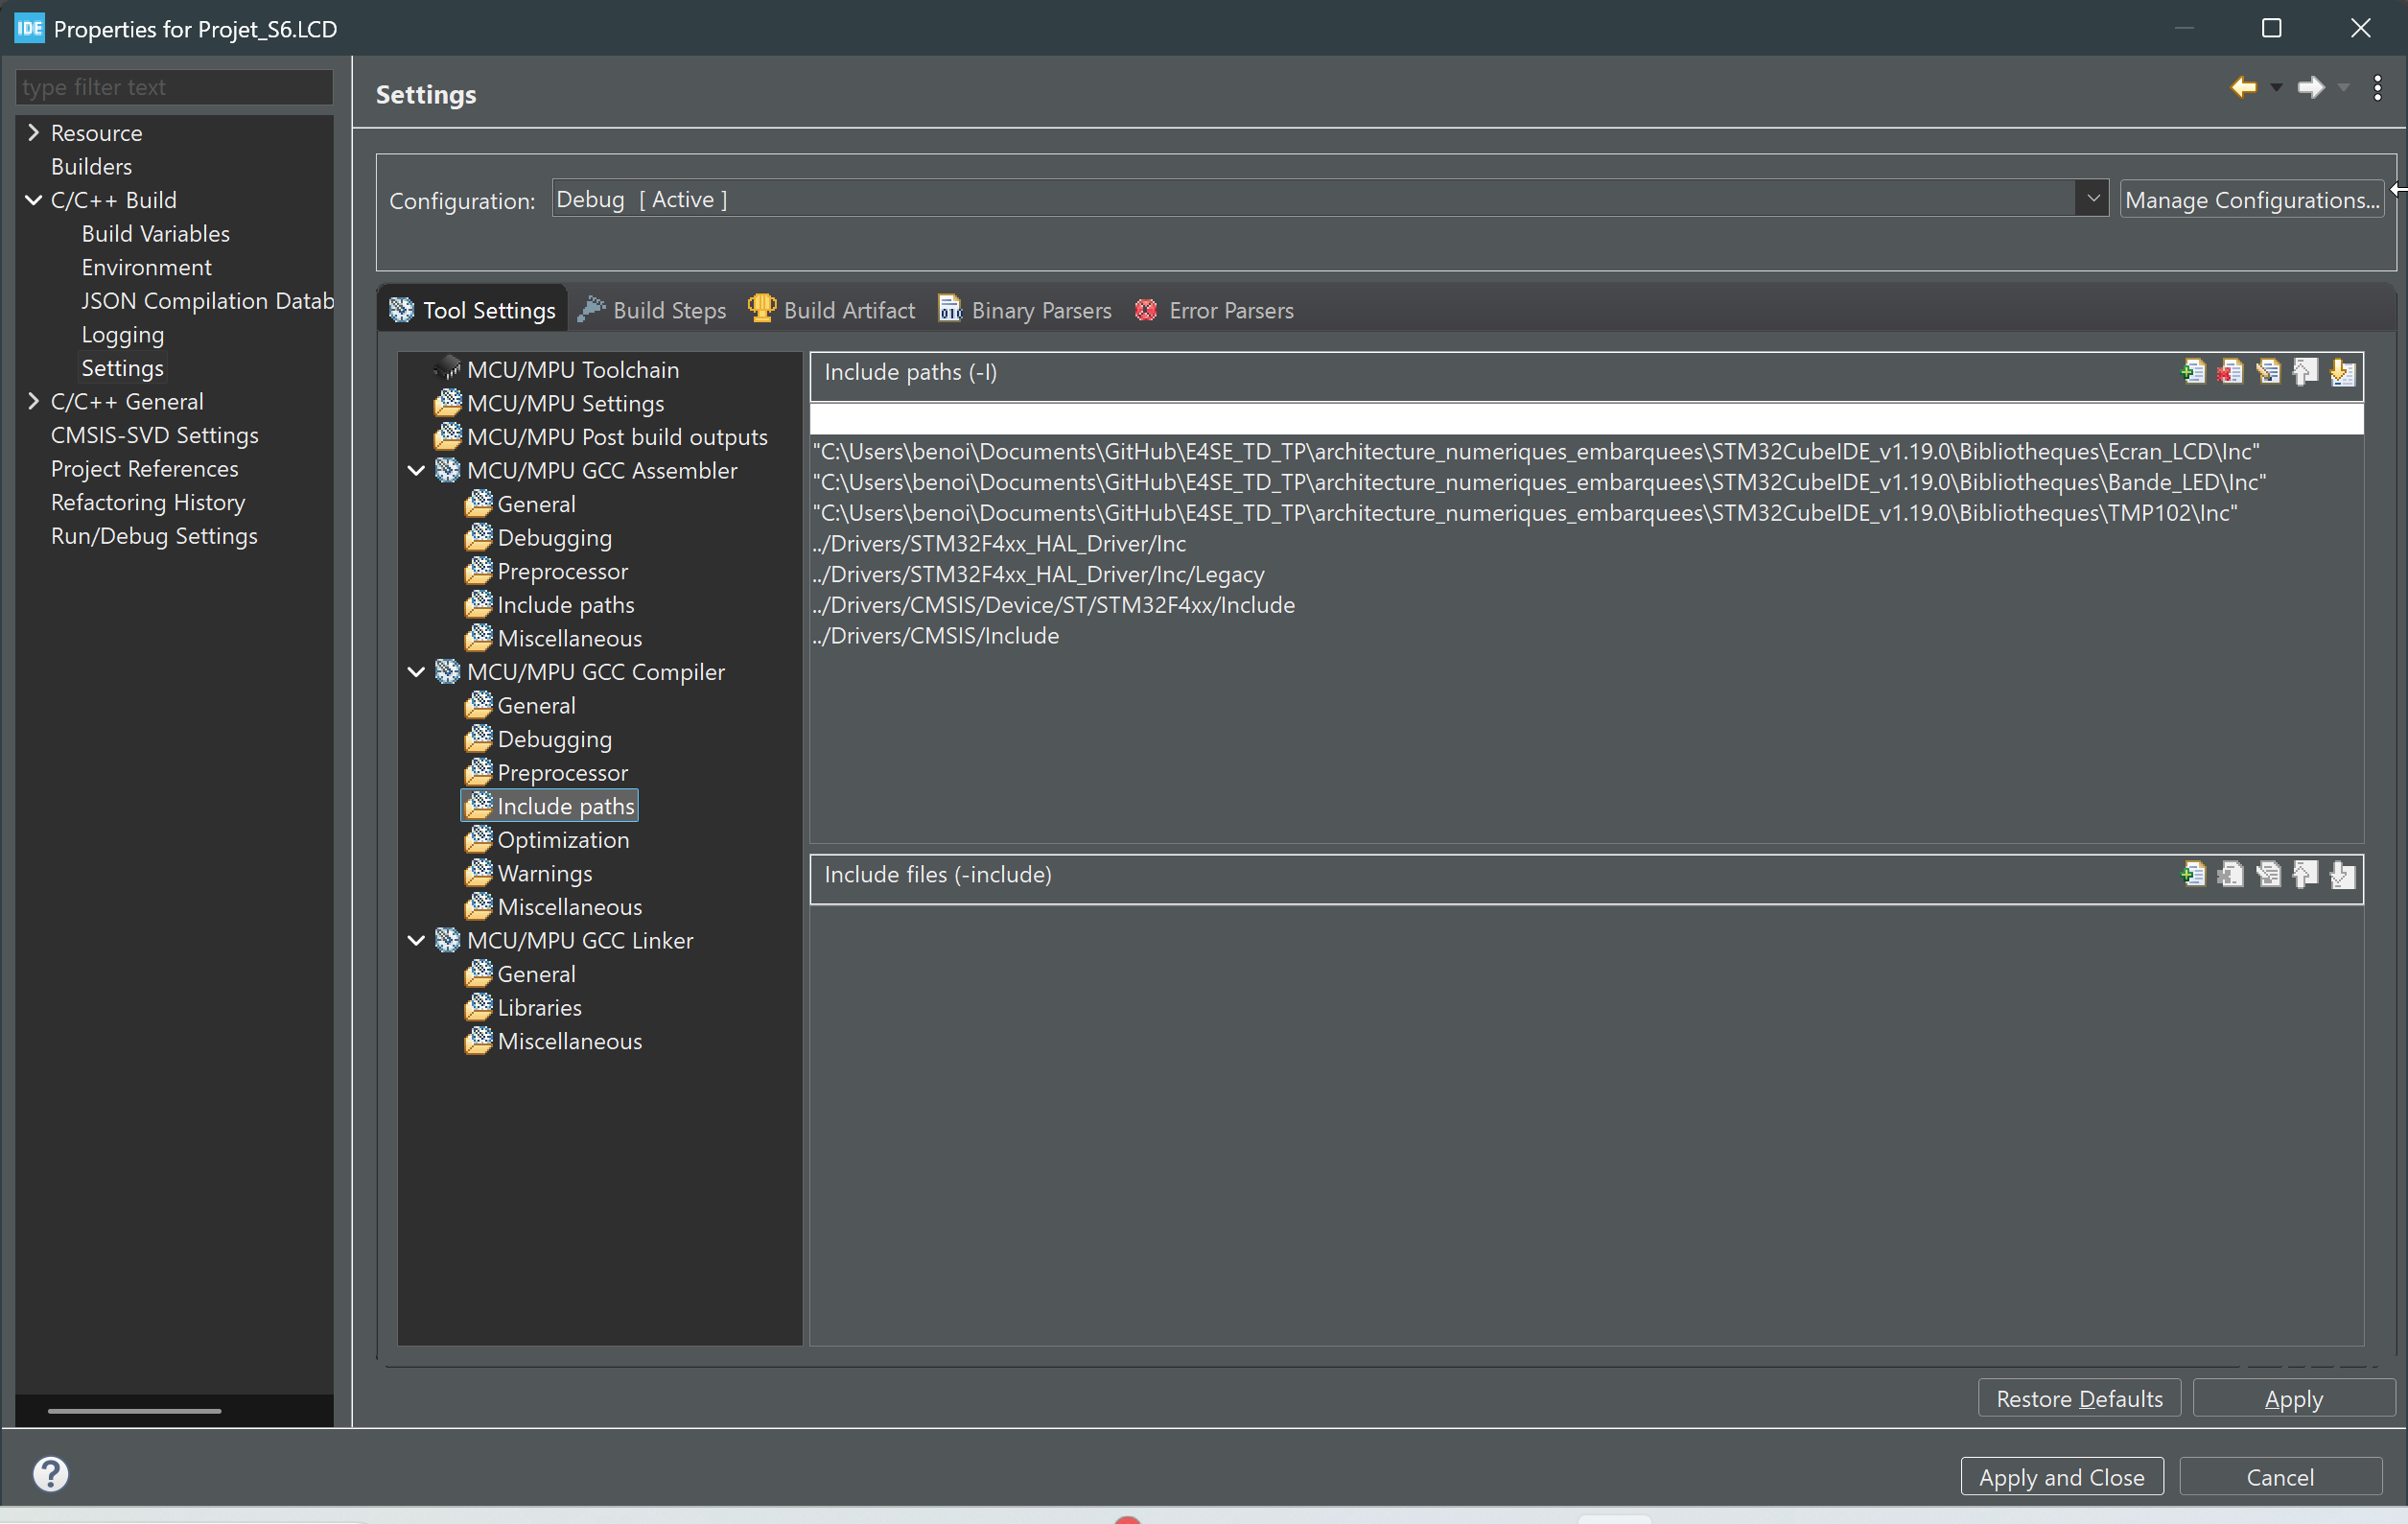
Nous avons donc créé des liens symboliques, ajouté les chemins des headers au compilateur, et inclus les dossiers symboliques au build pour qu'elles soient bien prises en compte et compilées.
Dossiers symboliques
Décochage de « Exclude from Build » dans les propriétés des dossiers symboliques
Include path dans les project settings
Defines et types personnalisés#
1. Pas de Hardcoding#
Pour éviter les erreurs de recopie, faciliter la compréhension du code et surtout permettre de reconfigurer facilement des valeurs ou des changements de brochage, nous avons défini des macros (#define) pour chaque valeur ou objet HAL utilisé dans notre code.
2. Defines matériels#
Voici les #defines matériels définis dans le main.c qui permettent de pointer vers les différents périphériques sans avoir à changer toutes les occurrences en cas de changement dans le .ioc :
#define ADC_CAPTEURS (&hadc1)
#define BUS_I2C (&hi2c3)
#define TIMER_CAPTEURS (&htim2)
#define TIMER_DEBOUNCE (&htim5)
#define TIMER_SERVO (&htim1)
#define CANAL_SERVO TIM_CHANNEL_2
#define TIMER_BUZZER (&htim3)
#define CANAL_BUZZER TIM_CHANNEL_2
#define TIMER_BANDE_LED (&htim4)
#define CANAL_BANDE_LED TIM_CHANNEL_1
3. Structure pour les LEDs#
Nous avons défini un type structure LED_t pour représenter une LED et son état. Les avantages de cette approche sont multiples :
- Une seule variable de type
LED_tsuffit pour représenter une LED au lieu d'avoir un port et une broche (pin) à spécifier à chaque changement d'état. - On peut mémoriser l'état de la LED dans la variable
statede la structure, et le modifier sans avoir à utiliser les lourdes fonctions HAL. - On peut associer un nom fonctionnel à un label matériel (ex :
led_capteursest redirigée versLED_BLEUE), ce qui donne plus de sens au code sans insérer des choix logiciels dans la configuration du.ioc.
Voici la définition du type LED_t dans le main.c :
typedef struct {
GPIO_TypeDef *port;
uint16_t pin;
bool state;
} LED_t;
Voici un exemple de déclaration de LED dans le main.c :
LED_t led_capteurs = {LED_BLEUE_GPIO_Port, LED_BLEUE_Pin, false};
...
NB : Les #defines associés aux ports et pins des broches sont générés automatiquement par le .ioc dans le fichier main.h.
Dans la boucle while(1) de la fonction main, nous appelons à chaque itération la fonction de commande des LEDs, qui va modifier l'état des LEDs en fonction de leur état mémorisé :
void commande_led()
{
if (led_capteurs.state) {
HAL_GPIO_WritePin(led_capteurs.port, led_capteurs.pin, 1);
} else {
HAL_GPIO_WritePin(led_capteurs.port, led_capteurs.pin, 0);
}
...
}
Voici les 3 exemples d'utilisation :
led_capteurs.state = true;
led_capteurs.state = false;
led_capteurs.state = !led_capteurs.state;
Scénario 1 — Base temporelle pour l'échantillonnage#
1. Configuration du Timer#
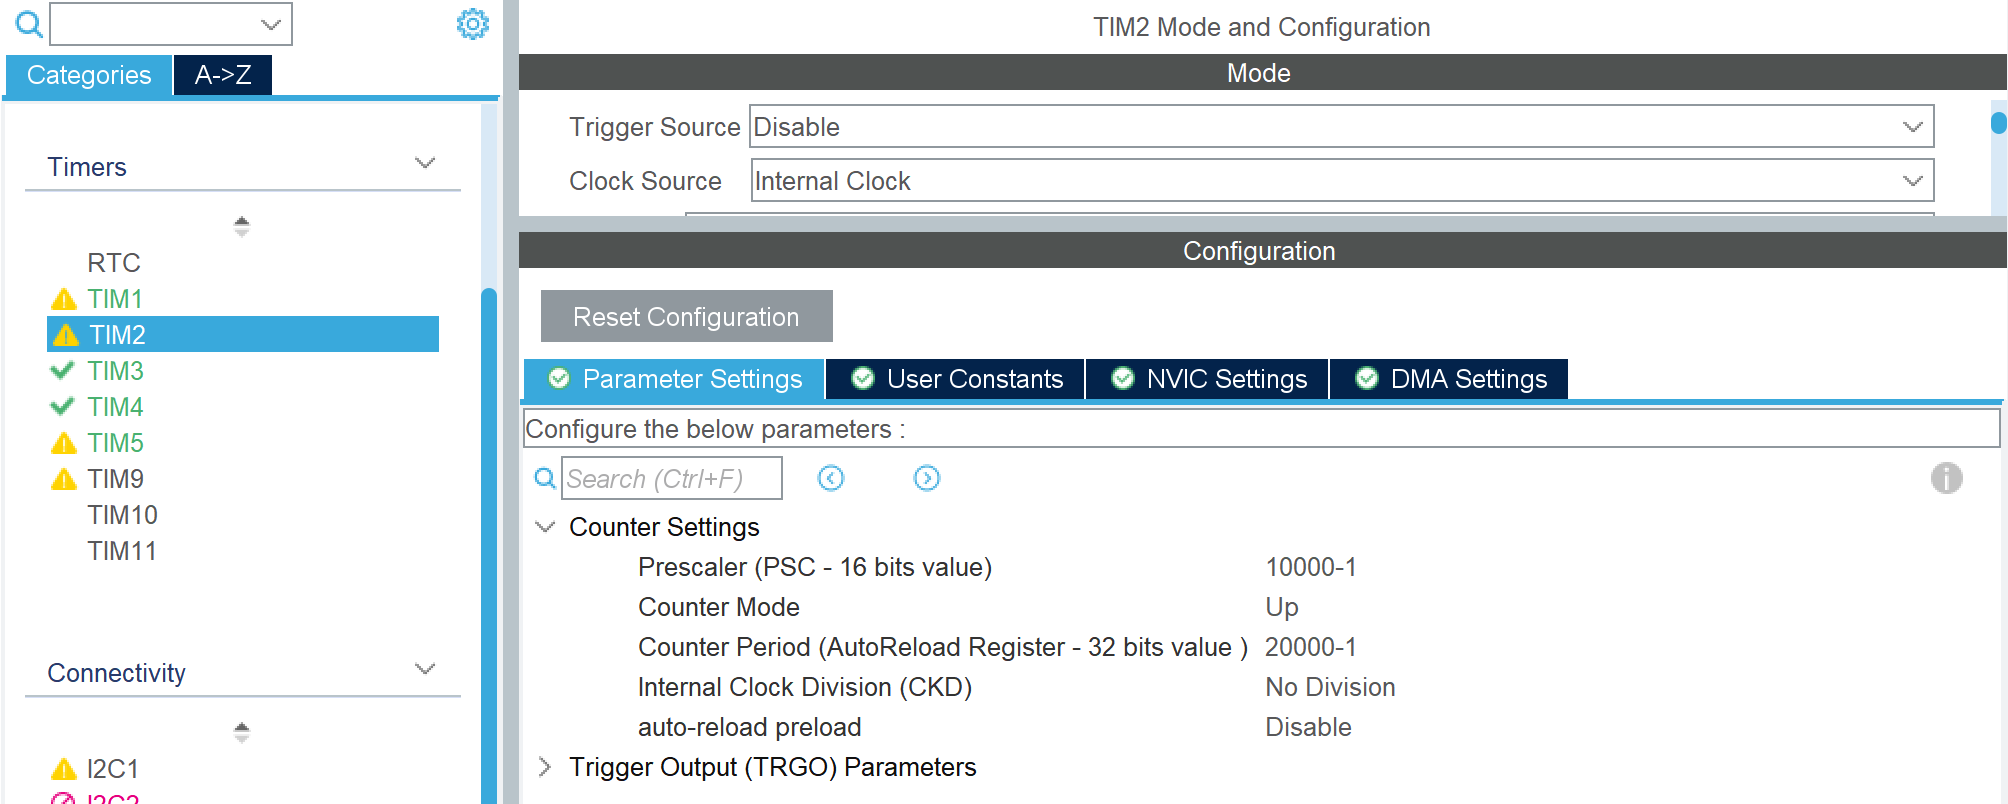
Comme justifié dans la partie 3.1. Branchement des composants, nous avons choisi le Timer 2 pour cadencer la prise de mesure de nos capteurs. Nous avons utilisé un timer avec interruptions pour éviter l'utilisation de boucles bloquantes, garantissant ainsi un échantillonnage régulier. L'horloge source du timer étant de 100 MHz, nous avons configuré les registres PSC et ARR pour obtenir une période d'échantillonnage de 2 s.
1.1. Contraintes de départ#
- PSC fait 16 bits.
- On veut garder un temps par tic qui soit une puissance de 10 (ex : 1 ms, 10 µs, 1 µs, ...) pour simplifier la correspondance entre ARR et période souhaitée.
- La période souhaitée est de 2 s.
1.2. Calcul du Prescaler#
Nous avons choisi la résolution temporelle par tic la plus fine possible afin d'obtenir un ratio simple entre le nombre de tics dans ARR et la durée de la période en secondes.
La plus grande puissance de 10 permettant de diviser 100 MHz sans dépasser la valeur maximale du prescaler est 10 000. On choisit donc :
1.3. Calcul de la Période#
Ainsi pour mesurer une durée de 2 secondes, le nombre de tics requis est de :
On choisit donc ARR = 20 000 - 1 = 19 999.
1.4. Dans CubeMX#
2. Clignotement de la LED témoin#
Pour être informé de la mise à jour des capteurs par le timer TIM2, nous avons codé le changement d'état de la LED bleue à chaque interruption de fin de comptage générée par le TIM2 en passant par un flag :
Dans la section USER CODE 4 du main.c :
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
if (htim == TIMER_CAPTEURS)
{
timer_capteurs_flag = true;
}
...
}
Dans la boucle while(1) de la fonction main, nous vérifions le flag à chaque itération :
if (timer_capteurs_flag) {
timer_capteurs_flag = false;
led_capteurs.state = !led_capteurs.state;
...
}
3. Validation expérimentale#
En observant la LED à l'oscilloscope, nous avons pu vérifier que la période du signal correspond bien exactement à 4 s, confirmant ainsi une période de 2 s entre chaque inversion. Cela montre que le timer fonctionne comme prévu et que TIM2 est correctement configuré pour fournir la base temporelle souhaitée.
4. Ancienne méthode#
Au début, nous avions utilisé le Timer 3 de manière totalement arbitraire, sans #define personnalisé pour les objets HAL, sans structure pour les LED, et sans flag pour les routines d'interruption :
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim) {
if (htim->Instance == TIM3) {
HAL_GPIO_TogglePin(BLUE_GPIO_Port, BLUE_Pin);
}
}
Scénario 2 — Sécurité : HOME/AWAY et détection d'intrusion#
1. Configuration du bouton MODE#
Le bouton MODE est configuré en EXTI sur front descendant (l'interruption est déclenchée au moment précis où l'utilisateur appuie sur le bouton, lorsque le signal passe du niveau haut au niveau bas) avec pull-up interne (le bouton étant configuré pour renvoyer un 0 si pressé et 1 sinon, le signal est maintenu à l'état haut par défaut). Cela permet de détecter les appuis sur le bouton tout en évitant les faux déclenchements dus au bruit.
2. Gestion de l'anti-rebond#
Pour s'assurer que l'appui sur le bouton est correctement détecté sans être perturbé par les rebonds mécaniques, nous avons mis en place un mécanisme anti-rebond grâce au Timer 5.
2.1. Prescaler du Timer 5#
(PSC = 10000 - 1) : Nous avons gardé la même résolution que pour TIM2, soit une résolution exacte de
2.2. Période du Timer 5#
(ARR = 500 - 1) : Nous cherchons une période de
2.3. Routine d'interruption du GPIO et du Timer#
Lors de l'appui sur le bouton MODE, l'interruption EXTI 6 est déclenchée.
Dans la routine d'interruption, le flag debouncing_bouton_home est levé et le Timer 5 est remis à zéro pour attendre exactement 50 ms :
// Flag utilisé pour l'anti-rebond
volatile bool timer_debounce_flag = false;
volatile bool debouncing_bouton_home = false;
// dans USER CODE 4
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
if (htim == TIMER_DEBOUNCE)
{
timer_debounce_flag = true;
}
...
}
void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
{
...
if (GPIO_Pin == BTN_HOME_Pin)
{
if (!debouncing_bouton_home) {
debouncing_bouton_home = true;
__HAL_TIM_SET_COUNTER(TIMER_DEBOUNCE, 0);
}
}
...
}
2.4. Détection d'appui#
Ensuite, dans la boucle while(1) du main, on vérifie si le flag timer_debounce_flag est levé puis si le bouton est toujours enfoncé :
// dans USER CODE 0
void debounce_filter()
{
if (debouncing_bouton_home && !HAL_GPIO_ReadPin(BTN_HOME_GPIO_Port, BTN_HOME_Pin)) {
debouncing_bouton_home = false;
bouton_home_appuye = true;
}
...
}
// dans la boucle while(1) du main
if (timer_debounce_flag)
{
timer_debounce_flag = false;
debounce_filter();
...
}
La fonction debounce_filter() est appelée à chaque fin de période du timer, soit toutes les 50 ms.
Si le flag debouncing_bouton_home est levé ET que le bouton est toujours au niveau bas (actif à 0), cela signifie que l'appui est bien resté stable 50 ms après la détection du front descendant.
La variable bouton_home_appuye est alors validée et le flag debouncing_bouton_home est réinitialisé.
Ce mécanisme permet de gérer l'anti-rebond de manière non bloquante, contrairement à un simple délai qui bloquerait l'exécution du programme.
3. Machine à états HOME / AWAY#
3.1. Description de la machine à états#
Nous avons défini une première machine à états pour gérer les différents modes de la maison : HOME, AWAY.
La version complétée avec l'alarme intrusion est décrite plus bas : Machine à états avec alarme intrusion
%%{init: {"layout": "elk"}}%%
stateDiagram
direction TB
[*] --> HOME
AWAY:AWAY
HOME:HOME
HOME --> AWAY:Bouton MODE appuyé
AWAY --> HOME:Bouton MODE appuyé
3.2. Gestion des modes#
Afin de manipuler plus facilement les états de la maison, nous avons défini une énumération maison_mode_t qui représente les différents modes possibles : HOME et AWAY.
// dans la section USER CODE PTD
typedef enum {
HOME,
AWAY
} maison_mode_t;
// dans la section USER CODE PV
maison_mode_t mode = HOME;
Au début, nous avions utilisé de simples variables booléennes pour gérer les modes de la maison. L'avantage de l'enum est que l'on peut voir le nom associé au mode dans les Live Expressions en mode Debugger.
3.3. Implémentation de la machine à états#
Première version de la machine à états :
// Dans la boucle while(1) de la main()
switch (mode)
{
case HOME:
if (bouton_mode_appuye)
{
bouton_mode_appuye = false;
mode = AWAY;
}
break;
case AWAY:
if (bouton_home_appuye)
{
bouton_home_appuye = false;
mode = HOME;
}
break;
}
4. Capteur PIR et alarme intrusion#
4.1. Configuration du capteur de mouvement#
Le capteur de présence PIR est raccordé sur la broche PC7 et configuré en interruption externe déclenchée sur front montant, avec une résistance de tirage interne (pull-down), afin de garantir un signal stable en l'absence de mouvement.
4.2. Lecture du capteur PIR#
À tout moment, la détection d'un mouvement déclenche l'interruption du capteur. On positionne alors le flag presence_detectee à true :
// Dans USERCODE PV
volatile bool presence_detectee = false;
// Dans USER CODE 4 : Interruption EXTI
void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
{
if (GPIO_Pin == PIR_MVMT_Pin)
{
presence_detectee = true;
}
...
}
La variable
presence_detecteeest déclarée volatile car elle est modifiée dans une routine d'interruption et lue dans la boucle principale.
5. Comportement selon le mode (AWAY vs HOME)#
5.1. Machine à états avec alarme intrusion#
Nous avons donc ajouté la gestion de l'alarme intrusion en fonction du mode de la maison. L'alarme se déclenche uniquement si le mode est AWAY et qu'une présence est détectée.
Machine à états HOME/AWAY complétée
%%{init: {"layout": "elk"}}%%
stateDiagram
direction TB
[*] --> HOME
HOME --> AWAY:Bouton MODE appuyé
AWAY --> HOME:Bouton MODE appuyé
HOME:<b>HOME :</b>
HOME:Alarme intrusion désactivée<br>
AWAY:<b>AWAY</b>
AWAY:Surveillance alarme intrusion<br>
Organigramme de l'alarme intrusion du mode AWAY :
%%{init: {"layout": "elk"}}%%
flowchart TD
Surveillance([Système de surveillance en mode AWAY]) --> Condition_Mv{Présence détectée ?}
Condition_Mv -- "true" --> Alarme[Déclenchement de\nl'alarme intrusion]
Condition_Mv -- "false" --> Ignorer[On ne fait rien et on continue de vérifier]
Ignorer --> Surveillance
5.2. Implémentation dans la while(1)#
// Machine à état avec HOME et AWAY
switch(mode)
{
case HOME:
{
// Transitions
if (bouton_home_appuye)
{
bouton_home_appuye = false;
mode = AWAY;
}
else
{
// Actions
presence_detectee = false;
alarme_intrusion = false;
}
break;
}
case AWAY:
{
// Transitions
if (bouton_home_appuye)
{
bouton_home_appuye = false;
mode = HOME;
}
else
{
// Actions
if (presence_detectee)
{
alarme_intrusion = true;
presence_detectee = false;
}
}
break;
}
}
En mode HOME, on réinitialise toujours
presence_detecteeetalarme_intrusionàfalsepour empêcher tout déclenchement au moment de la transition si une détection a eu lieu dans ce mode.
5.3. Alarme intrusion#
L'alarme intrusion est gérée par la variable alarme_intrusion :
// dans CODE PV
bool alarme_intrusion = false;
L'application de l'alarme intrusion est déportée dans une fonction non bloquante update_cycle_alarmes() qui lit la variable globale alarme_intrusion.
→ 13. — Bonus — Gestion globale des alarmes.
Scénario 3 — Détection de gaz#
1. Déclenchement de l'ADC par le Timer 2#
Pour cadencer les acquisitions ADC à intervalle régulier sans utiliser le processeur en permanence, nous avons configuré le Timer 2 comme source de déclenchement de l'ADC1.
La configuration du Timer 2 (période de 2 s, PSC et ARR) est détaillée dans 5. — Scénario 1 — Base temporelle pour l'échantillonnage.
Le seul paramètre spécifique modifié dans le scénario 3 est l'activation du Trigger Output (TRGO) sur l'événement Update du Timer 2 dans CubeMX :
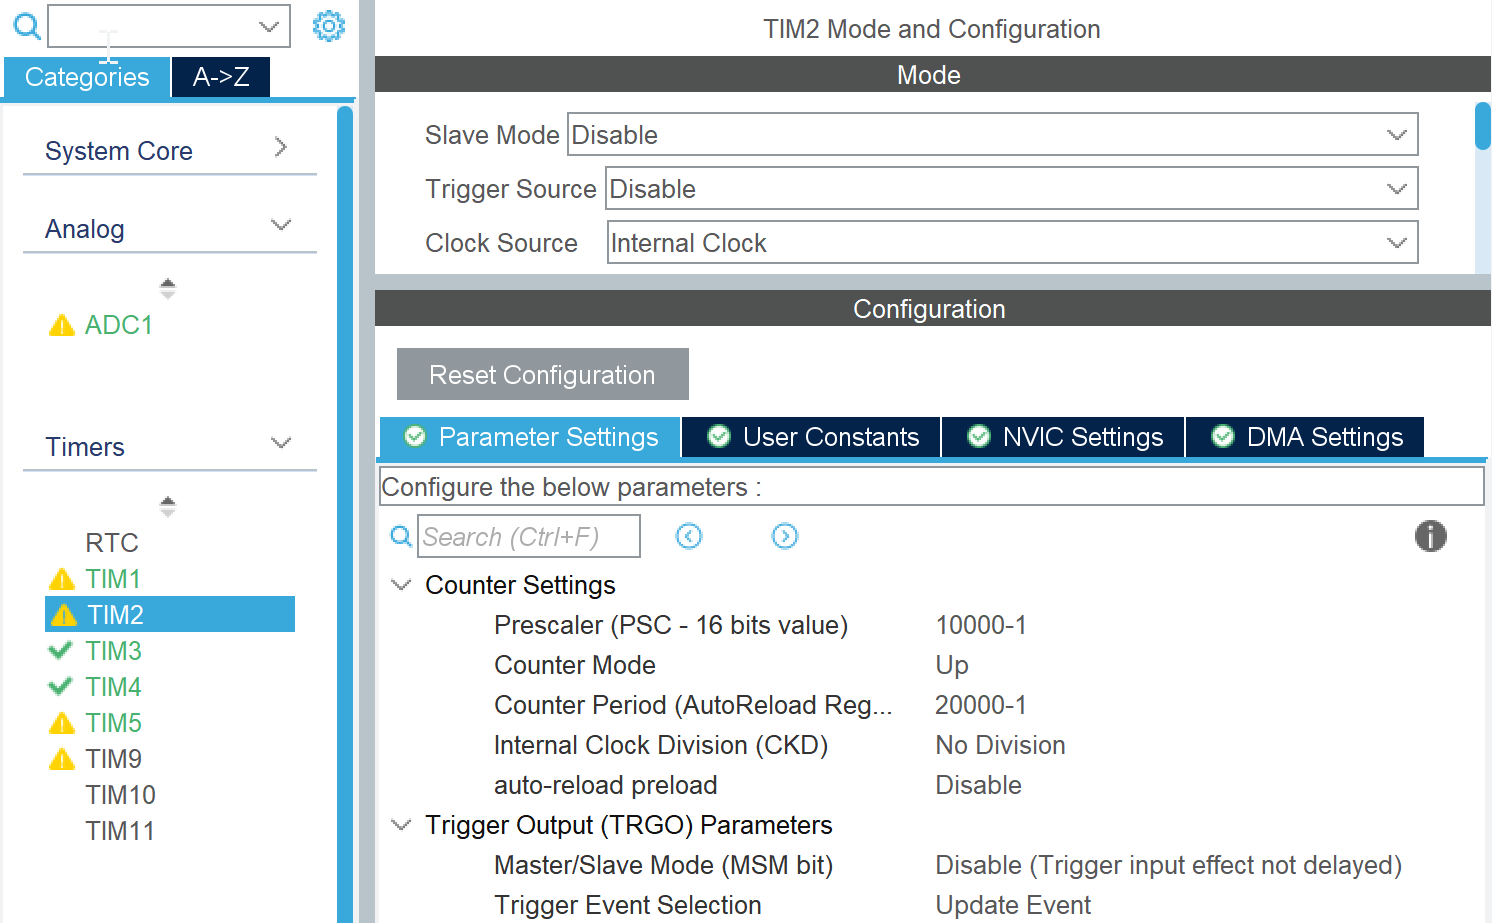
À chaque fin de période (toutes les 2 secondes), le Timer 2 émet automatiquement un signal matériel TRGO vers le trigger de l'ADC1, qui déclenche une séquence de conversion sans avoir à coder quoi que ce soit.
Dans CubeMX, nous avons donc défini l'ADC1 comme ceci :
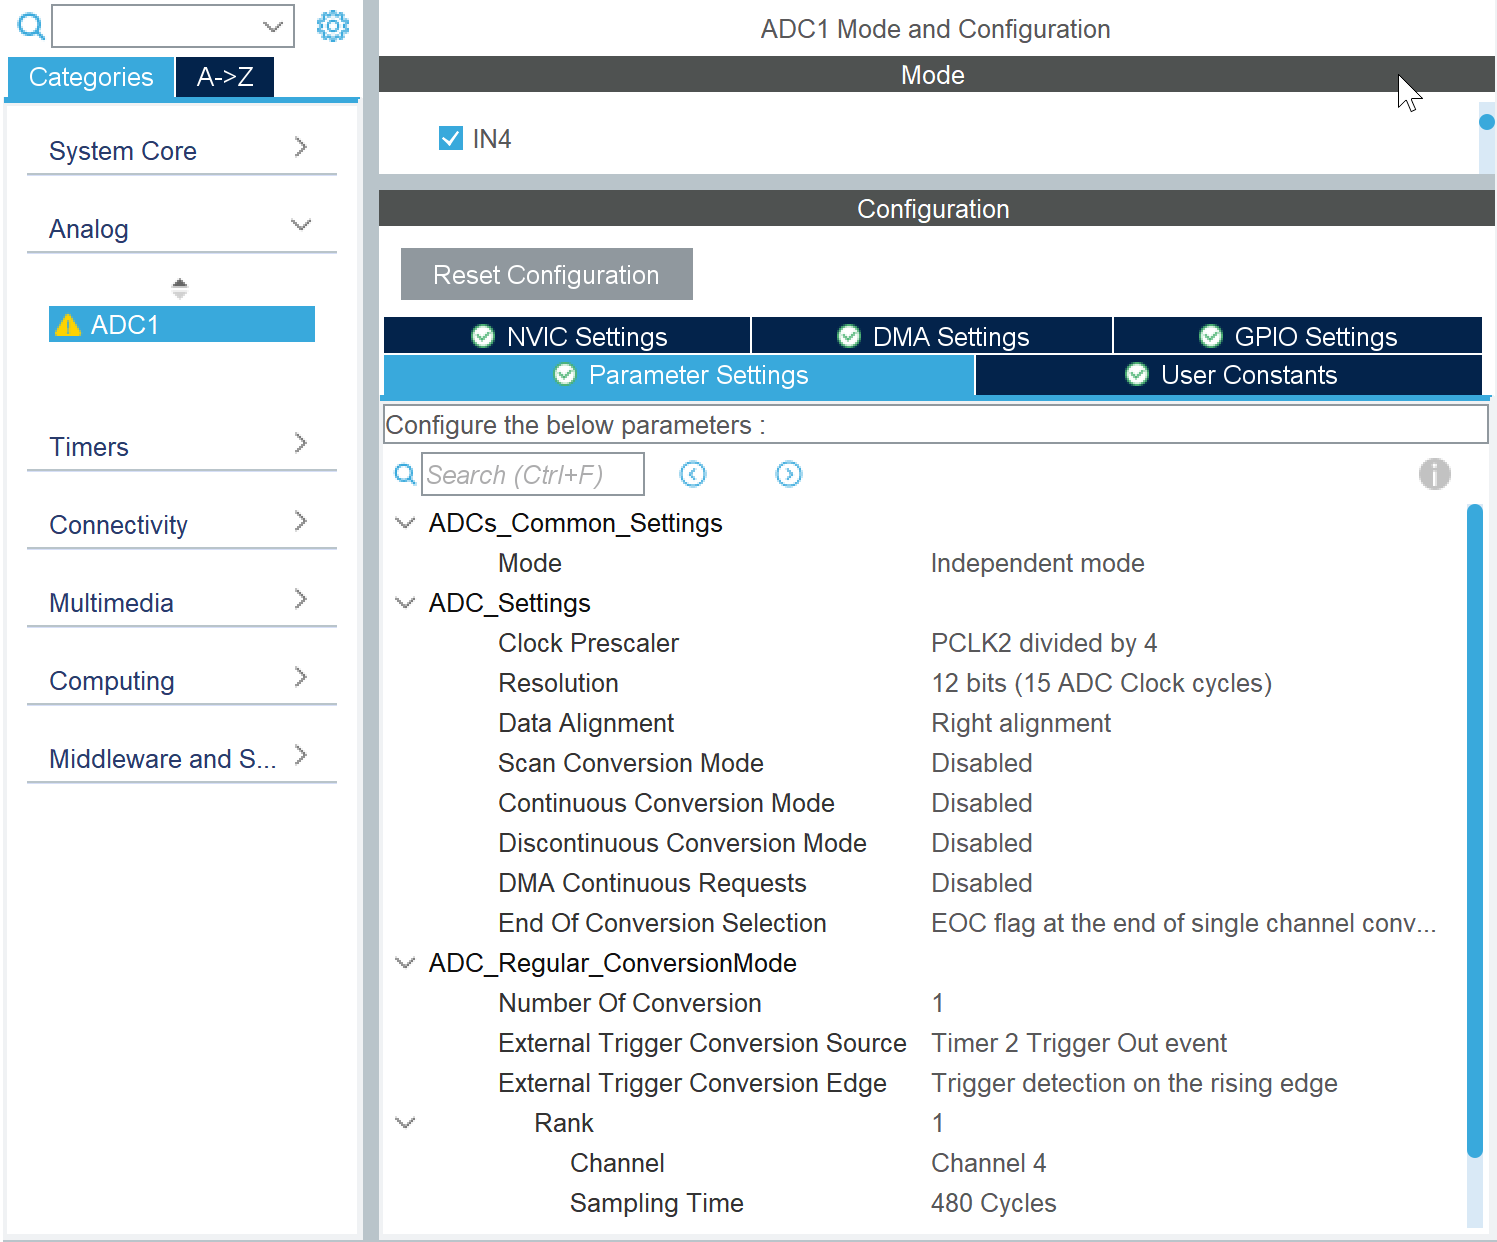
Nous avons globalement laissé les paramètres par défaut, à part :
- le TRGO sur l'Update du Timer 2 ;
- les 480 cycles d'échantillonnage pour s'assurer que la valeur soit bien stable.
2. Lecture de la valeur ADC au Scénario 3 et problème rencontré#
Au moment du scénario 3, seul le capteur de gaz était connecté sur le Channel 4 (A2). L'ADC fonctionnait en conversion unique sur un canal, et nous lisions la valeur directement dans le callback du Timer 2, sans attendre la fin de la conversion.
// Extrait du main.c — version Scénario 3
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
// TIM2 -> PER = 2s pour l'échantillonnage des capteurs
if (htim->Instance == TIM2)
{
HAL_GPIO_TogglePin(BLUE_GPIO_Port, BLUE_Pin);
update_mesure_gaz();
}
}
void update_mesure_gaz() {
gaz_value = HAL_ADC_GetValue(&hadc1);
if (gaz_value >= SEUIL_GAZ) {
alarme_gaz = true;
} else {
alarme_gaz = false;
}
}
HAL_ADC_GetValue() lisait le registre contenant le résultat de l'ADC sans vérifier si la conversion était terminée.
Le problème est que la conversion prend un certain temps (d'autant plus que nous avions paramétré l'ADC à 480 cycles d'échantillonnage).
Ainsi, en lisant directement dans l'ISR de TIM2 au moment du déclenchement, on récupérait en réalité la valeur de la conversion précédente, c'est-à-dire celle qui avait été lancée 2 secondes plus tôt. La valeur affichée était donc systématiquement une mesure prise entre 2 et 4 secondes plus tôt.
Nous avons identifié le problème au Scénario 5, au moment d'ajouter le capteur de pluie. C'est à ce moment-là que nous avons entièrement revu l'architecture de la chaîne ADC pour passer à une implémentation multi-canaux avec DMA.
La version finale de l'ADC (mode Scan, 2 canaux, DMA circulaire, callback de fin de conversion) est détaillée en 9.4. Détection de pluie avec ADC DMA multi-canaux.
3. Tests du capteur et seuil#
3.1. Tension d'alimentation et de mesure de l'ADC#
Le capteur MQ-2 génère une tension proportionnelle à la concentration de gaz détecté entre 0 et 5 V d'après la datasheet du capteur. L'ADC1, avec sa résolution de 12 bits, produit une valeur entre 0 et
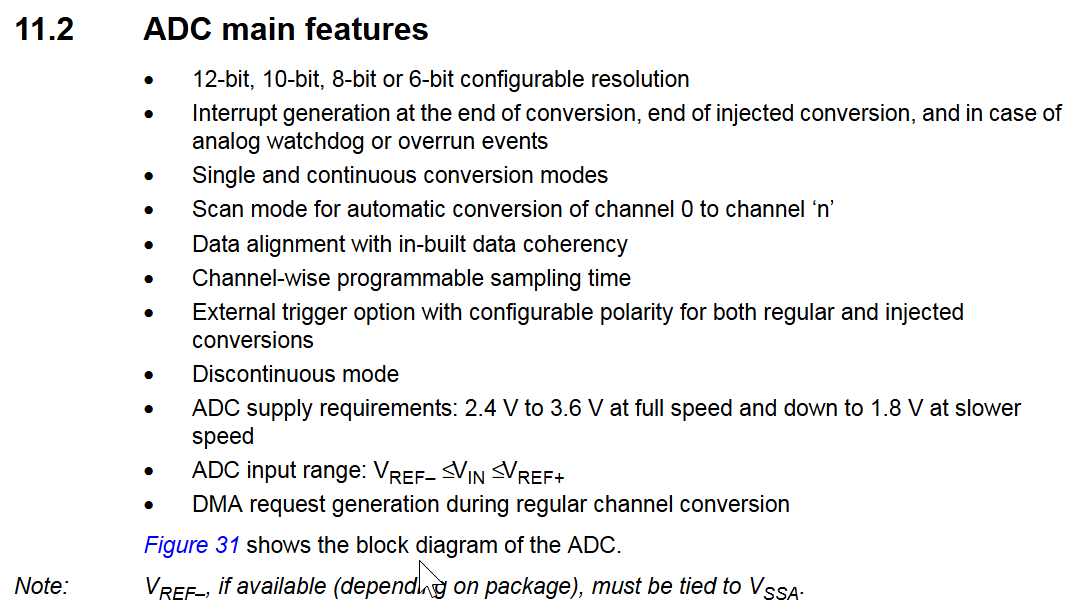
Il se trouve qu'en cherchant plus précisément dans la documentation de la carte Nucleo, nous avons constaté que sur la carte Nucleo, VREF+ est relié à VDDA = VDD = 3,3 V.
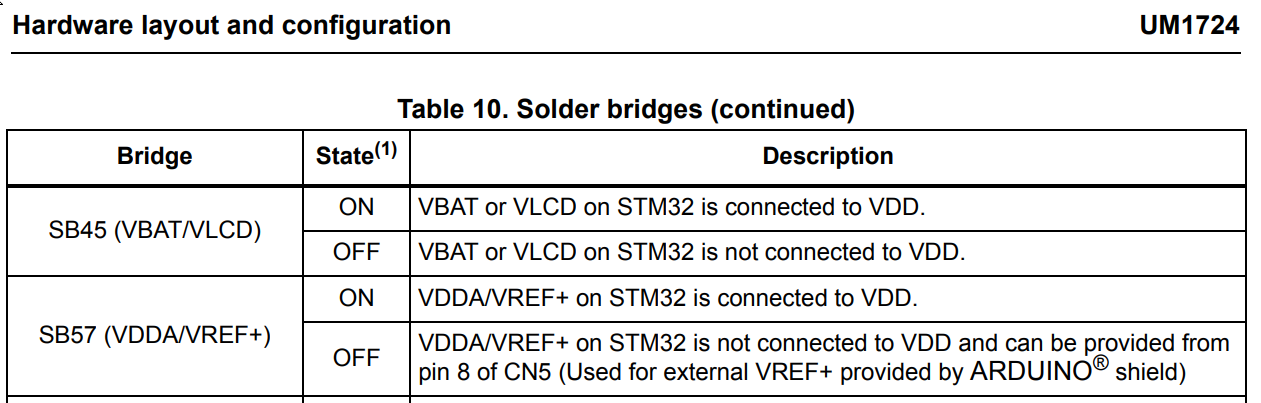
Cependant, nous avions initialement alimenté et testé le capteur en 5 V comme indiqué dans sa datasheet. Comme l'ADC semblait bien réagir et que M. ROY avait lui-même raccordé le 5 V aux broches analogiques lors de tests, nous n'avions pas relevé cette incohérence sur le moment. Nous souhaitions poser la question, mais avons oublié entre-temps.
Donc à moins que le capteur ne renvoie explicitement 3V3 maximum sur sa broche analogique, nous sommes probablement en train d'abîmer des diodes de protection ou de griller la carte à chaque mise sous tension ...
3.2. Seuil de détection#
Nous avons surveillé la valeur en temps réel sur le moniteur série pour définir le seuil de détection de gaz :
- À l'air libre : la valeur ADC se stabilise aux alentours de 800 (500 quand le capteur a bien chauffé).
- En présence de vapeurs : la valeur monte au-delà de 3000.
Nous avons donc retenu SEUIL_GAZ = 2500 comme compromis entre sensibilité et faux positifs.
Le capteur ayant besoin de préchauffer sa résistance interne, il fallait attendre environ 2 minutes après sa mise sous tension que la tension analogique descende au fur et à mesure de la chauffe, avant de pouvoir l'utiliser avec un seuil bas lors de nos tests avec notre souffle (faible différence avec l'air ambiant) hors des séances de TP.
4. Alarme gaz#
La détection de gaz est permanente et indépendante du mode HOME/AWAY comme demandé dans le TP, car une fuite de gaz reste dangereuse, que l'on soit présent ou absent.
La variable globale alarme_gaz est positionnée à true dans evaluer_gaz() dès que la valeur dépasse le seuil.
La gestion de l'alarme de gaz est déportée dans une fonction non bloquante update_cycle_alarmes() qui lit la variable globale alarme_gaz.
→ 13. — Bonus — Gestion globale des alarmes.
Scénario 4 — Supervision UART#
1. Configuration de l'UART avec ST-LINK#
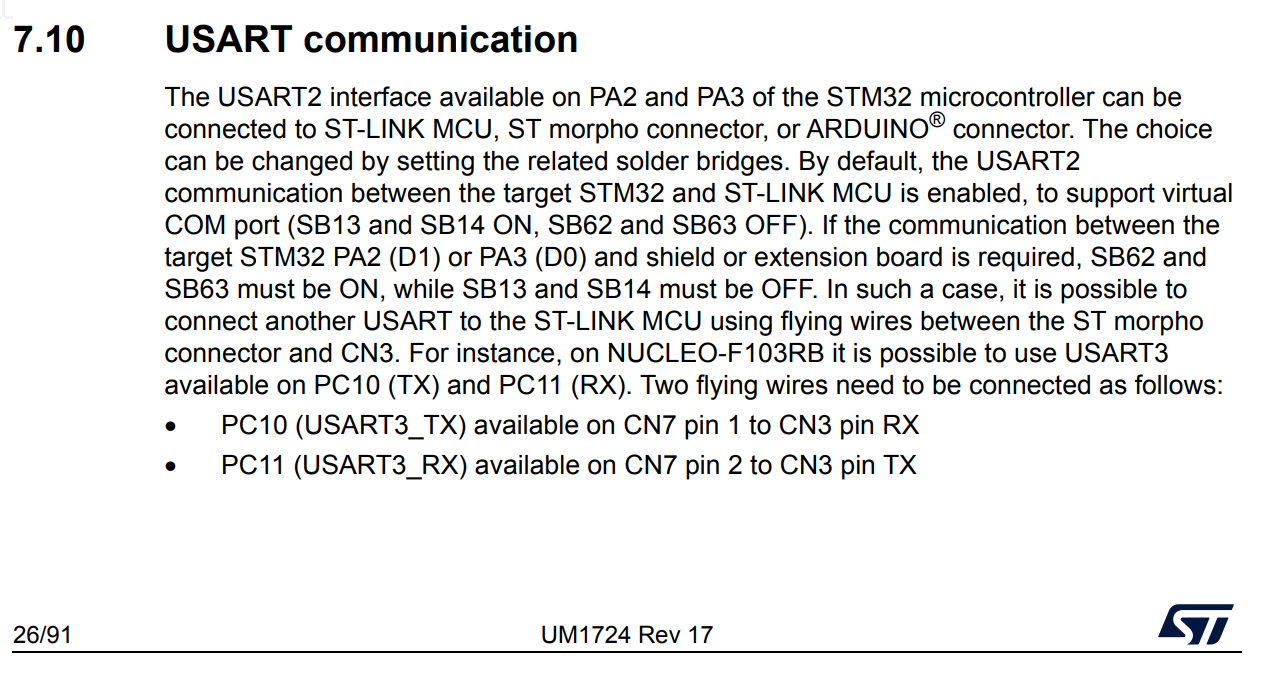
La carte NUCLEO-F411RE embarque un convertisseur USB-UART intégré au ST-LINK, qui expose un port COM virtuel sur le PC.
Aucun câblage externe n'est donc nécessaire pour la liaison PC : le câble USB de débogage suffit à la fois pour programmer, déboguer et superviser.
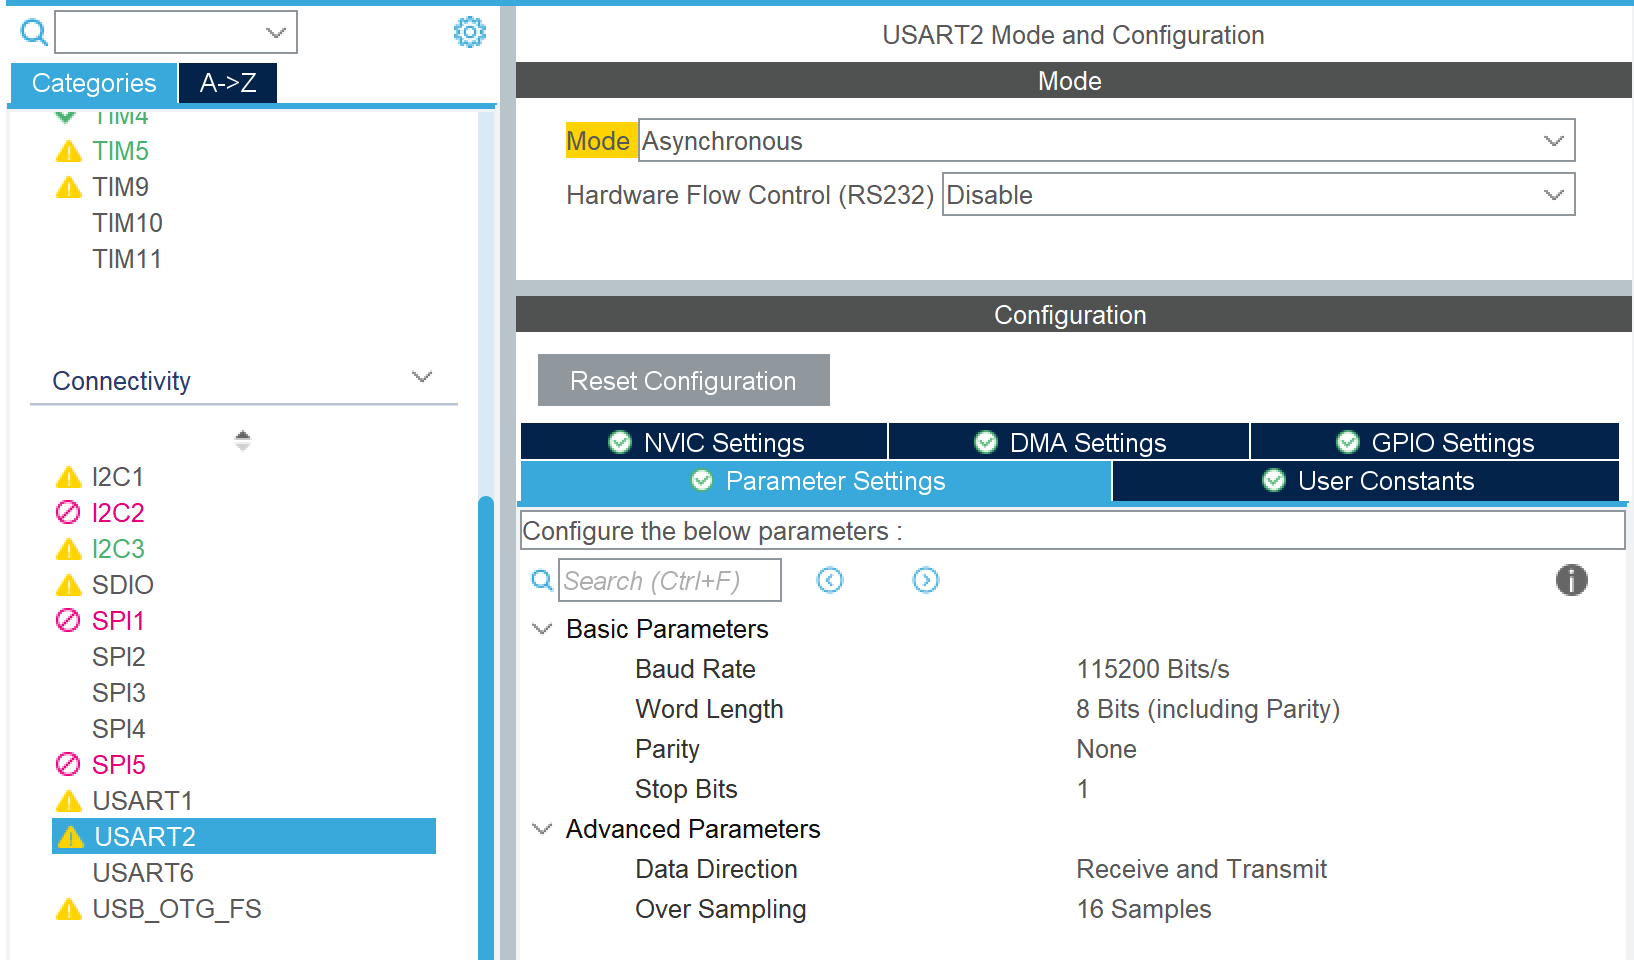
Dans CubeMX, nous avons activé l'USART2 en mode Asynchronous avec les paramètres par défaut :
2. Redirection de printf vers l'UART#
Pour transmettre des messages formatés sans avoir à manipuler HAL_UART_Transmit() à chaque appel, nous avons redirigé la fonction standard printf vers l'USART2 en redéfinissant la fonction __io_putchar(), utilisée par la bibliothèque C standard pour l'envoi caractère par caractère :
// main.c — USER CODE BEGIN 4
// Redirection du printf vers USART2
int __io_putchar(int ch) {
HAL_UART_Transmit(&huart2, (uint8_t *)&ch, 1, HAL_MAX_DELAY);
return ch;
}
La fonction __io_putchar prend en paramètre :
&huart2: un pointeur sur la structure de l'UART2 ;(uint8_t *)&ch: un pointeur sur le caractère à transmettre ;1: le nombre de caractères à transmettre ;HAL_MAX_DELAY: le temps maximum d'attente avant de considérer la transmission comme échouée.
printf découpe la chaîne en caractères, et __io_putchar() les transmet un à un via HAL_UART_Transmit() en mode bloquant (HAL_MAX_DELAY), ce qui est acceptable ici car les transmissions sont courtes et espacées (toutes les 2 secondes en moyenne).
Nous avons bien inclus
#include <stdio.h>pour utiliserprintfetsnprintf.
3. Message de bienvenue au démarrage#
Au démarrage du système (juste après l'initialisation de tous les composants), un message de bienvenue est transmis sur l'UART pour confirmer que la liaison fonctionne et afficher la configuration choisie :
// main.c — USER CODE BEGIN 2 (après les initialisations)
printf("\r\n--- Demarrage Systeme STM32 ---\r\n\n");
printf("Seuil gaz configure: %d\r\n", SEUIL_GAZ);
printf("Frequence clignotement alarme gaz: %d Hz\r\n", FREQ_BLINK_ALARME_GAZ);
printf("Frequence clignotement alarme intrusion: %d Hz\r\n", FREQ_BLINK_ALARME_INTRUSION);
printf("Periode echantillonnage capteurs: %d s\r\n", (int)(1/FREQ_CYCLE_CAPTEURS));
printf("Periode debounce bouton: %d ms\r\n", (int)(1000/FREQ_CYCLE_DEBOUNCE));
4. Supervision en temps réel#
La liaison UART est utilisée tout au long du fonctionnement pour transmettre trois types d'informations :
4.1. Mesures périodiques (toutes les 2 s)#
À chaque cycle d'échantillonnage, les valeurs brutes des trois capteurs sont transmises :
// Dans evaluer_gaz() — main.c
printf(" GAZ = %d\r\n", gaz_valeur);
// Dans evaluer_pluie() — main.c
printf(" PLUIE = %d\r\n", pluie_valeur);
// Dans evaluer_temperature() — main.c
printf(" TEMP = %s°C\r\n",
TMP102_temperature_to_string(temperature_valeur, 2));
Comme nous envoyons systématiquement toutes les 2 secondes les valeurs de ces trois capteurs, nous avons préféré ajouter une indentation importante pour les différencier des messages occasionnels liés à la situation de la maison ou aux actions utilisateurs.
Pour la température, nous avons une fonction dédiée à la génération de la chaîne correspondant à un float, comme détaillé au paragraphe 10.8. Affichage de la température de type float.
4.2. Événements d'état (asynchrones)#
Seules ces 8 actions provoquent un message sur l'UART en plus des mesures périodiques :
| Événement | Message transmis |
|---|---|
| Passage HOME → AWAY | Je sors de la maison |
| Passage AWAY → HOME | Je rentre à la maison |
| Ouverture fenêtre | J'ouvre la fenetre |
| Fermeture fenêtre | Je ferme la fenetre |
| Détection d'intrusion | Intrusion detectee ! |
| Détection de gaz | Gaz detecte ! |
| Détection de pluie | Pluie detectee ! |
| TMP102 initialisé | Capteur TMP102 configuré |
4.3. Erreurs#
Les erreurs de communication I²C avec le TMP102 sont également signalées :
printf("Erreur d'initialisation du capteur TMP102\r\n");
printf("Erreur lors du demarrage de la mesure TMP102 en mode One-Shot\r\n");
5. Validation avec un terminal série#
Pour valider la liaison, nous avons utilisé le moniteur série intégré à STM32CubeIDE (ShellCode) configuré à 115200 bauds sur le bon port COM.
Scénario 5 — Gestion intelligente de la fenêtre#
1. Commande du servomoteur#
1.1. Brochage et alimentation#
Extrait de la datasheet du servomoteur :
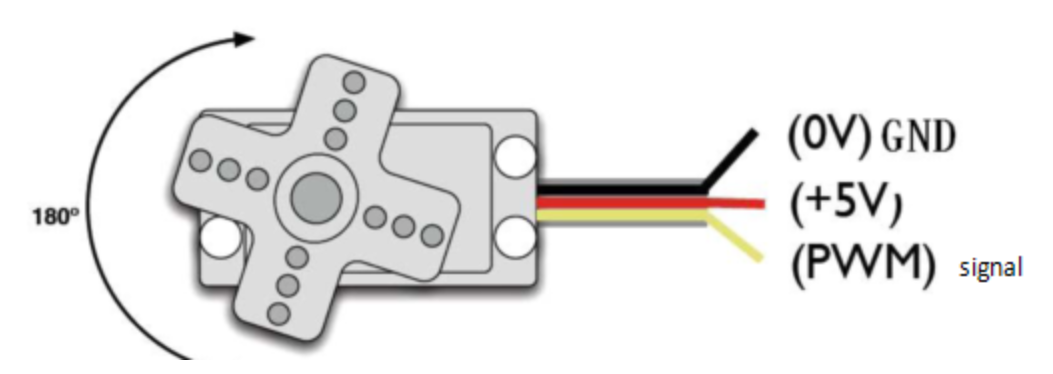
Le servomoteur est alimenté en 5V et le signal de commande PWM (broche orange) est connecté sur PA9 (D8), correspondant au canal TIM1 CH2.
1.2. Protocole PWM du servo#
Comme c'est un servomoteur à commande analogique, il se pilote par un signal PWM à 50 Hz (période de 20 ms). La position angulaire est encodée via la largeur de l'impulsion à l'état haut, comme décrit ci-dessous :
Extrait de la datasheet du servomoteur :
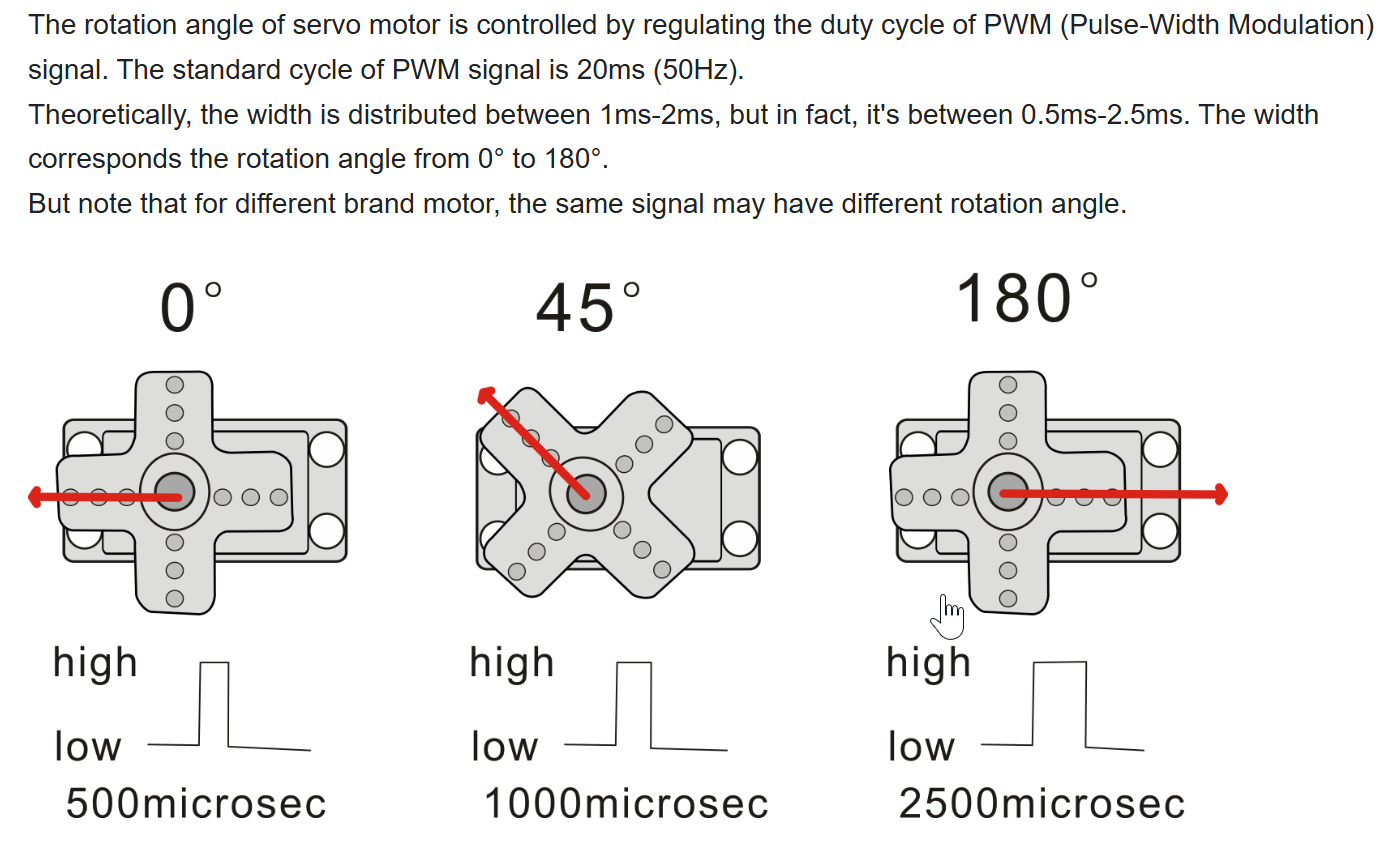
Exemple :
| Position | Durée de l'impulsion |
|---|---|
| 0° | 0,5 ms |
| 90° | 1,5 ms |
| 180° | 2,5 ms |
1.3. Configuration du Timer 1 dans CubeMX#
Le Timer 1 prend en entrée l'horloge APB2 à 100 MHz. Nous devons générer un signal PWM à 50 Hz. Nous avons cherché à obtenir la meilleure résolution possible sur la largeur d'impulsion.
Les contraintes de calcul sont :
- La fréquence de la PWM est de 50 Hz.
- La fréquence de l'horloge source est de 100 MHz.
- Le prescaler est codé sur 16 bits.
- Le registre ARR est codé sur 16 bits.
On peut d'abord déterminer la fréquence de comptage maximale permettant de compter sur ARR pour obtenir une fréquence PWM de 50 Hz :
Or Donc
On cherche la fréquence de comptage la plus élevée possible qui soit un diviseur entier de 100 MHz et qui donne une valeur entière pour ARR à 50 Hz. On choisit donc :
On obtient ainsi une fréquence PWM exactement égale à 50 Hz, avec une résolution de comptage de :
Ce qui donne la configuration suivante dans CubeMX :
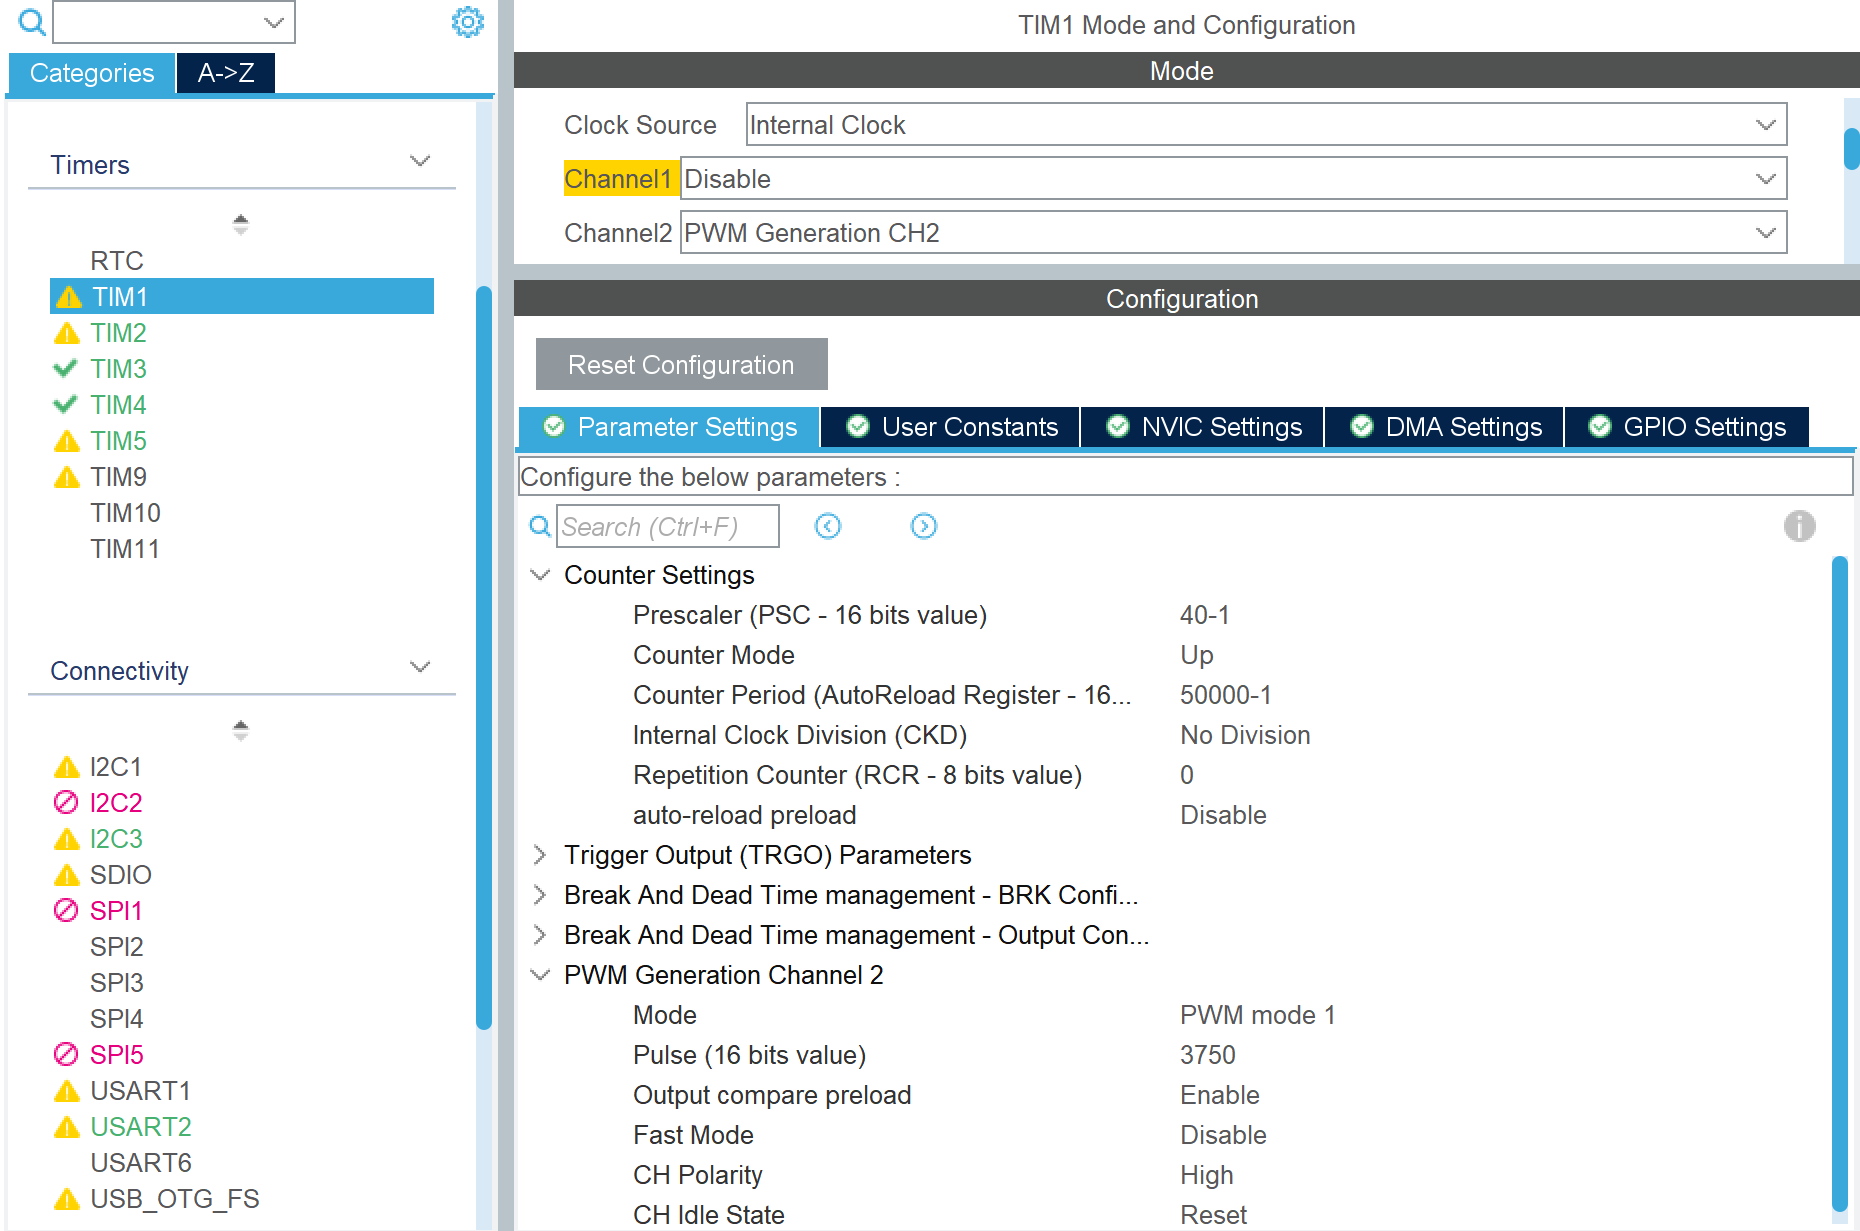
1.4. Calcul de la résolution angulaire#
La correspondance angle → impulsion est linéaire entre 0° et 180°. La formule de conversion d'un angle cible en durée d'impulsion est la suivante :
En appliquant les constantes issues de la datasheet et configurées dans CubeMX, la formule donne :
Voici 3 valeurs types :
| Angle | Impulsion | Nombre de tics (÷ 0,4 µs) |
|---|---|---|
| 0° | 0,5 ms | |
| 180° | 2,5 ms |
Si on divise la plage de tics
Ce qui donne une résolution angulaire théorique de
1.5. Appliquer un angle au servomoteur#
Nous avons implémenté une fonction pour la conversion d'un angle vers la valeur de CCR à encoder en s'appuyant uniquement sur les macros définies en tête de main.c :
// main.c
#define FREQ_TIMER_SERVO 2500000 // 2.5 MHz
#define SERVO_0_DEG_MS 0.5 // impulsion à 0° (ms)
#define SERVO_180_DEG_MS 2.5 // impulsion à 180° (ms)
void angle_servo(int angle)
{
int pulse_tics =
(
(
(angle / 180.0)
* (SERVO_180_DEG_MS - SERVO_0_DEG_MS) / 1000.0
)
+ (SERVO_0_DEG_MS / 1000.0)
)
* FREQ_TIMER_SERVO;
__HAL_TIM_SET_COMPARE(TIMER_SERVO, CANAL_SERVO, pulse_tics);
}
La formule reprend celle expliquée plus haut pour la conversion d'un angle cible vers une impulsion en tics.
Le registre de comparaison CCR est mis à jour avec la valeur de pulse_tics via __HAL_TIM_SET_COMPARE().
2. Gestion de la fenêtre#
2.1. États de la fenêtre#
Le servomoteur de la fenêtre est commandé par une variable globale fenetre prenant trois états possibles : INIT, FERMEE et OUVERTE. L'état INIT correspond à l'initialisation du système, FERMEE à la fenêtre fermée et OUVERTE à la fenêtre ouverte. La transition entre ces états est déclenchée par les commandes de l'utilisateur via le bouton de fenêtre, ainsi que par les conditions environnementales (cf. 9.4. Détection de pluie avec ADC DMA multi-canaux et 10.12. Gestion automatique de la fenêtre par la température).
2.2. Application de l'etat de la fenêtre#
Pour éviter d'envoyer continuellement la même commande PWM au servo à chaque tour de boucle principale, commande_fenetre() n'agit que lorsque l'état fenetre change :
// USER CODE PD
#define ANGLE_SERVO_OUVERT 120 // ATTENTION maximum 120° sinon ça casse
#define ANGLE_SERVO_FERME 0
//boucle principale while(1)
void commande_fenetre()
{
static fenetre_t etat_precedent = INIT;
if (fenetre != etat_precedent) {
switch(fenetre) {
case OUVERTE : angle_servo(ANGLE_SERVO_OUVERT); break;
case FERMEE : angle_servo(ANGLE_SERVO_FERME); break;
case INIT : break;
}
etat_precedent = fenetre;
}
}
La variable etat_precedent est déclarée static : elle est initialisée une seule fois à INIT et conserve sa valeur entre les appels. Au premier passage dans le main(), fenetre = OUVERTE (valeur par défaut) ≠ INIT, donc le servo est immédiatement positionné à 0° à l'initialisation.
Lors du montage de la maison, nous avons réglé le servomoteur à 0° avant de visser la fenêtre en position fermée. Ensuite, nous avons testé de manière empirique l'angle permettant d'ouvrir au mieux la fenêtre. Nous avons retenu 120° : en deçà, la fenêtre n'est pas complètement ouverte ; au-delà, elle vient buter contre le mur (ce qui faisait surchauffer le servomoteur).
3. Bouton fenêtre et anti-rebond#
3.1. Implémentation et anti-rebond#
Le bouton de fenêtre est physiquement identique à celui du mode HOME/AWAY. Les seules différences d'implémentation de sa lecture par rapport au bouton de mode sont :
- Sa broche de connexion : PA10 (D2) qui lève l'EXTI 10.
- Le nom du flag levé par l'interruption EXTI :
debouncing_bouton_fenetre - Le nom de la variable globale qui indique si le bouton a été appuyé :
bouton_fenetre_appuye
Pour un rappel sur la méthode d'implémentation, voir les sections dédiées :
3.2. Comportement et priorités selon le mode (HOME vs AWAY)#
La prise en compte de l'appui sur le bouton de la fenêtre dépend directement du mode de la maison et des conditions environnementales :
- En mode HOME : L'utilisateur a le contrôle de l'ouverture et de la fermeture de la fenêtre, sauf en cas d'intempérie. Si la pluie est détectée, elle prend une priorité absolue et force la fermeture. Sinon, chaque appui validé bascule l'état de la fenêtre.
- En mode AWAY : L'utilisateur n'a pas le contrôle de la fenêtre, celle-ci devant rester impérativement fermée.
// boucle principale while(1) — Machine à états, case HOME
case HOME:
{
//Transition
...
{
// Actions
presence_detectee = false;
alarme_intrusion = false;
// Gestion du bouton de fenêtre
if (bouton_fenetre_appuye)
{
bouton_fenetre_appuye = false;
switch(fenetre)
{
case OUVERTE:
{
fenetre = FERMEE;
printf("Je ferme la fenetre\r\n");
break;
}
case FERMEE:
{
fenetre = OUVERTE;
printf("J'ouvre la fenetre\r\n");
break;
}
case INIT:
// pris en charge au premier appel de commande_fenetre()
break;
}
}
}
break;
}
....
case AWAY:
{
bouton_fenetre_appuye = false;
...
}
En mode AWAY, le flag bouton_fenetre_appuye est immédiatement effacé sans traitement : la fenêtre reste fermée et l'utilisateur ne peut pas l'ouvrir tant que le mode reste AWAY, même en appuyant sur le bouton.
4. Détection de pluie avec ADC DMA multi-canaux#
C'est au moment d'ajouter le capteur de pluie au Scénario 5 que nous avons entièrement revu l'architecture de l'ADC pour passer à une solution multi-canaux avec DMA et interruption de fin de conversion.
4.1. Déclenchement des mesures#
Le déclenchement périodique des conversions ADC reste assuré par le Timer 2 via son signal TRGO, exactement comme décrit pour le Scénario 3 : 7.1. Déclenchement de l'ADC par le Timer 2
4.2. Configuration ADC en mode Scan multi-canaux#
Pour acquérir simultanément deux capteurs (GAZ sur A2, et PLUIE sur A3), nous avons activé le mode Scan de l'ADC1 avec 2 conversions en séquence.
Par rapport à la configuration du Scénario 3, les paramètres suivants ont été modifiés dans CubeMX :
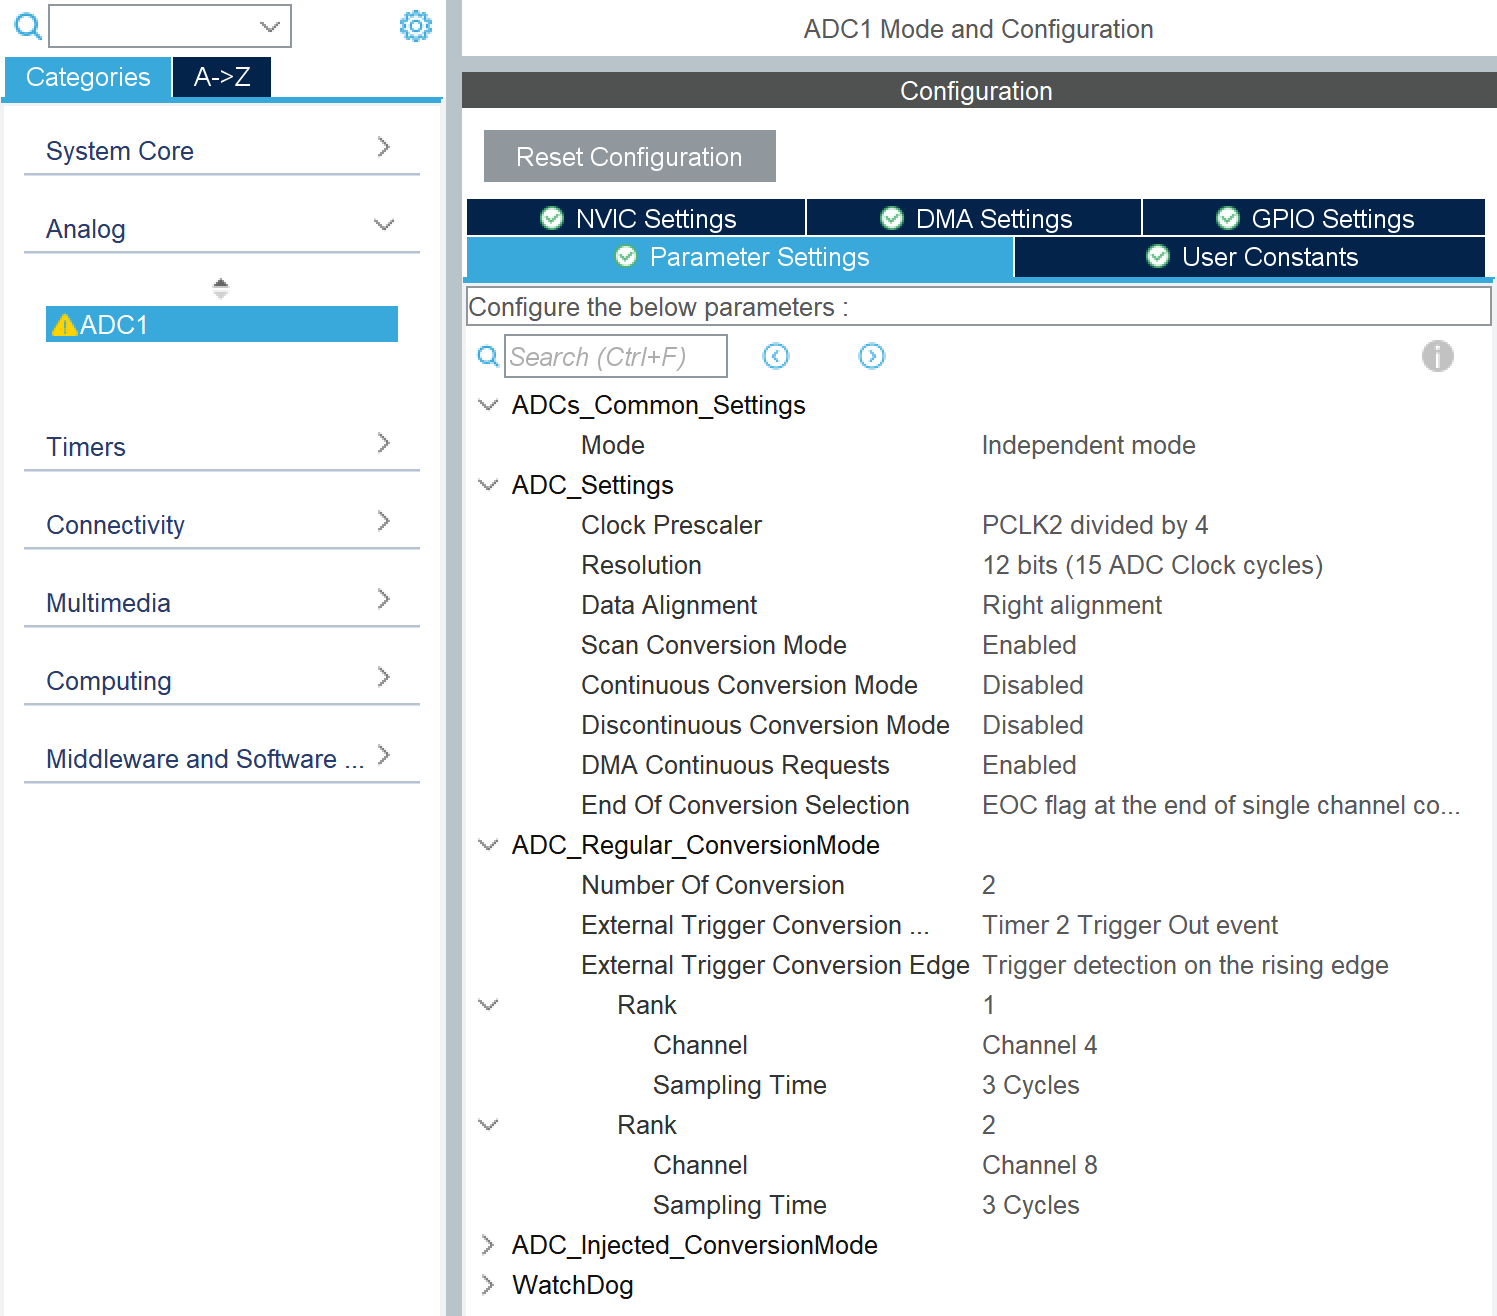
| Paramètre | Scénario 3 | Scénario 5 |
|---|---|---|
| Number of Conversions | 1 | 2 |
| Scan Conversion Mode | Disabled | Enabled |
| Rank 1 | CH4 (GAZ) — 480 cycles | CH4 (GAZ) — 3 cycles |
| Rank 2 | — | CH8 (PLUIE) — 3 cycles |
| DMA Continuous Requests | Disabled | Enabled |
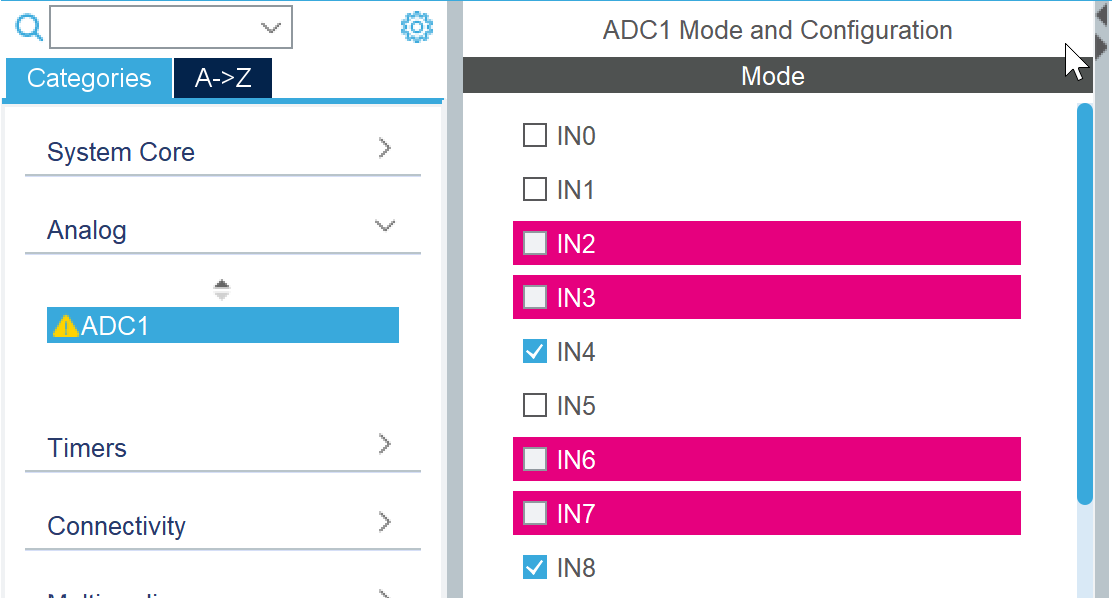
Dans le Scénario 3, nous avions choisi 480 cycles d'échantillonnage, ce qui donnait environ 19,7 µs par canal pour stabiliser la mesure. Mais en cherchant à réduire au maximum la latence entre déclenchement et mesure, nous avons testé avec 3 cycles, et les valeurs obtenues étaient cohérentes et stables.
Détail du calcul :
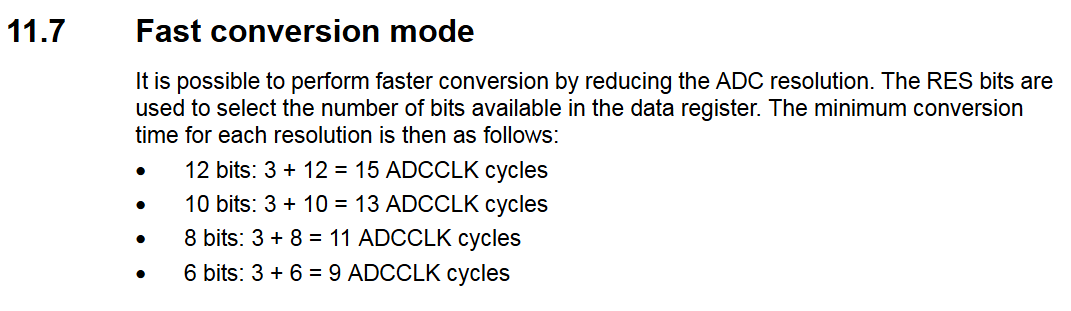
Horloge
Prescaler
Fréquence ADC
Période ADC
Nombre de cycles pour 12 bits
Nombre de cycles d'échantillonnage
Total cycles
Latence
Nombre de cycles d'échantillonnage
Total cycles
Latence
On reste ainsi bien en dessous de la période de 100 µs du Timer 2 cadencé à 10 kHz, ce qui laisse une large marge pour déclencher les mesures. Nous avons donc conservé l'ADC à 3 cycles d'échantillonnage.
4.3. Configuration DMA#
Pour que les deux résultats de conversion soient stockés automatiquement en mémoire sans intervention du CPU, nous avons activé le DMA en mode circulaire sur le canal ADC1 :
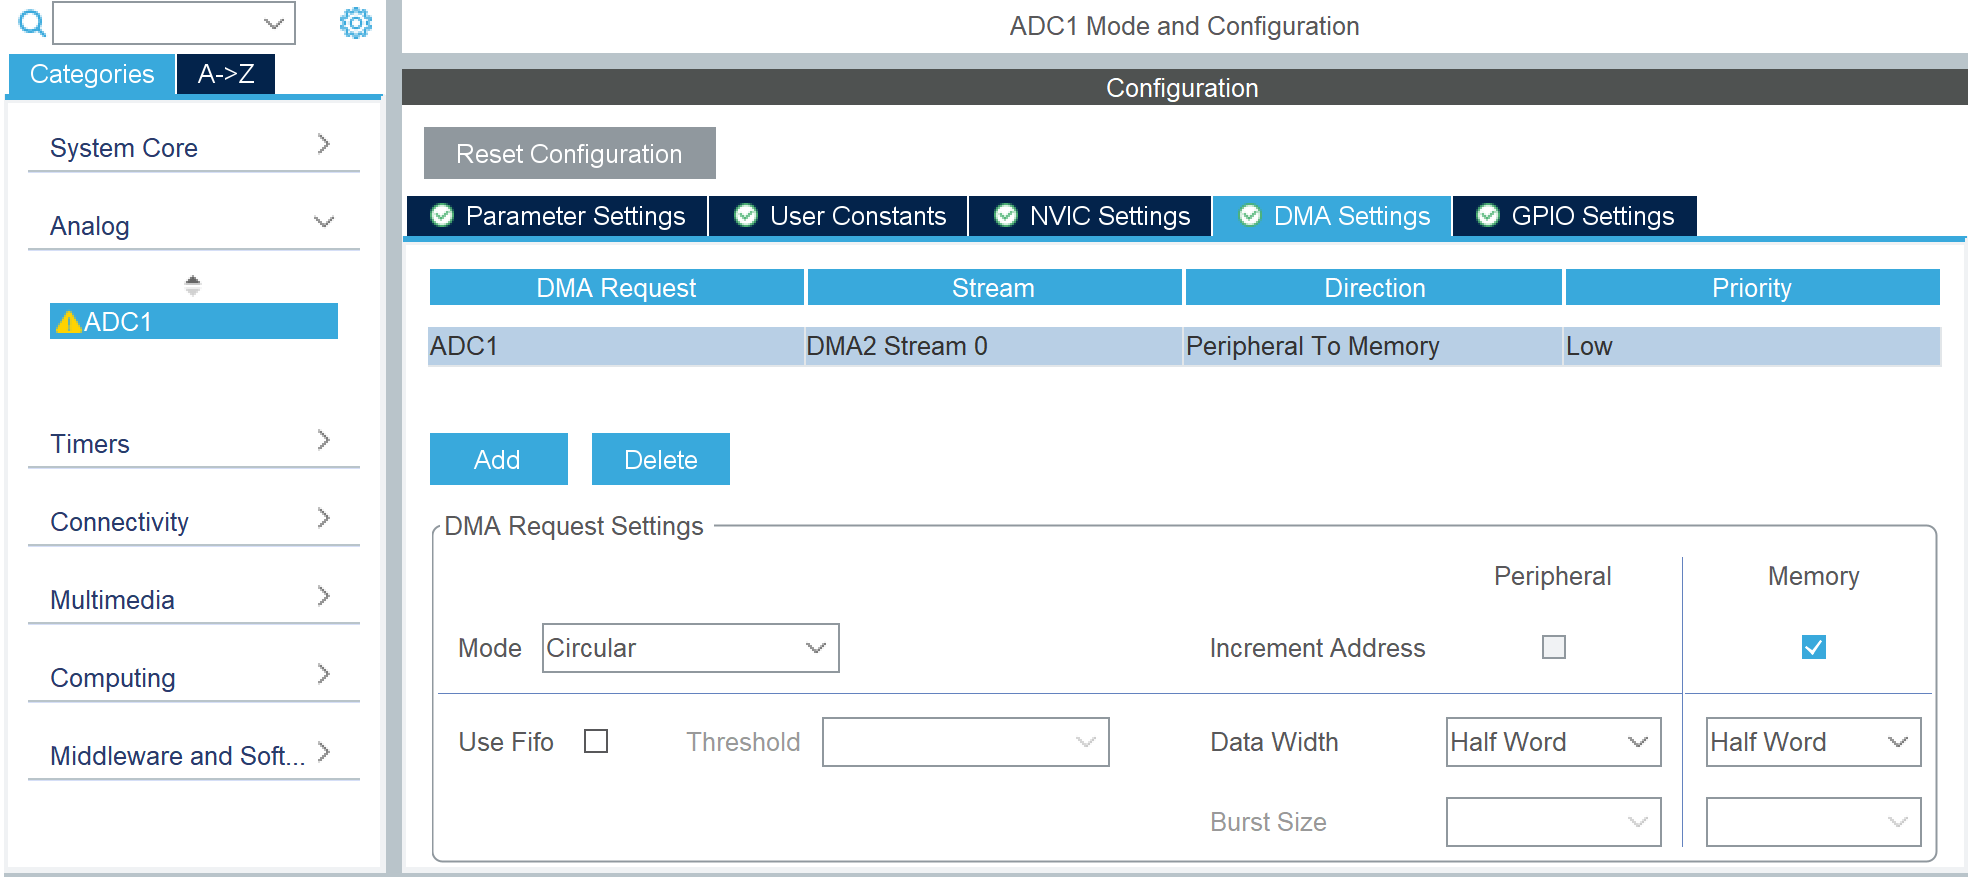
En mode circulaire, le DMA recommence automatiquement depuis le début du buffer dès qu'il a rempli toutes les cases, sans jamais s'arrêter. Ainsi, adc_valeurs[0] reçoit toujours la valeur du Rank 1 (GAZ) et adc_valeurs[1] celle du Rank 2 (PLUIE).
Le buffer est déclaré volatile car il est modifié par le DMA, ce qui oblige le compilateur à le relire en mémoire à chaque accès plutôt que de se fier à une valeur en registre :
// main.c — Variables globales
volatile uint16_t adc_valeurs[NBR_CAPTEURS_ADC]; // NBR_CAPTEURS_ADC = 2
Le démarrage du DMA se fait une seule fois au début du main(). Ensuite le DMA et le TIM2 TRGO fonctionnent de façon autonome :
// main.c — Initialisation (USER CODE BEGIN 2)
HAL_TIM_Base_Start_IT(TIMER_CAPTEURS); // TIM2 → TRGO + IRQ
HAL_ADC_Start_DMA(ADC_CAPTEURS, (uint32_t*)adc_valeurs, NBR_CAPTEURS_ADC);
4.4. Interruptions ADC et DMA activées#
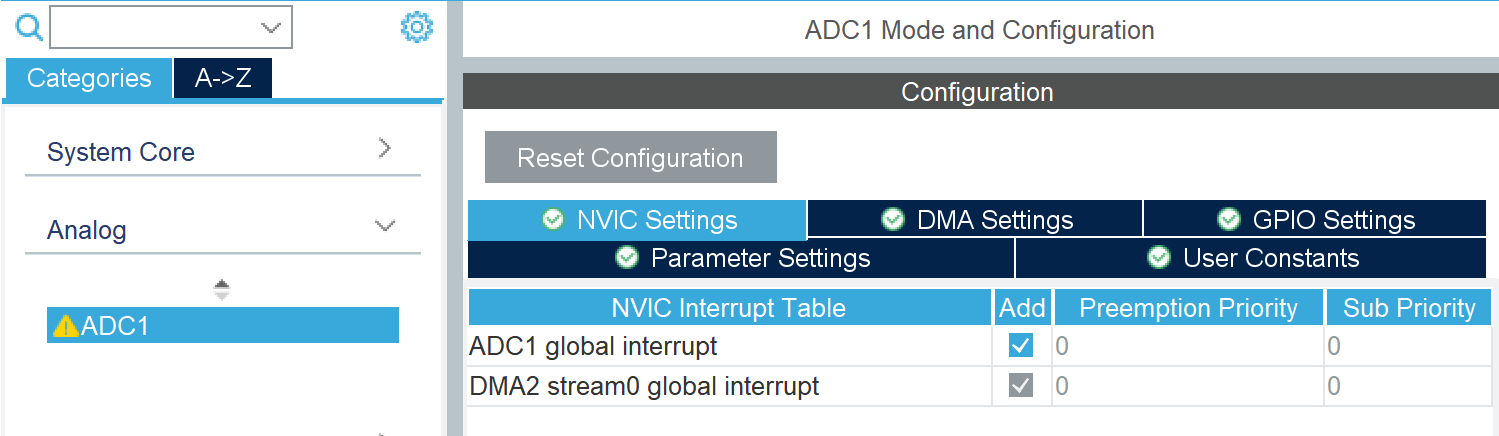
Deux interruptions sont activées dans le NVIC :
- ADC IRQ (
ADC_IRQn) : pour que le callbackHAL_ADC_ConvCpltCallbacksoit appelé à la fin de la séquence de conversion. - DMA2 Stream0 IRQ (
DMA2_Stream0_IRQn) par défaut.
// main.c — Callback de fin de conversion ADC (USER CODE BEGIN 4)
void HAL_ADC_ConvCpltCallback(ADC_HandleTypeDef* hadc)
{
if (hadc == ADC_CAPTEURS)
{
fin_mesure_ADC_flag = true;
}
}
Ce callback est déclenché par le DMA lorsqu'il a fini sa séquence de mesures. C'est à ce moment précis, et pas avant, qu'on lit le buffer fraîchement rempli par le DMA :
4.5. Lecture et évaluation des capteurs#
Dans la boucle principale, dès que fin_mesure_ADC_flag est levé, les deux fonctions d'évaluation sont appelées :
// main.c — Boucle principale
if (fin_mesure_ADC_flag) {
fin_mesure_ADC_flag = false;
evaluer_pluie();
evaluer_gaz();
}
Chaque fonction lit la case correspondante du buffer DMA :
void evaluer_gaz() {
gaz_valeur = adc_valeurs[GAZ_ADC_RANK]; // GAZ_ADC_RANK = 0 → Rank 1
alarme_gaz = (gaz_valeur >= SEUIL_GAZ); // SEUIL_GAZ = 2500
printf("GAZ = %d\r\n", gaz_valeur);
}
void evaluer_pluie() {
pluie_valeur = adc_valeurs[PLUIE_ADC_RANK]; // PLUIE_ADC_RANK = 1 → Rank 2
pluie_detectee = (pluie_valeur >= SEUIL_PLUIE); // SEUIL_PLUIE = 4000
printf("PLUIE = %d\r\n", pluie_valeur);
}
4.6. Tests du capteur de pluie et seuil#
Le capteur de pluie génère une tension proportionnelle à la quantité d'humidité à sa surface.
L'ADC1, avec sa résolution de 12 bits, produit une valeur comprise entre 0 et
Nous avons mesuré que la valeur ADC reste sous 1000 quand le capteur est sec et monte directement à son maximum 4095 en présence ne serait-ce que d'un doigt. Nous avons donc retenu SEUIL_PLUIE = 4000 pour éviter les faux positifs.
5. Logique de décision de la fenêtre#
On ajoute à notre logique précédente la prise en compte de la pluie pour la commande de la fenêtre (cf. 9.2. Gestion de la fenêtre).
La commande de la fenêtre suit l'ordre de priorité suivant :
- Mode
AWAY: la fenêtre doit être fermée et les appuis sur le bouton fenêtre sont ignorés. Pluie détectée: la fermeture est forcée, quel que soit l'état précédent de la fenêtre.- Commande manuelle : en mode
HOMEet sans pluie, un appui sur le bouton fenêtre inverse l'état (OUVERTEouFERMEE).
De la même manière que l'on bloque la fenêtre en mode AWAY, lorsque la pluie est détectée, la valeur de bouton_fenetre_appuye est directement effacée.
//boucle principale while(1)
case HOME:
{
...
// Si vérification de la température ou d'autres conditions
else if (pluie_detectee)
{
fenetre = FERMEE;
bouton_fenetre_appuye = false;
}
}
La fenêtre étant automatiquement fermée en mode AWAY ainsi que lors de l'entrée dans la maison, la gestion de la détection de pluie hors du mode HOME est triviale : la fenêtre reste impérativement fermée.
Scénario 6 — Mesure de température (TMP102)#
1. Branchement et configuration CubeMX#
Pour configurer et brancher le capteur, nous avons d'abord considéré les éléments suivants :
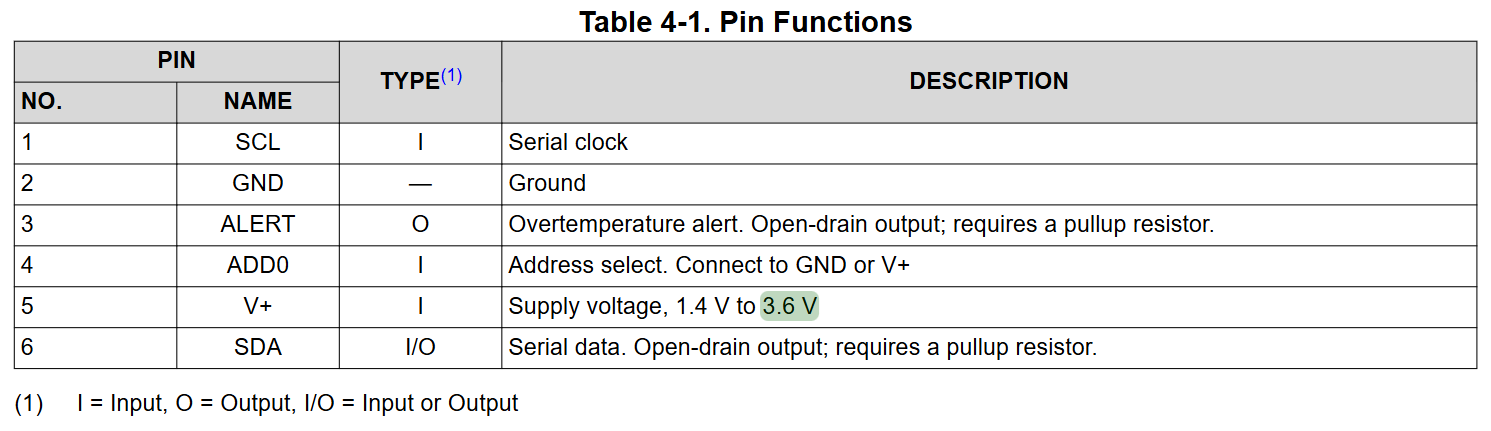
Extrait de la datasheet du TMP102 :
1.1. Alimentation (VCC/GND)#
Nous avons alimenté le capteur avec la broche 3.3V de la carte Nucleo.
| Signal | Broche |
|---|---|
| VCC | 3.3V |
| GND | GND |
1.2. Bus I²C (SDA/SCL)#
Pour tous les composants I²C (à savoir le TMP102 et l'écran LCD), nous avons utilisé le bus I2C3 selon le câblage suivant :
| Signal | Broche | Arduino |
|---|---|---|
| SDA | PB4 | A4 |
| SCL | PA8 | A5 |
Nous n'avons pas touché à la configuration par défaut après avoir assigné les 2 broches :
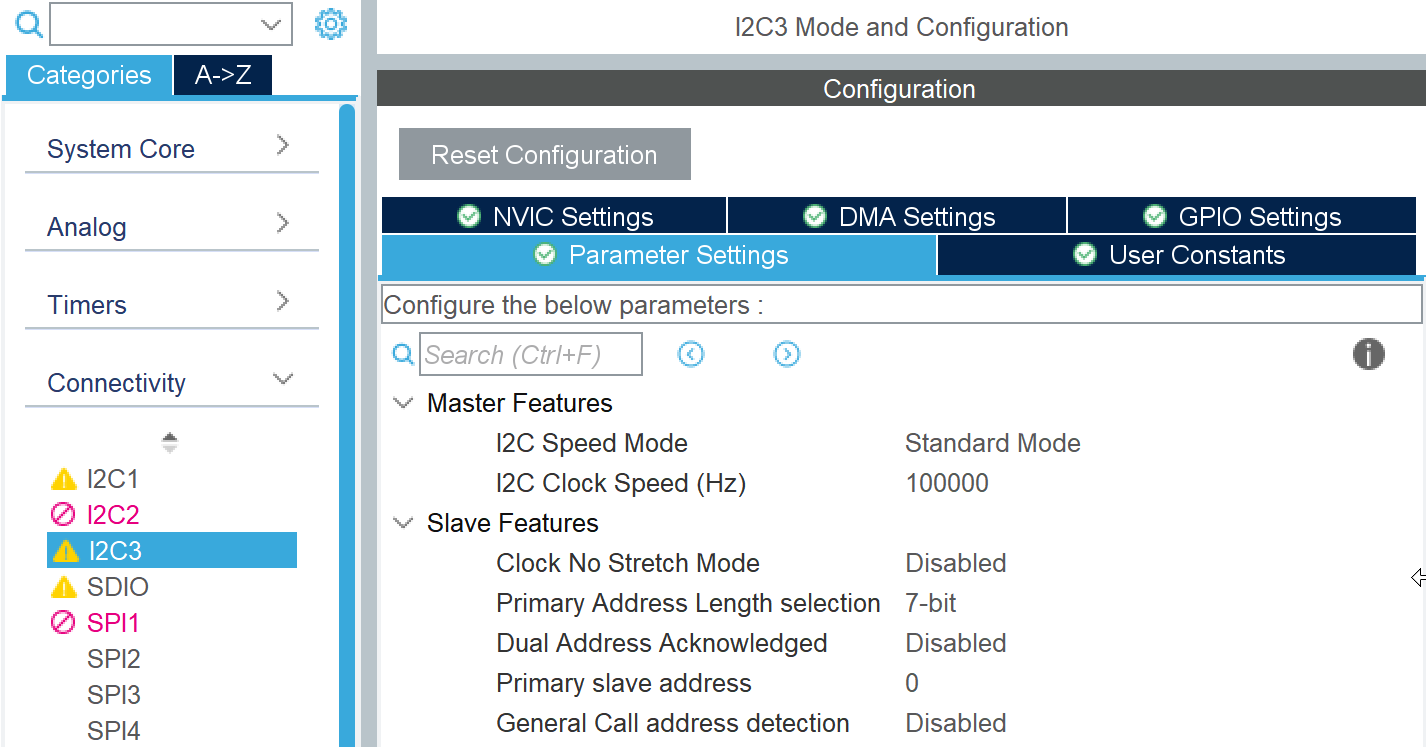
Les interruptions et le DMA sont désactivés.
1.3. Adresse I²C (ADD0)#
L'adresse I²C du TMP102 est par défaut 0x48. Cependant il est possible de la choisir en fonction du branchement de la broche ADDR0 :
Extrait de la datasheet du capteur TMP102 :
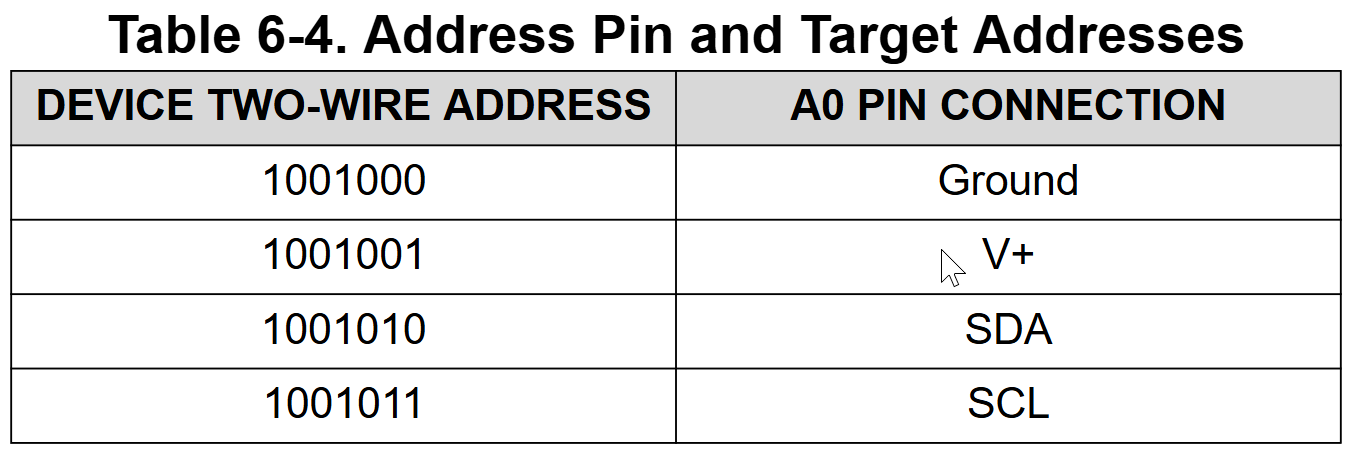
Pour lever toute ambiguïté, nous avons simplement relié la broche ADDR0 à la masse, ce qui correspond à l'adresse 0x48 (1001000).
1.4. Broche (ALT)#
Comme expliqué ci-dessous, nous n'avons pas eu besoin d'utiliser les alertes du capteur, nous avons donc laissé la broche ALERT non connectée.
2. Analyse de la datasheet#
2.1. Registres accessibles#
En lisant la datasheet sur les modes et les registres accessibles depuis I²C, nous avons remarqué qu'il y avait 4 registres de 16 bits accessibles en I²C par une adresse sur 2 bits interprétée par le pointer register :
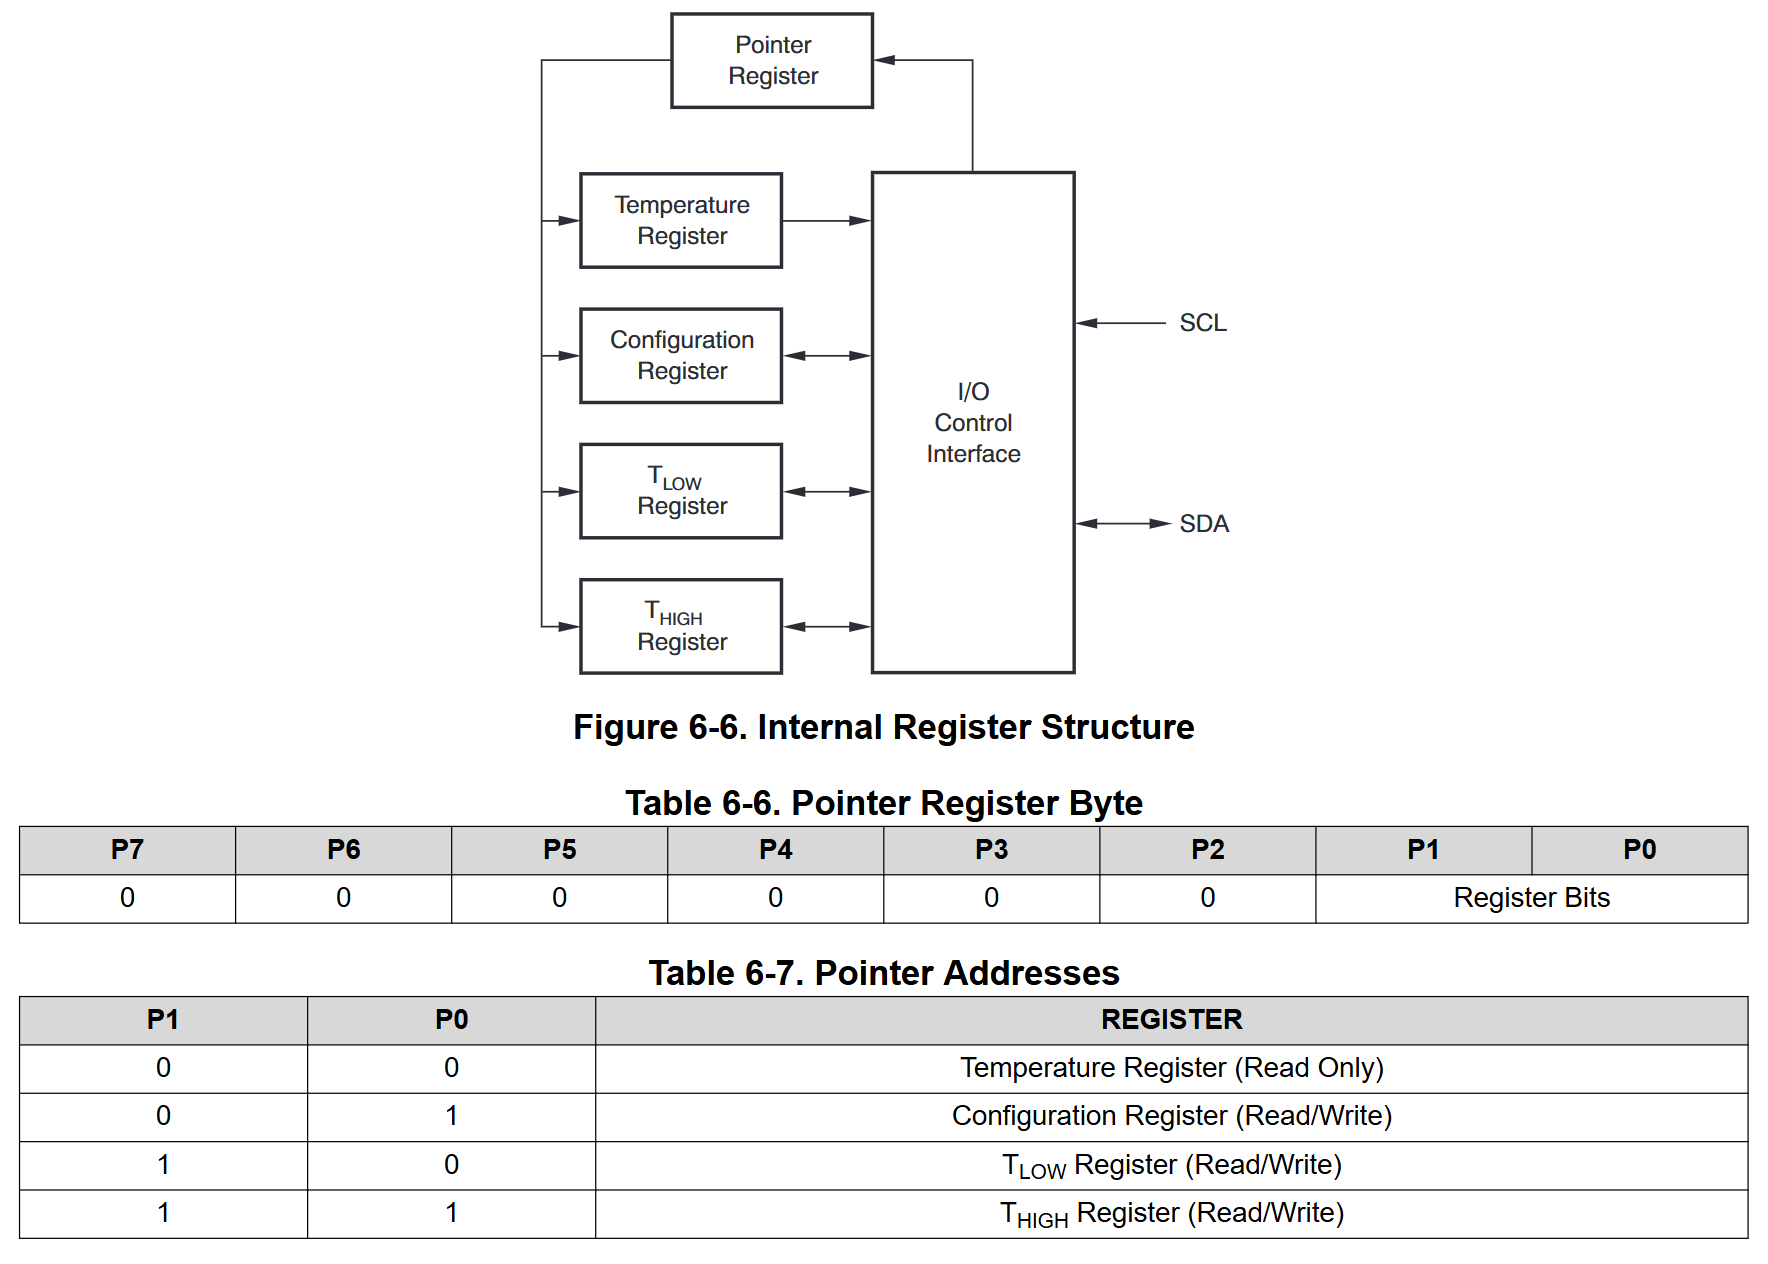
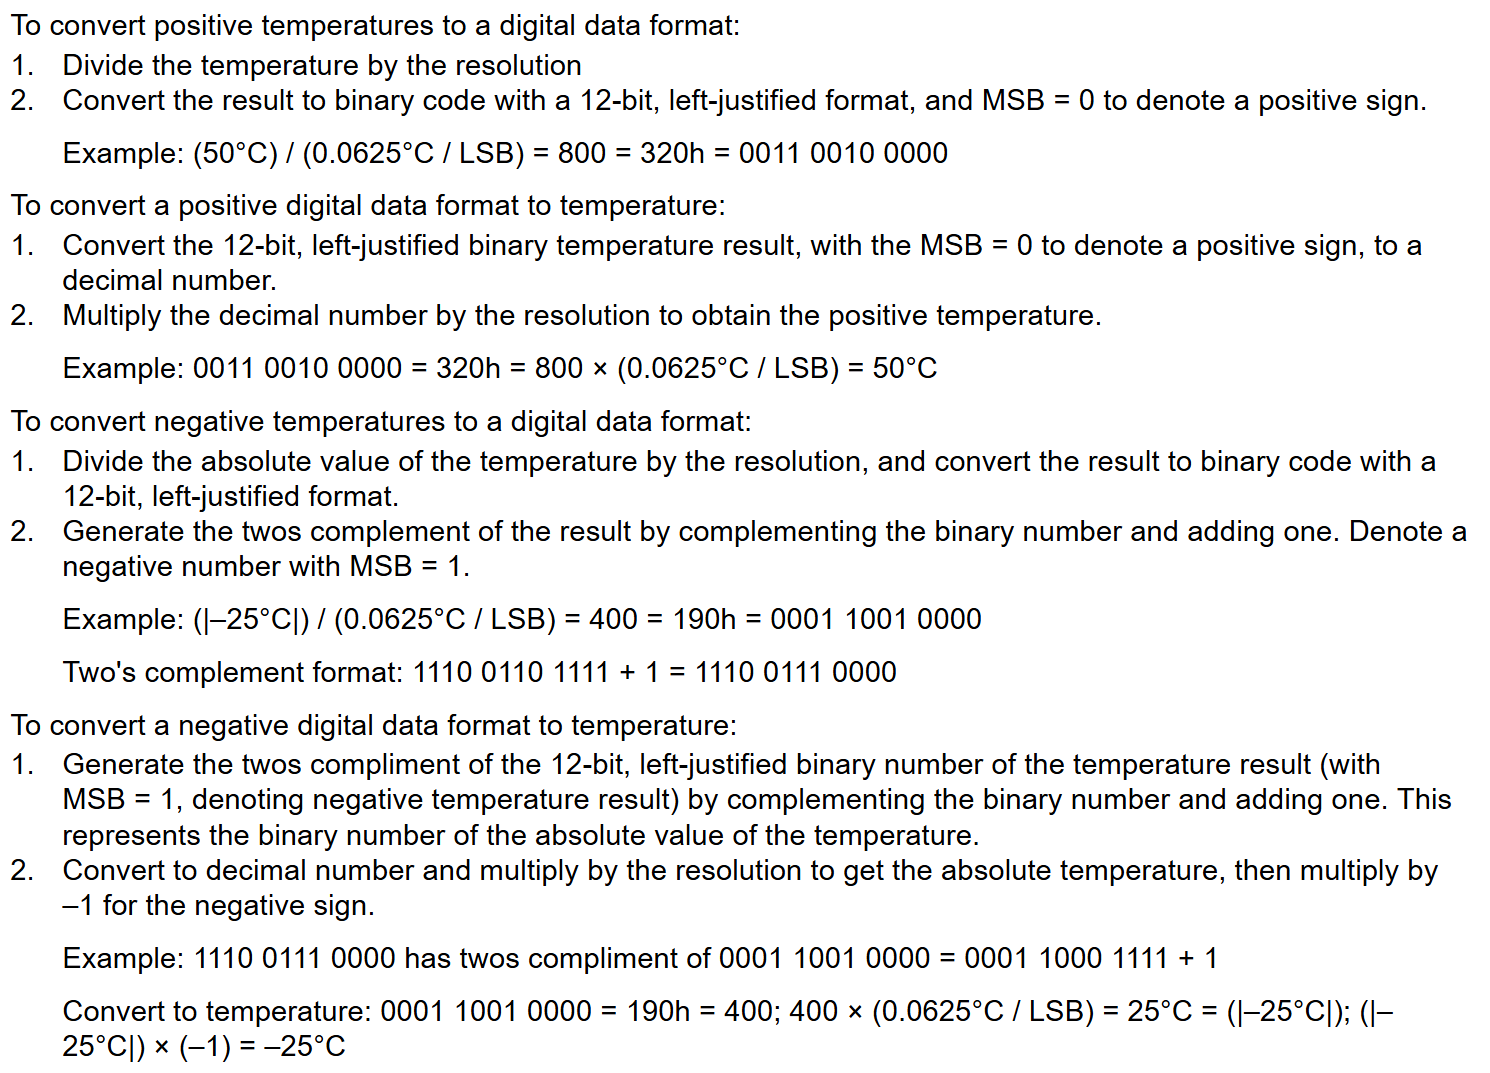
2.2. Registre de température#
Le registre de température contient simplement une valeur sur 12 ou 13 bits en fonction du mode de résolution. La valeur est alignée à gauche et suivie d'un padding de 3 ou 4 '0'. La conversion se fait selon une série d'étapes détaillées ici :
Extrait de la datasheet du capteur TMP102 :
2.3. Registre de configuration#
Le registre de configuration (adresse 0x01) permet de régler plusieurs paramètres du capteur :
- La résolution de la mesure (12 bits ou 13 bits en « Extended mode »)
- Le mode de mesure : Shutdown avec One-Shot ou Continuous
- La fréquence d'actualisation du registre de température en mode « Continuous » (1, 2, 4 ou 8 Hz)
- Le fonctionnement des alertes de dépassement de seuils haut/bas (polarité, interruption, stabilisation, etc.)
Nous avons choisi d'écrire une bibliothèque complète permettant d'exploiter l'ensemble des fonctionnalités du capteur.
Cependant, nous n'avons utilisé ni la résolution sur 13 bits (inutile pour mesurer des températures ambiantes inférieures à 128 °C), ni les alertes, car le cahier des charges demandait explicitement un échantillonnage périodique toutes les 2 à 5 secondes.
2.4. Registres T_LOW et T_HIGH#
Nous n'avons pas utilisé ces deux registres, qui permettent de fixer des seuils haut et bas pour le déclenchement de l'alerte matérielle selon le même encodage que le registre de température. Nous avons néanmoins implémenté leur gestion dans la bibliothèque par souci d'exhaustivité.
3. Communication I²C avec le capteur#
3.1. Protocole I²C du TMP102#
Le TMP102 est un périphérique I²C standard. Chaque transaction commence par l'envoi de l'adresse 7 bits du capteur (décalée d'un bit pour le bit R/W), puis d'un octet appelé Pointer Register qui désigne le registre cible (température, configuration, T_LOW ou T_HIGH). En lecture, le maître enchaîne immédiatement avec la lecture des octets du registre pointé. En écriture, les octets de données suivent le pointer byte dans la même transaction.
Le capteur échange toujours des données sur 16 bits (2 octets) pour tous ses registres, que ce soit en lecture ou en écriture.
3.2. Fonctions HAL utilisées#
Nous n'utilisons que deux fonctions de la HAL pour toutes les communications I²C avec le capteur :
HAL_I2C_Mem_Write(hi2c, address, reg, I2C_MEMADD_SIZE_8BIT, data, size, timeout);
HAL_I2C_Mem_Read (hi2c, address, reg, I2C_MEMADD_SIZE_8BIT, data, size, timeout);
Ces fonctions gèrent automatiquement toute la séquence I²C (START, adresse, pointer register, données, STOP), ce qui simplifie beaucoup le code.
Le paramètre I2C_MEMADD_SIZE_8BIT indique que l'adresse du registre (le pointer register) est codée sur 1 octet, conformément à la datasheet et au fait qu'en I²C, l'unité d'envoi est l'octet.
Pour éviter tout hardcoding, l'adresse I²C et le pointeur vers le bus sont stockés dans la structure TMP102_t, ce qui permet théoriquement de brancher plusieurs capteurs sur le même bus avec des adresses différentes sans changer une ligne de bibliothèque.
3.3. Alternatives HAL non utilisées#
Si nous avions voulu réinventer la roue sans utiliser HAL_I2C_Mem_*, nous avions deux options en utilisant les fonctions de base de la HAL :
-
1. Fonctions bloquantes directes (
HAL_I2C_Master_Transmit / Receive) :- En écriture, il aurait fallu concaténer manuellement l'adresse du registre et les données dans un buffer temporaire de 3 octets à transmettre.
- En lecture,
Transmittermine obligatoirement par unSTOP, découpant la transaction de lecture en 2 octets au lieu d'enchaîner avec un Repeated Start (Sr) comme recommandé par la datasheet.
-
2. Fonctions séquentielles asynchrones (
HAL_I2C_Master_Seq_*_ITou DMA) :- Elles permettent de gérer le Repeated Start (via les drapeaux
I2C_FIRST_FRAMEetI2C_LAST_FRAME). - En revanche, elles imposent d'activer les interruptions I²C dans le NVIC, de créer une machine à états et d'enchaîner deux callbacks (
MasterTxCpltCallbackpuisMasterRxCpltCallback), ou d'utiliser le DMA, pour seulement 2 octets toutes les 2 secondes.
- Elles permettent de gérer le Repeated Start (via les drapeaux
Finalement, HAL_I2C_Mem_Read/Write était donc le choix le plus simple à coder, rapide à exécuter et fiable.
4. Structure de la bibliothèque#
4.1. Vue d'ensemble#
La bibliothèque est organisée autour de deux fichiers : tmp102.h pour les définitions et l'API publique, et tmp102.c pour l'implémentation. Les fonctions internes (accès registres, encodage/décodage) sont déclarées static pour ne pas polluer l'espace de noms global et clarifier le header : seules les 5 fonctions utilisables hors de la bibliothèque sont exposées dans le header.
4.2. Les structures TMP102_Config_t et TMP102_t#
Plutôt que de manipuler directement des octets bruts pour configurer le capteur, nous avons défini une structure TMP102_Config_t qui contient un champ dédié pour chaque réglage du registre de configuration :
typedef struct
{
uint8_t Mode; // Shutdown ou Continuous
uint8_t ConversionRate; // 0.25 / 1 / 4 / 8 Hz
uint8_t ExtendedMode; // 12 ou 13 bits
uint8_t ThermostatMode; // Comparateur ou Interruption
uint8_t AlertPolarity; // Actif bas ou haut
uint8_t FaultQueue; // 1 / 2 / 4 / 6 fautes
uint8_t OneShot; // Déclenchement One-Shot
uint8_t Resolution; // Lecture seule (toujours 0x03)
uint8_t Alert; // Lecture seule
uint8_t Padding; // Bits inutilisés (toujours 0x00)
} TMP102_Config_t;
Cette structure est elle-même embarquée dans TMP102_t qui regroupe tout ce dont on a besoin pour piloter une instance du capteur :
typedef struct
{
bool is_measuring_one_shot; // Flag interne de suivi
I2C_HandleTypeDef *busI2C; // Pointeur vers le bus HAL
uint8_t address; // Adresse I²C décalée (<<1)
TMP102_Config_t config; // Tous les réglages
float T_High; // Seuil haut d'alerte (°C)
float T_Low; // Seuil bas d'alerte (°C)
} TMP102_t;
Cette approche présente plusieurs avantages : on peut instancier plusieurs capteurs indépendamment, la configuration est lisible directement dans le code sans avoir à décoder des masques de bits, et les réglages sont conservés en mémoire entre deux écritures de registre.
NB : Pour simplifier les explications, on appellera "Objet TMP102" une instance de la structure TMP102.
4.3. Define#
Pour ne jamais rien harcoder, nous avons utilisé des #define pour chaque valeur constante issue de la datasheet, pour les mêmes raisons que mentionnées précédemment :
Extraits de Bibliotheques/TMP102/Inc/tmp102.h:
// TAILLES et TIMEOUTS
#define TMP102_NBR_CONFIG_REG_BYTES 2
#define TMP102_NBR_REG_TEMP_BYTES 2
#define TMP102_I2C_TIMEOUT 100
// ADRESSES I2C
#define TMP102_I2C_ADDR_GND (0x48 << 1)
...
// REGISTRES INTERNES
#define TMP102_REG_TEMP 0x00
#define TMP102_REG_CONFIG 0x01
...
// VALEURS DES REGLAGES
#define TMP102_MODE_CONTINUOUS 0x00
#define TMP102_MODE_SHUTDOWN 0x01
...
// ONE SHOT
#define TMP102_OS_DEFAULT 0x00
#define TMP102_OS_START_MEASURE 0x01
#define TMP102_OS_MEASURING 0x00
...
// INTERPRETATION REGISTRE TEMPERATURE
#define TMP102_TEMP_RESOLUTION 0.0625f
#define TMP102_NORM_BIT_LEN 12
#define TMP102_EXT_BIT_LEN 13
4.4. Organisation des champs du registre de configuration#
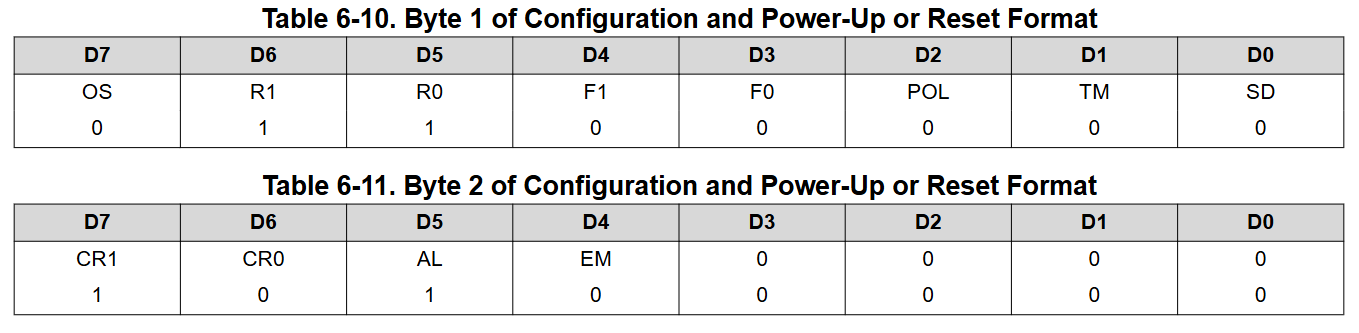
Le registre de configuration du TMP102 est un registre de 16 bits dont les champs ne sont pas alignés sur des octets entiers. Pour éviter de dupliquer la logique de masquage (une fois pour l'écriture, une fois pour la lecture), et pour définir de manière claire et unique les champs du registre, nous avons conçu un système de mapping générique.
La structure TMP102_FieldMap_t décrit la position, la taille et l'emplacement d'un champ du registre de configuration du TMP102 :
typedef struct
{
uint8_t byte_idx; // Octet 0 ou 1 du registre 16 bits
uint8_t position; // Position du LSB du champ dans l'octet
uint8_t length; // Nombre de bits du champ
uint8_t *value_ptr; // Pointeur vers son champ dans TMP102_Config_t
} TMP102_FieldMap_t;
La fonction statique TMP102_SyncConfigBuffer(), via un tableau de TMP102_FieldMap_t, encode ou décode l'ensemble des champs.
Lorsque l'on veut mettre à jour l'objet TMP102 de la bibliothèque à partir du contenu du registre de configuration du capteur (is_write = false) ou, à l'inverse, préparer le buffer d'écriture à partir de l'objet TMP102 (is_write = true), il suffit de fournir en paramètre l'instance du capteur, le buffer et le booléen is_write :
static void TMP102_SyncConfigBuffer(TMP102_t *tmp102, uint8_t *buffer, bool is_write)
{
TMP102_FieldMap_t fields[] = {
// Byte | Position | Length | Champ
{ 0 , 7 , 1 , &tmp102->config.OneShot },
{ 0 , 5 , 2 , &tmp102->config.Resolution },
{ 0 , 3 , 2 , &tmp102->config.FaultQueue },
{ 0 , 2 , 1 , &tmp102->config.AlertPolarity },
{ 0 , 1 , 1 , &tmp102->config.ThermostatMode },
{ 0 , 0 , 1 , &tmp102->config.Mode },
{ 1 , 6 , 2 , &tmp102->config.ConversionRate },
{ 1 , 5 , 1 , &tmp102->config.Alert },
{ 1 , 4 , 1 , &tmp102->config.ExtendedMode },
{ 1 , 0 , 4 , &tmp102->config.Padding }
};
// Encodage (Structure -> Buffer) ou decodage (Buffer -> Structure)
...
}
Les positions et tailles des champs sont issues de la table des registres de la datasheet :
Extrait de la datasheet du TMP102 :
4.5. Synchronisation entre le registre de configuration et l'objet TMP102#
Une fois le tableau de descripteurs défini, une boucle for parcourt l'ensemble des champs pour effectuer l'encodage ou le décodage bit à bit selon la valeur du flag is_write :
uint8_t num_fields = sizeof(fields) / sizeof(fields[0]);
for (uint8_t i = 0; i < num_fields; i++)
{
uint8_t mask = (1U << fields[i].length) - 1;
if (is_write)
{
// Encode : Structure -> Buffer
buffer[fields[i].byte_idx]
|= (*fields[i].value_ptr & mask)
<< fields[i].position;
}
else
{
// Décode : Buffer -> Structure
*fields[i].value_ptr =
(buffer[fields[i].byte_idx]
>> fields[i].position)
& mask;
}
}
Le traitement repose sur trois étapes :
- Calcul dynamique du masque de bits
uint8_t mask = (1U << fields[i].length) - 1;
On génère un masque adapté à la largeur de chaque champ.
Exemple pour un champ sur 2 bits :
(1 << 2) = 0100→0100 - 1 = 0011
On obtient bien un masque de 2 bits :0011
NB : 1U force l'entier 1 à être interprété comme un entier non signé, évitant un avertissement du compilateur lors du décalage à gauche du bit de signe.
- Encodage : Structure
Buffer ( is_write == true)
buffer[fields[i].byte_idx]
|= (*fields[i].value_ptr & mask)
<< fields[i].position;
- On masque la valeur pointée dans l'objet TMP102 (
*fields[i].value_ptr & mask) pour éliminer tout bit parasite dépassant de la taille du champ. - On décale les bits vers la gauche du nombre de sa
positionpour les positionner au bon endroit dans l'octet du buffer (<< fields[i].position) - On utilise un OU binaire (
|=) pour fusionner ce champ avec les bits des autres champs partageant le même octet dans le buffer. S'il y a un0à un certain index dans la valeur masquée et décalée, le bit correspondant dans le buffer restera inchangé.
NB : le buffer doit être initialisé à 0 avant l'appel de la fonction, car chaque champ est fusionné avec les bits des autres champs partageant le même octet dans le buffer.
Exemple avec 2 champs :
- buffer =
0000 0000- Champ 1 : position = 0, length = 3, value =
110- Champ 2 : position = 3, length = 5, value =
10101Opération sur le premier champ :
mask = 0000 0111
(value & mask) = 0000 0110
0000 0110 << position = 0000 0110
buffer = 0000 0000
buffer |= 0000 0110
→buffer = 0000 0110Opération sur le second champ :
mask = 0001 1111
(value & mask) = 0001 0101
0001 0101 << position = 1010 1000
buffer = 0000 0110
buffer |= 1010 1000
→buffer = 1010 1110
- Décodage : Buffer
Structure ( is_write == false)
*fields[i].value_ptr =
(buffer[fields[i].byte_idx]
>> fields[i].position)
& mask;
- On lit l'octet correspondant dans le buffer brut reçu par I²C (
buffer[fields[i].byte_idx]). - On décale les bits vers la droite du nombre de sa
position(>> fields[i].position) pour ramener les bits du champ tout à droite (alignés sur le bit 0). - On applique le masque avec un ET binaire (
& mask) pour mettre à0tous les bits devant la valeur ciblée. - On affecte le résultat obtenu directement dans la variable de la structure
configde l'objet TMP102 via son pointeur*fields[i].value_ptr.
Exemple en reprenant le buffer obtenu à l'étape 2 :
- buffer =
1010 1110- Champ 1 : position = 0, length = 3, value =
110- Champ 2 : position = 3, length = 5, value =
10101Opération sur le premier champ :
mask = 0000 0111
buffer = 1010 1110
1010 1110 >> position = 1010 1110
1010 1110 & mask = 0000 0110
→*value_ptr = 110(valeur d'origine)Opération sur le second champ :
mask = 0001 1111
buffer = 1010 1110
1010 1110 >> position = 0001 0101
0001 0101 & mask = 0001 0101
→*value_ptr = 10101(valeur d'origine)
5. Mise à jour des registres du capteur#
La fonction publique TMP102_apply_registers() envoie la configuration stockée dans l'objet TMP102 vers le capteur via I²C. Elle commence par le registre de configuration en appelant TMP102_write_config_reg(), puis écrit les registres de seuil de température T_LOW et T_HIGH avec la fonction TMP102_write_T_LOW_T_HIGH_reg().
bool TMP102_apply_registers(TMP102_t *tmp102)
{
if (!TMP102_write_config_reg(tmp102)) return false;
if (!TMP102_write_T_LOW_T_HIGH_reg(tmp102)) return false;
return true;
}
Le retour bool permet de détecter un problème de communication I²C.
5.1. Application du registre de configuration#
La fonction TMP102_write_config_reg() met à jour le registre de configuration du TMP102 en appelant TMP102_SyncConfigBuffer() pour encoder la structure en buffer et en utilisant les fonctions HAL pour la lecture/écriture de registres en I²C :
- Initialisation des variables
uint8_t write_buffer[TMP102_NBR_CONFIG_REG_BYTES];
- Encodage de la structure en buffer
TMP102_SyncConfigBuffer(tmp102, write_buffer, WRITE);
La fonction TMP102_SyncConfigBuffer() est détaillée ci-dessus en 10.4. Synchronisation entre le registre de configuration et l'objet TMP102.
- Envoi du buffer vers le registre de configuration du capteur
if (HAL_I2C_Mem_Write(tmp102->busI2C, tmp102->address,
TMP102_REG_CONFIG,
I2C_MEMADD_SIZE_8BIT,
write_buffer,
TMP102_NBR_CONFIG_REG_BYTES,
TMP102_I2C_TIMEOUT)
!= HAL_OK)
{
return false;
}
return true;
On spécifie à la fonction HAL :
- le bus I²C
- l'adresse I²C du capteur
- l'adresse interne du registre
- la taille du registre en octets
- le buffer contenant la valeur à écrire
- la taille du buffer en octets
- le timeout de la transaction
5.2. Application des registres de seuil de température#
bool TMP102_write_T_LOW_T_HIGH_reg(TMP102_t *tmp102);
La fonction met à jour les registres de seuil de température T_LOW et T_HIGH du TMP102 en appelant TMP102_celsius_to_register() pour convertir les températures en valeurs de registre et en utilisant les fonctions HAL pour l'écriture de registres en I²C :
- Déclaration des buffers
uint8_t t_low_reg_bytes[TMP102_NBR_REG_TEMP_BYTES];
uint8_t t_high_reg_bytes[TMP102_NBR_REG_TEMP_BYTES];
- Conversion des températures en valeurs de registre
TMP102_celsius_to_register(tmp102->T_Low, t_low_reg_bytes, tmp102->config.ExtendedMode);
TMP102_celsius_to_register(tmp102->T_High, t_high_reg_bytes, tmp102->config.ExtendedMode);
La fonction TMP102_celsius_to_register() est expliquée ci-après en 10.8. Température en °C → Registre brut.
- Envoi des buffers vers le capteur en I²C
// Registre T_LOW
bool i2c_ok = (HAL_I2C_Mem_Write(tmp102->busI2C, tmp102->address,
TMP102_REG_TLOW,
I2C_MEMADD_SIZE_8BIT,
t_low_reg_bytes,
TMP102_NBR_REG_TEMP_BYTES,
TMP102_I2C_TIMEOUT)
== HAL_OK);
if (!i2c_ok) return false;
// Registre T_HIGH
i2c_ok = (HAL_I2C_Mem_Write(tmp102->busI2C, tmp102->address,
TMP102_REG_THIGH,
I2C_MEMADD_SIZE_8BIT,
t_high_reg_bytes,
TMP102_NBR_REG_TEMP_BYTES,
TMP102_I2C_TIMEOUT)
== HAL_OK);
if (!i2c_ok) return false;
return true;
Pour chaque registre, on spécifie à la fonction HAL :
- le bus I²C
- l'adresse I²C du capteur
- l'adresse interne du registre
- la taille du registre en octets
- le buffer contenant la valeur à écrire
- la taille du buffer en octets
- le timeout de la transaction
6. Initialisation#
6.1. Instanciation#
Pour manipuler le capteur avec la bibliothèque, il suffit d'instancier une variable de type TMP102_t. Cet objet regroupe l'ensemble du contexte matériel et logiciel du capteur (bus I²C, adresse, configuration des registres, seuils d'alerte et état des mesures).
6.2. Valeurs par défaut#
Avant de configurer quoi que ce soit, on initialise la structure avec des valeurs sûres via TMP102_init_default().
Sans cela, les champs de la structure contiendraient des valeurs indéterminées en mémoire.
La fonction fixe également les champs en lecture seule à leur valeur par défaut :
void TMP102_init_default(TMP102_t *tmp102)
{
tmp102->busI2C = NULL;
tmp102->address = TMP102_I2C_ADDR_GND;
tmp102->T_Low = 0.0f;
tmp102->T_High = 100.0f;
tmp102->is_measuring_one_shot = false;
// Registre de configuration
tmp102->config.Mode = TMP102_MODE_CONTINUOUS;
tmp102->config.ConversionRate = TMP102_RATE_8HZ;
tmp102->config.ExtendedMode = TMP102_EXTENDED_OFF;
tmp102->config.ThermostatMode = TMP102_TM_INTERRUPT;
tmp102->config.AlertPolarity = TMP102_POL_ACTIVE_HIGH;
tmp102->config.FaultQueue = TMP102_FAULT_1;
// Dont des champs en lecture seule
tmp102->config.OneShot = TMP102_OS_DEFAULT;
tmp102->config.Resolution = TMP102_R_DEFAULT;
tmp102->config.Alert = TMP102_AL_DEFAULT;
tmp102->config.Padding = TMP102_PADD_DEFAULT;
}
Ensuite il faut appeler TMP102_apply_registers() pour appliquer la configuration au capteur.
6.3. Personnalisation#
Une fois cette initialisation faite, pour modifier la configuration, il suffit de réécrire les champs que l'on veut modifier un par un, puis d'appliquer la configuration au capteur avec la fonction TMP102_apply_registers() détaillée ci-dessous.
6.4. Exemple dans notre code#
→ Déclaration et initialisation.
7. Lecture du registre de température#
7.1. Fonction de lecture#
La lecture de la température se fait avec la fonction suivante qui lit le registre de température du TMP102 en I²C :
static bool TMP102_read_temperature_register(TMP102_t *tmp102, float *Temperature)
- Initialisation des variables :
uint8_t buffer_temp_reg[TMP102_NBR_REG_TEMP_BYTES] = {0};
Le buffer est un tableau de 2 octets correspondant au registre de température du TMP102.
- Lecture de registre en I²C
bool i2c_ok = (HAL_I2C_Mem_Read(tmp102->busI2C,
tmp102->address,
TMP102_REG_TEMP,
I2C_MEMADD_SIZE_8BIT,
buffer_temp_reg,
TMP102_NBR_REG_TEMP_BYTES,
TMP102_I2C_TIMEOUT)
== HAL_OK);
Pour la fonction HAL on spécifie :
- le bus I2C
- l'adresse I²C du capteur
- l'adresse interne du registre
- la taille du registre en octets
- le buffer de stockage des données lues
- la taille du buffer en octets
- le timeout de la transaction
- Si la communication I²C a échoué
if (!i2c_ok)
{
*Temperature = -999.0f;
return false;
}
En cas de problème de communication, la température est mise à -999.0f pour rendre l'erreur plus visible encore, et la fonction retourne false.
- Conversion du registre de température en température en °C :
TMP102_register_to_celsius(buffer_temp_reg, Temperature);
7.2. Appel externe#
Cette fonction est statique car elle n'est pas destinée à être appelée directement depuis l'extérieur de la bibliothèque, mais par la fonction externe TMP102_get_temperature(). Cela permet de découpler l'appel applicatif de la lecture matérielle.
Pour lire la température (par exemple en mode Continuous) depuis le main.c, on appelle :
bool TMP102_get_temperature(TMP102_t *tmp102, float *Temperature)
{
return TMP102_read_temperature_register(tmp102, Temperature);
}
8. Conversion et affichage de la température#
8.1. Registre brut → température en °C#
Voici les explications de notre fonction de conversion du registre de température en valeur en °C :
static void TMP102_register_to_celsius(uint8_t *reg_value, float *temperature);
Le registre de température est un entier signé en complément à 2, aligné à gauche sur 16 bits. Les bits de poids faible sont des zéros de padding (3 en mode normal, 4 si extended). La conversion se fait en plusieurs étapes :
Extrait de la datasheet du TMP102 :
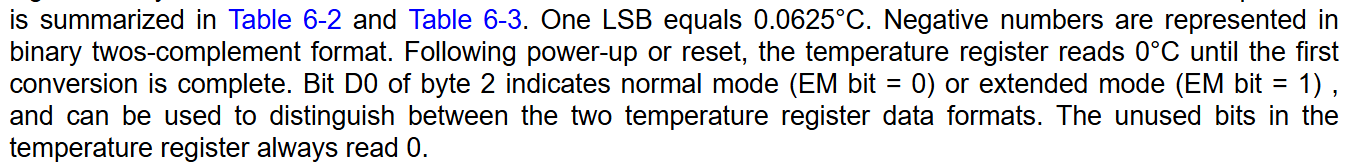
- On détecte le mode étendu
bool extended_mode = (reg_value[1] & 0x01) != 0;
uint8_t temp_length = extended_mode ? TMP102_EXT_BIT_LEN : TMP102_NORM_BIT_LEN;
Cette ligne détecte si le mode étendu est activé en lisant le bit D0 de l'octet 2 (index 1). Si le bit 0 est à 1, le mode étendu est activé et la longueur du registre est de 13 bits. Sinon, le mode normal est activé et la longueur du registre est de 12 bits.
- On concatène les 2 octets
uint16_t raw_reg = (uint16_t)((reg_value[0] << 8) | reg_value[1]);
Cette ligne concatène les deux octets du registre de température pour former un entier non signé de 16 bits. On décale le premier octet de 8 bits vers la gauche pour le placer dans la partie haute du registre, puis on effectue un OU binaire avec le second octet qui reste donc dans la partie basse.
- On décale à droite avec extension du signe
int16_t reg_val = (int16_t)raw_reg >> (16 - temp_length);
Cette ligne décale le registre de température du nombre de bits de padding (16 - temp_length). Le cast en int16_t avant le décalage est essentiel car si l'entier est signé, le MSB de signe est propagé lors du décalage, ce qui permet de gérer les températures négatives.
- On multiplie par la résolution
*temperature = (float)reg_val * TMP102_TEMP_RESOLUTION;
Cette ligne multiplie la valeur entière du registre par la résolution du capteur pour obtenir la température en degrés Celsius. La résolution est de 0.0625 °C par LSB, c'est-à-dire qu'un "delta" de 1 bit dans le registre de température correspond à un "delta" de 0.0625 °C dans la température.
8.2. Température en °C → Registre brut#
Pour écrire les seuils T_LOW et T_HIGH, nous avons également créé la fonction inverse
static void TMP102_celsius_to_register(uint8_t *reg_value, float *temperature, bool extended_mode);
Cette fois, le mode étendu n'est plus défini dans le registre de température mais en paramètre de la fonction.
uint8_t temp_length = (extended_mode)
? TMP102_EXT_BIT_LEN
: TMP102_NORM_BIT_LEN;
Puis on effectue les mêmes étapes mais en sens inverse :
- On divise la température par la résolution
float reg_value_float = temperature / TMP102_TEMP_RESOLUTION;
- On arrondit au nombre entier le plus proche
int16_t reg_val = (int16_t)(reg_value_float >= 0.0f
? (reg_value_float + 0.5f)
: (reg_value_float - 0.5f));
- On décale à gauche du nombre de bits de padding
uint16_t raw_reg = (uint16_t)reg_val << (16 - temp_length);
- On sépare les 2 octets dans le buffer
reg_value[0] = (uint8_t)(raw_reg >> 8);
reg_value[1] = (uint8_t)(raw_reg & 0xFF);
8.3. Affichage de la température de type float#
L'affichage de la température sur le LCD et dans les logs UART nécessite de formater un float en chaîne de caractères. Par défaut, la prise en charge des flottants dans printf ne fonctionnait pas dans STM32CubeIDE, nous avons donc écrit une fonction dédiée de conversion de float en chaîne de caractères avec choix de la précision :
char* TMP102_temperature_to_string(float temperature, uint8_t precision);
Voici les étapes de la conversion de float en String :
- On définit un buffer pour stocker la chaîne de caractères
static char buffer[16];
- On précalcule les puissances de 10
static const int multi_table[] = {1, 10, 100, 1000, 10000};
Le tableau multi_table sert à multiplier la partie décimale de la température par la puissance de 10 correspondant à la précision souhaitée.
NB : On aurait pu utiliser la fonction pow, mais il aurait fallu utiliser une bibliothèque mathématique, ce qui aurait augmenté la taille du code pour une seule utilisation ridicule dans tout le TP.
- On bride la précision à 4
if(precision > 4) precision = 4;
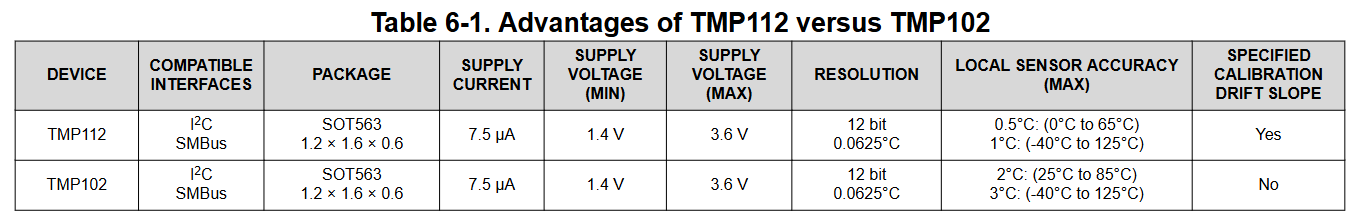
Une précision de 4 décimales est largement suffisante : la résolution du capteur étant de 0,0625 °C (soit 4 chiffres après la virgule) et sa précision absolue de ±2 °C.
- On détecte le signe et on prend la valeur absolue :
bool negatif = (temperature < 0.0f);
float temp_abs = negatif ? -temperature : temperature;
- On sépare la partie entière et la partie décimale :
int partie_entiere = (int)temp_abs;
int partie_decimale = (int)((temp_abs - partie_entiere) * multi_table[precision] + 0.5f);
- On propage la retenue si l'arrondi déborde (ex: 18,997 arrondi à 19,00)
if (partie_decimale >= multi_table[precision]) {
partie_entiere++;
partie_decimale = 0;
}
- On formate la chaîne de caractères en utilisant
snprintf
snprintf(buffer, sizeof(buffer), "%s%d,%0*d",
negatif ? "-" : "", partie_entiere, precision, partie_decimale);
return buffer;
Ici, %0*d dans le snprintf permet de forcer le zéro-padding de la partie décimale (ex. 18,06 et non 18,6).
Nous avons également pensé à inclure la bibliothèque <stdio> dans le header de la bibliothèque.
9. Mesure One-Shot en mode Shutdown#
9.1. Mode Continous vs Shutdown#
Comme le sujet demandait d'implémenter le déclenchement d'une mesure et la configuration du capteur (sachant que par défaut le capteur est en mode « Continuous »), et par souci d'économie d'énergie, nous avons choisi de configurer le capteur en mode « Shutdown » et de déclencher une mesure One-Shot avant de lire le registre de température à chaque cycle d'échantillonnage.
Le capteur reste ainsi en veille pendant 2 secondes et ne se réveille que pendant ~10 ms pour effectuer sa conversion, avant de repasser automatiquement en veille. En veille, il consomme moins de 0,15 µA (contre 2,6 µA en mode Continuous au repos).
De plus, les fréquences de rafraîchissement disponibles en mode Continuous étant restreintes, il aurait fallu échantillonner à 1 Hz au minimum, alors qu'une conversion consomme 55 µA pendant 10 ms.
Extraits de la datasheet du capteur TMP102 :
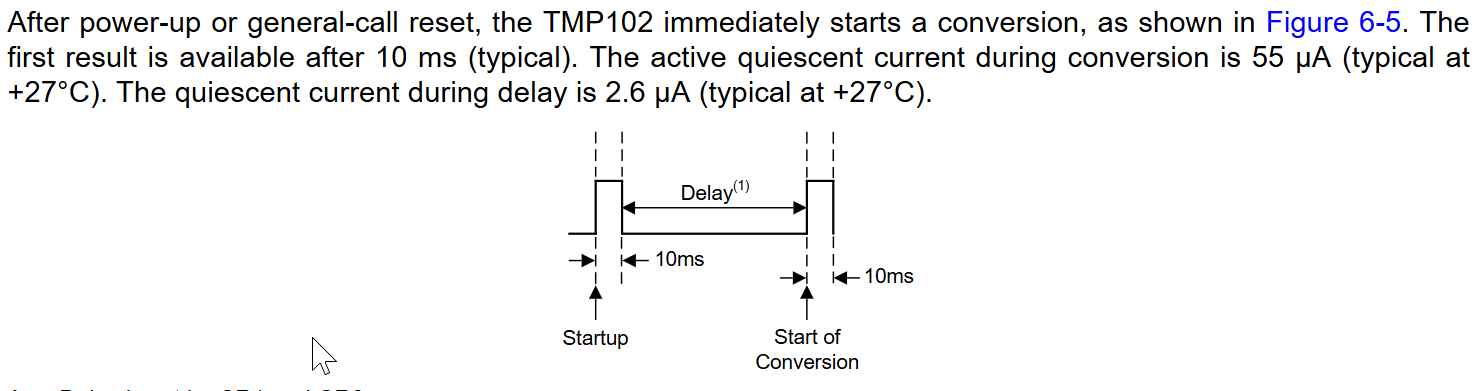
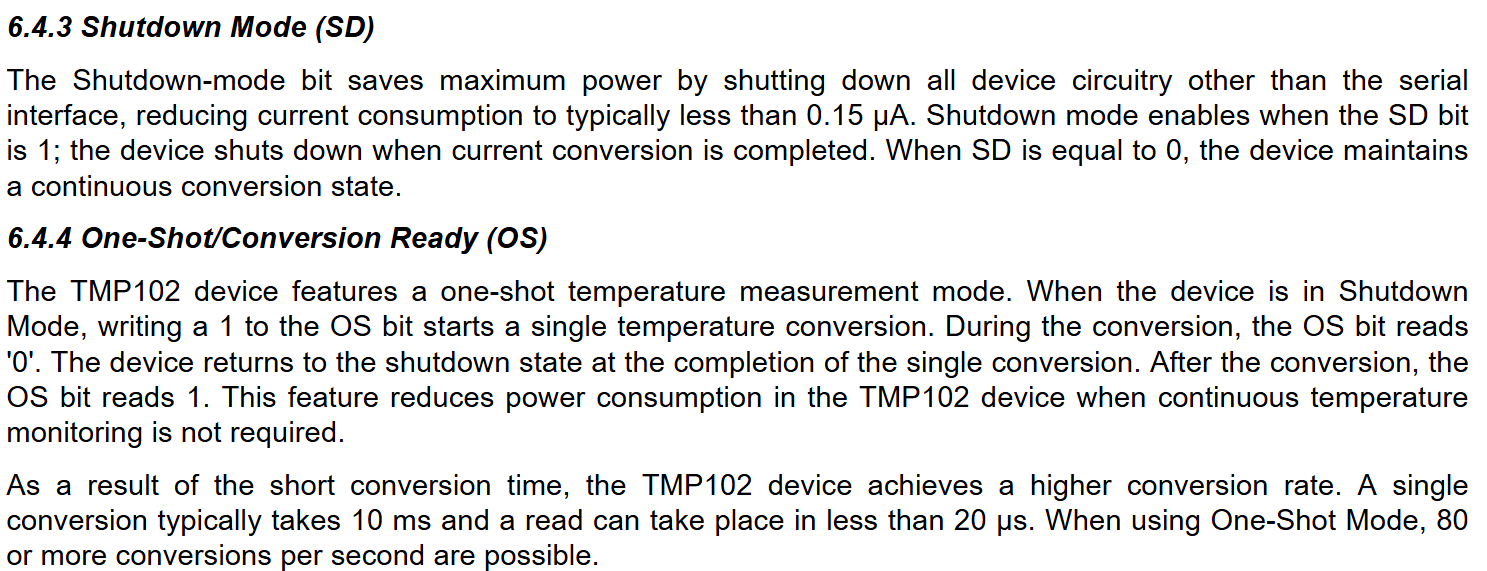
9.2. Déclencher une mesure One-Shot#
En mode Shutdown, le capteur ne mesure rien tout seul. Pour déclencher une mesure, il faut écrire le bit OS (One-Shot) à 1 dans le registre de configuration. Le capteur effectue alors une unique mesure, met le résultat dans le registre de température, et repasse automatiquement en veille. On peut savoir si la mesure est terminée en relisant le registre de configuration : le bit OS repasse à 0 pendant la mesure et revient à 1 une fois terminé.
Dans la fonction de démarrage d'une mesure, on vérifie d'abord que le capteur est bien en mode Shutdown, puis on positionne le drapeau is_measuring_one_shot à true pour autoriser les tests de fin de conversion via TMP102_is_measure_ready(). Enfin, on écrit 1 sur le bit OS du registre de configuration pour déclencher la conversion.
NB : Le bit OS valant déjà 1 au repos en mode Shutdown, le capteur déclenche la conversion sur l'événement d'écriture du registre.
bool TMP102_start_measure(TMP102_t *tmp102)
{
if (tmp102->config.Mode != TMP102_MODE_SHUTDOWN) return false;
tmp102->is_measuring_one_shot = true;
tmp102->config.OneShot = TMP102_OS_START_MEASURE;
return TMP102_write_config_reg(tmp102);
}
9.3. Attendre la fin de la mesure#
Une fois que la mesure est déclenchée, cette fonction de polling non bloquante doit être appelée en boucle pour savoir si la mesure est terminée.
Elle vérifie d'abord qu'une mesure a bien été demandée et que le capteur est en mode Shutdown. À chaque appel, elle lit le registre de configuration et contrôle l'état du bit OS (0 indiquant qu'une conversion est toujours en cours).
Dès que le bit OS repasse à 1, la conversion est achevée : le flag interne is_measuring_one_shot est remis à false et la fonction renvoie true. Le capteur repasse de lui-même en veille automatiquement.
bool TMP102_is_measure_ready(TMP102_t *tmp102)
{
if (!tmp102->is_measuring_one_shot)
return false;
if (tmp102->config.Mode != TMP102_MODE_SHUTDOWN)
return false;
if (!TMP102_read_config_reg(tmp102)) // Lecture I2C
return false; // Erreur I2C
if (tmp102->config.OneShot == TMP102_OS_MEASURING)
return false; // La mesure est en cours
tmp102->is_measuring_one_shot = false;
return true;
}
9.4. Lire la température actualisée#
Une fois la mesure achevée, il suffit de lire le registre de température du capteur comme décrit au paragraphe 10.7. Lecture du registre de température.
10. Utilisation de la bibliothèque dans le code#
10.1. Déclaration et initialisation#
Le capteur est représenté par une unique variable globale de type TMP102_t.
Dans la section USER CODE PV du fichier main.c
TMP102_t thermometre;
Son initialisation est regroupée dans la fonction initialiser_thermometre() appelée une seule fois au début de la fonction main() :
Dans la section USER CODE 0 du fichier main.c
void initialiser_thermometre()
{
TMP102_init_default(&thermometre); // Valeurs par défaut
thermometre.busI2C = BUS_I2C;
thermometre.address = TMP102_I2C_ADDR_GND;
thermometre.config.Mode = TMP102_MODE_SHUTDOWN;
thermometre.config.ExtendedMode = TMP102_EXTENDED_OFF;
if (TMP102_apply_registers(&thermometre)) {
printf("Capteur TMP102 configuré\r\n");
} else {
printf("Erreur d'initialisation du capteur TMP102\r\n");
}
}
On commence par appeler TMP102_init_default() pour partir d'un état connu, puis on modifie uniquement les champs qui diffèrent des valeurs par défaut. Ici, on bascule le Mode de CONTINUOUS à SHUTDOWN et l'on maintient explicitement ExtendedMode à OFF. Tous les autres champs (polarité d'alerte, FaultQueue, etc.) conservent leurs valeurs par défaut, car nous ne les utilisons pas.
10.2. Cycle de mesure dans la boucle principale#
Le cycle de mesure complet se déroule sur plusieurs itérations de la boucle while(1), sans jamais bloquer. On peut décomposer la séquence :
- Déclenchement : au tick du
TIMER_CAPTEURS(toutes les 2 s),TMP102_start_measure()est lancé :
if (timer_capteurs_flag) {
timer_capteurs_flag = false;
...
if (!TMP102_start_measure(&thermometre)) {
printf("Erreur lors du demarrage de la mesure TMP102 en mode One-Shot\r\n");
}
...
}
- Attente non bloquante : pendant les ~26 ms de la conversion, la boucle continue de traiter les autres événements. À chaque itération,
TMP102_is_measure_ready()permet de vérifier si la mesure est terminée :
Dans la boucle while(1) de la fonction main() :
if (TMP102_is_measure_ready(&thermometre)) {
evaluer_temperature();
printf("\r\n");
afficher_capteurs_ecran();
}
Nous mettons à jour l'affichage LCD après la lecture de température, qui est la dernière valeur à arriver lors du déclenchement des différentes mesures (l'ADC est très rapide comparé au TMP102 qui a besoin de ~10 ms).
- Lecture et traitement : dès que la mesure est terminée,
evaluer_temperature()appelleTMP102_get_temperature()qui lit le registre de température et décode la valeur en °C :
Dans la section USER CODE 0 du fichier main.c :
void evaluer_temperature()
{
if (TMP102_get_temperature(&thermometre, &temperature_valeur))
{
printf("TEMP = %s°C\r\n", TMP102_temperature_to_string(temperature_valeur, 2));
} else {
printf("TEMP = ERREUR LECTURE\r\n");
}
}
11. Analyse des trames I²C#
Nous avons oublié de faire l'analyse des trames I²C le jour de la démo, quand nous sommes arrivé avec le Scénario 6 enfin terminé. Cependant nous sommes capable de décrire à quoi cela devrait ressembler en théorie.
12. Gestion automatique de la fenêtre par la température#
12.1. Seuils et états de température#
Deux seuils sont définis en haut du main.c :
#define SEUIL_CHALEUR 26 // °C
#define SEUIL_FROID 24 // °C
L'état de la température est représenté par une variable globale d'un type énuméré temperature_t que nous avons doté de trois valeurs :
Dans la section USER CODE PTD du fichier main.c :
typedef enum {
FROID,
CHAUD,
TEMPEREE
} temperature_t;
Dans la section USER CODE PV du fichier main.c :
temperature_t temperature = TEMPEREE;
La plage tempérée (24–26°C) crée une hystérésis naturelle : une fois détecté comme CHAUD, le capteur ne revient à TEMPEREE que si la température descend en dessous de SEUIL_CHALEUR. Cela évite les oscillations rapides de la fenêtre autour du seuil. On suit donc la température selon la machine à états suivante.
%%{init: {"layout": "elk"}}%%
stateDiagram-v2
direction TB
[*] --> TEMPEREE
TEMPEREE --> CHAUD : Temperature >= SEUIL_CHALEUR
TEMPEREE --> FROID : Temperature <= SEUIL_FROID
CHAUD --> TEMPEREE : Temperature < SEUIL_CHALEUR
FROID --> TEMPEREE : Temperature > SEUIL_FROID
12.2. Logique de décision de la fenêtre#
Dans notre fonction evaluer_temperature(), nous avons ajouté l'actionnement de la fenêtre lors des transitions vers les états CHAUD et FROID, lorsque le système est en mode HOME et en l'absence de pluie :
En dehors de ces transitions, la fenêtre reste sous le contrôle manuel de l'utilisateur ou est forcée par la détection de pluie.
La logique est volontairement asymétrique : une transition déclenche une action ponctuelle sur la fenêtre (sans la bloquer dans cette position).
void evaluer_temperature()
{
...
//gestion de la température et de la fenêtre selon les seuils et l'état actuel
switch(temperature)
{
case CHAUD:
if (temperature_valeur < SEUIL_CHALEUR)
{
temperature = TEMPEREE;
break;
}
else
{
break;
}
case FROID:
if (temperature_valeur > SEUIL_FROID)
{
temperature = TEMPEREE;
break;
}
else
{
break;
}
case TEMPEREE:
if (temperature_valeur >= SEUIL_CHALEUR && temperature != CHAUD)
{
temperature = CHAUD;
if (mode == HOME && !pluie_detectee) {
fenetre = OUVERTE;
}
break;
}
else if (temperature_valeur <= SEUIL_FROID && temperature != FROID)
{
temperature = FROID;
if (mode == HOME && !pluie_detectee) {
fenetre = FERMEE;
}
break;
}
else
{
break;
}
}
}
La transition de CHAUD ou FROID vers TEMPEREE ne déclenche aucune action sur la fenêtre : on revient simplement à un état neutre, et l'utilisateur reprend le contrôle manuel. Les conditions mode == HOME et !pluie_detectee garantissent que la fenêtre ne s'ouvre jamais s'il pleut ou si la maison est inoccupée.
12.3. Résumé du comportement global de la fenêtre#
%%{init: {"layout": "elk"}}%%
stateDiagram
direction TB
state "HOME et Pluie non détectée" as HOME {
state "fenêtre" as fenetre{
state "OUVERTE" as OUVERTE
state "FERMEE" as FERMEE
OUVERTE --> FERMEE: Appui bouton fenêtre
FERMEE --> OUVERTE: Appui bouton fenêtre
OUVERTE --> FERMEE: Température < Seuil de Chaleur
FERMEE --> OUVERTE: Température > Seuil de Froid
}
}
Scénario 7 — Intégration et affichage LCD#
1. Configuration Bus I²C#
1.1. Branchement et configuration CubeMX#
Identique à la configuration du capteur TMP102 :
→ Cf. 10.1. Bus I²C (SDA/SCL).
1.2. Adresse I²C#
Nous n'avons pas modifié l'adresse par défaut de l'écran car les deux composants sur le bus possèdent des adresses distinctes et compatibles.
Nous utilisons donc l'adresse 0x27.
2. Intégration de la bibliothèque LCD I²C#
2.1. Modification de l'initialisation#
Comme nous avons défini l'instance I2C3 de la HAL via une macro (#define BUS_I2C (&hi2c3)), nous avons adapté la fonction d'initialisation de la bibliothèque afin d'enregistrer le pointeur du bus I²C dans une variable statique interne au fichier source :
Extrait de Bibliotheques/Ecran_LCD/Src/i2c-lcd.c :
static I2C_HandleTypeDef *local_bus_i2c = NULL;
void lcd_init (I2C_HandleTypeDef *bus_i2c)
{
local_bus_i2c = bus_i2c;
...
}
3. Affichage des données en 16x2#
L'écran LCD 16×2 n'a pas beaucoup d'espace d'affichage (32 caractères au total). Nous avons donc optimisé la disposition des informations pour afficher le statut de la maison et l'état des trois capteurs :
- Ligne 1 : Mode courant à gauche (
HOMEouAWAY) et température à droite (ex. :18,38°C). - Ligne 2 : Valeurs analogiques des capteurs de pluie et de gaz (ex. :
Hu 1234 Ga 1234).
3.1. Initialisation#
L'initialisation de l'afficheur est regroupée dans la fonction initialiser_ecran(), appelée une seule fois au démarrage dans le main() :
Dans la section USER CODE 0 du fichier main.c :
void initialiser_ecran()
{
lcd_init(BUS_I2C);
afficher_mode_ecran();
lcd_put_cur(1, 0);
lcd_send_string("Hello Abir (^w^)");
}
- Configuration matérielle :
Appel delcd_init(BUS_I2C)en passant le busI2C3(défini par#define BUS_I2C (&hi2c3)).
→ Cf. 11.2. Modification de l'initialisation. - Affichage du mode initial :
afficher_mode_ecran()écrit immédiatement le mode par défaut (HOME) en haut à gauche dès le démarrage. - Message d'accueil :
Un message de bienvenue personnalisé est affiché sur la ligne 2. Il reste visible pendant les 2 premières secondes, jusqu'à l'arrivée de la première mesure des capteurs qui vient écraser cette seconde ligne.
3.2. HOME / AWAY#
L'affichage du mode est volontairement dissocié du rafraîchissement des capteurs : le mode doit être affiché dès le démarrage et réagir instantanément lors d'un appui sur le bouton HOME, tandis que les mesures des capteurs sont actualisées toutes les 2 secondes.
Extrait de la section USER CODE 0 du fichier main.c :
void afficher_mode_ecran()
{
char ligne_mode[8];
snprintf(ligne_mode, sizeof(ligne_mode), "%4s",
(mode == HOME) ? "HOME" : "AWAY");
lcd_put_cur(0, 0);
lcd_send_string(ligne_mode);
}
- Chaîne de caractères : on utilise
snprintfde la bibliothèque standard<stdio.h>pour formater la chaîne de manière à ce qu'elle fasse toujours exactement 4 caractères (%4s), remplaçant proprementHOMEparAWAY(et inversement) sans altérer le reste de la ligne (la température). - Curseur : le curseur est placé au début de la première ligne (
lcd_put_cur(0, 0)).
Remarque : Cette fonction n'est appelée que lors des transitions de la machine à états du mode, et non en continu dans la boucle principale.
3.3. Valeurs capteurs#
Les trois capteurs sont mis à jour ensemble à chaque fin de cycle de mesure via la fonction afficher_capteurs_ecran() :
Extrait de la section USER CODE 0 du fichier main.c :
void afficher_capteurs_ecran()
{
char ligne1[8+1];
char ligne2[16+1];
// Ligne 1 (2nde moitié) : " 18,38°C"
snprintf(ligne1, sizeof(ligne1), " %5s\xDF" "C",
TMP102_temperature_to_string(temperature_valeur, 2));
// Ligne 2 : "Hu 1234 Ga 1234"
snprintf(ligne2, sizeof(ligne2), "Hu %4d Ga %4d",
pluie_valeur,
gaz_valeur);
lcd_put_cur(0, 8);
lcd_send_string(ligne1);
lcd_put_cur(1, 0);
lcd_send_string(ligne2);
}
Cette fonction applique plusieurs choix de conception :
-
Préservation du mode : la température est écrite à partir de la colonne 8 (
lcd_put_cur(0, 8)). Les 8 premières colonnes de la ligne 1 restent ainsi totalement intactes, ce qui permet de conserver le texteHOMEouAWAY. -
Formatage à largeur fixe :
- La température est cadrée sur 5 caractères grâce à
TMP102_temperature_to_string()(ex. :"18,38"). - Les valeurs ADC de pluie (
Hupour humidité) et de gaz (Ga) sont formatées avec%4d. Cela force l'affichage sur 4 chiffres, évitant que les chiffres d'une mesure précédente ne restent affichés si la valeur passe par exemple de 1024 à 95.
-
Synchronisation avec la dernière mesure prête : dans la boucle
while(1),afficher_capteurs_ecran()n'est appelée que lorsqueTMP102_is_measure_ready(&thermometre)devient vrai. Comme la mesure du TMP102 prend ~10 ms alors que les conversions ADC en DMA sont quasi instantanées, la température est toujours la dernière donnée disponible. L'affichage est donc rafraîchi une seule fois par cycle de 2 s avec des valeurs parfaitement synchronisées.
→ Cf. 10.10. Cycle de mesure dans la boucle principale. -
Caractère degré personnalisé (
\xDF) : la table ASCII standard ne contient pas le symbole degré°. Dans la mémoire ROM du contrôleur I²C de l'écran il y a une table de caractères où le caractère°est situé à l'adresse hexadécimale1101 1111en binaire soit0xDFen hexadécimal :
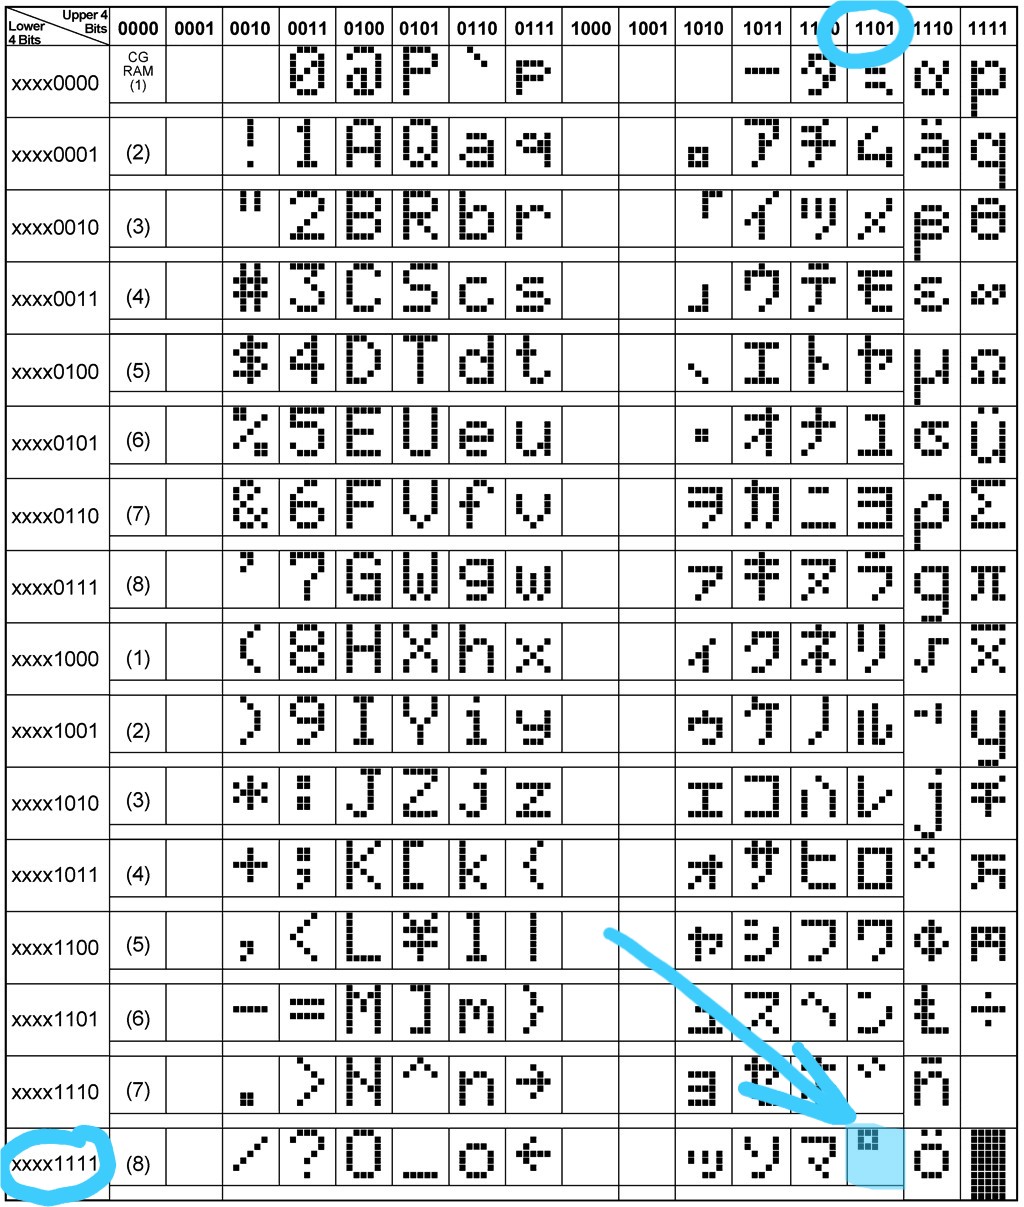
Bonus — Bibliothèque Bande LED RGB (WS2812B)#
Pour afficher l'état de la maison de manière visuelle, nous avons ajouté en bonus un module de 4 LEDs NeoPixel (WS2812B) chaînées. Contrairement aux LEDs classiques de la maison, chaque NeoPixel contient un circuit intégré qui pilote lui-même ses 3 puces LED (rouge, verte, bleue) via une PWM sur 8 bits (256 niveaux par couleur).
1. Analyse de la datasheet (protocole one-wire)#
Extrait de la documentation sur les LEDs WS2812B (Fonctionnement LED NeoPixel WS2812B) :
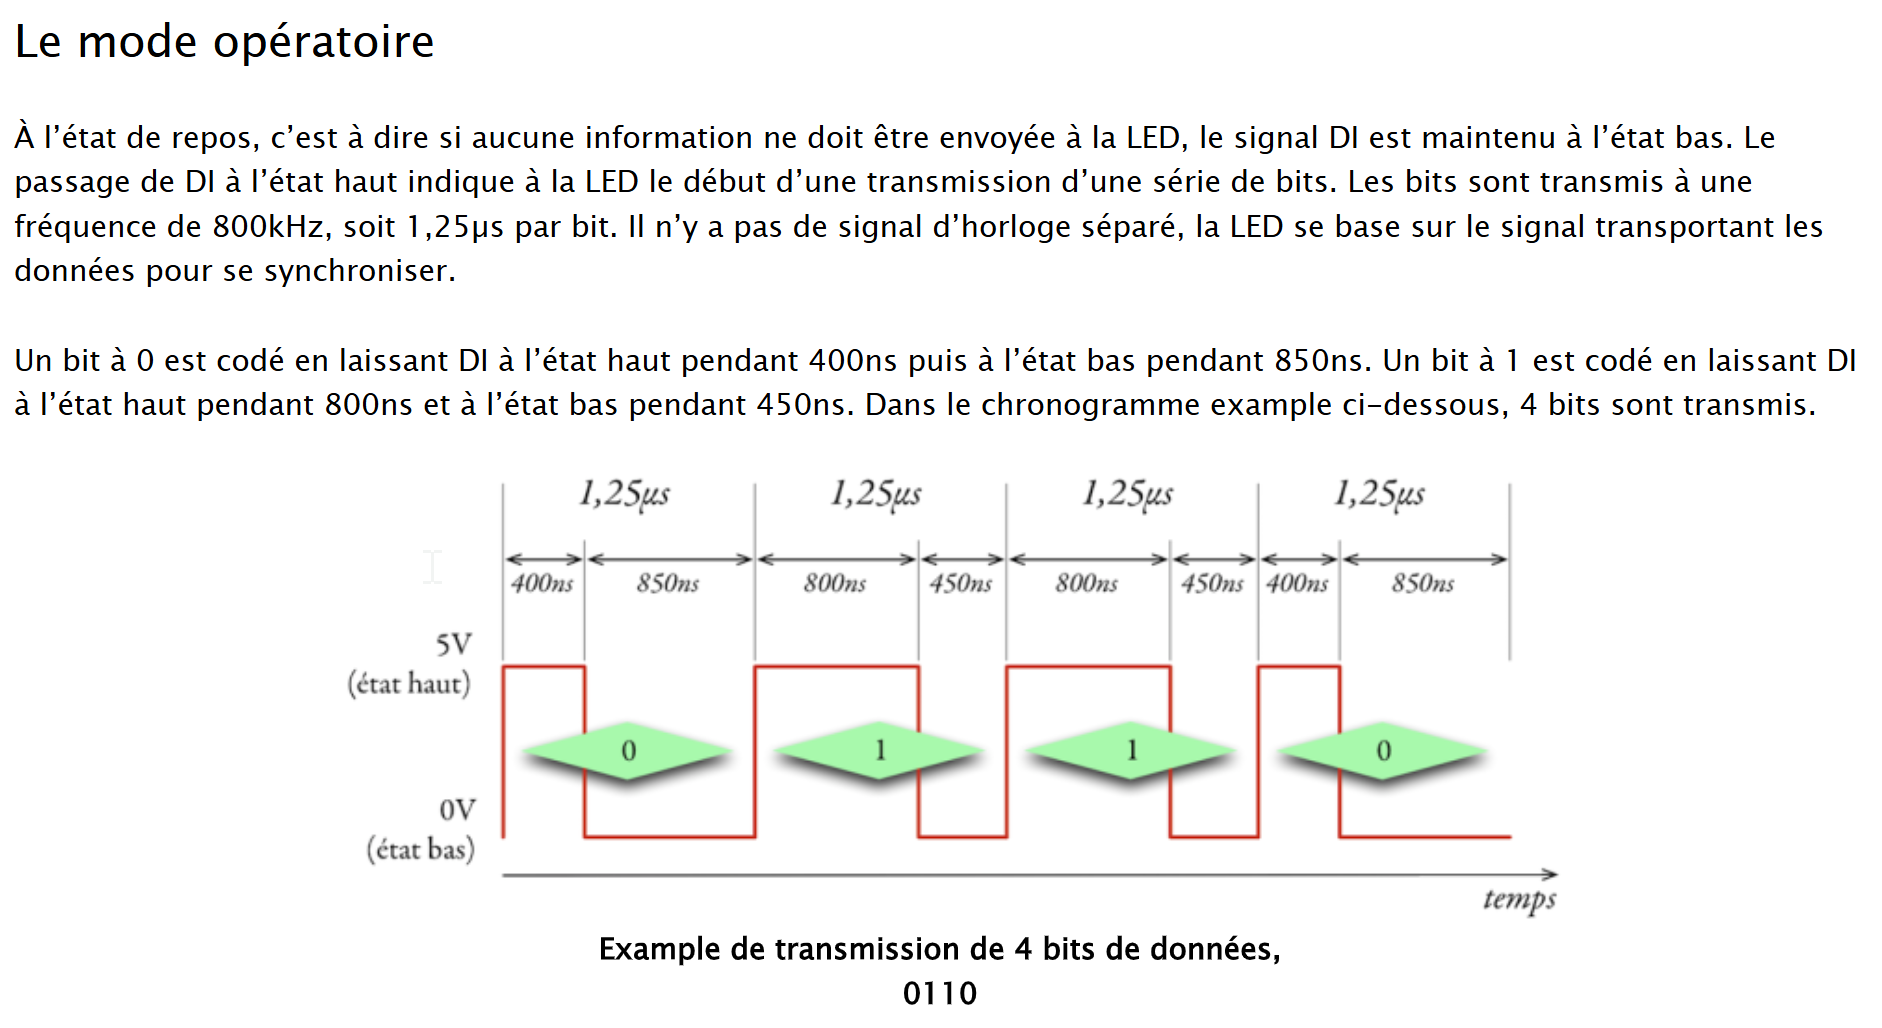
Les LEDs n'ont qu'une seule broche d'entrée de données (DI) et une broche de sortie (DO) reliée à l'entrée de la LED suivante. Il n'y a pas de signal d'horloge séparé : la LED se synchronise sur les fronts du signal de données lui-même. Chaque bit occupe donc une période fixe de
| Bit | État haut | État bas | Total |
|---|---|---|---|
| 0 | 400 ns | 850 ns | 1,25 µs |
| 1 | 800 ns | 450 ns | 1,25 µs |
Extrait de la documentation sur les LEDs WS2812B (Fonctionnement LED NeoPixel WS2812B) :
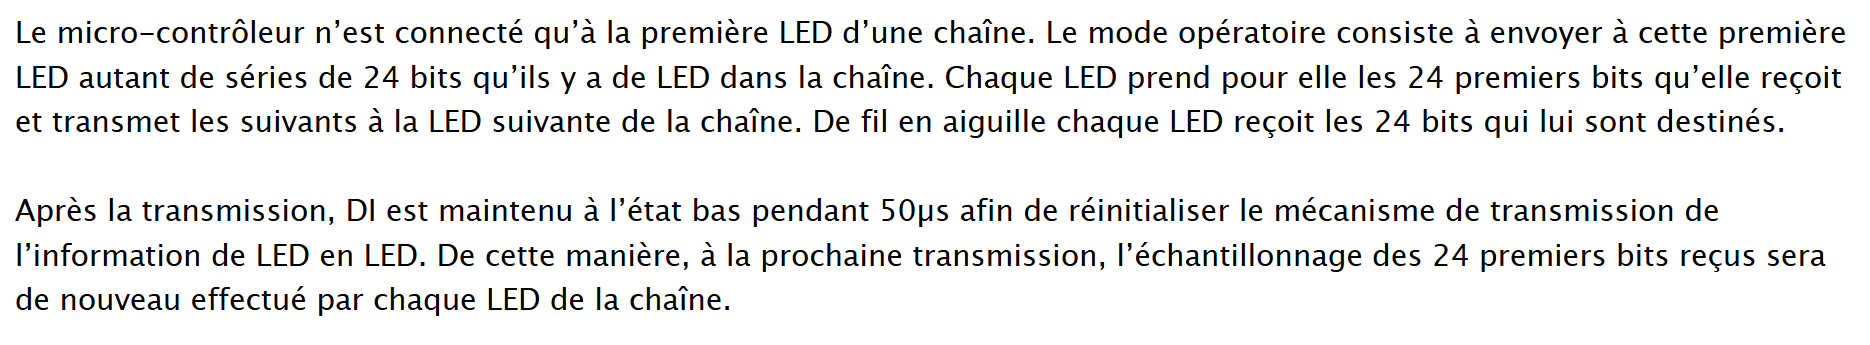
Le microcontrôleur n'est connecté qu'à la première LED de la chaîne et envoie à la suite 24 bits par LED (8 bits par couleur, dans l'ordre Vert, Rouge, Bleu, bit de poids fort en premier). Chaque LED garde pour elle les 24 premiers bits qu'elle reçoit et retransmet les suivants à la LED suivante. Pour notre bande de 4 LEDs, une trame comporte donc
Pour que chaque LED enregistre sa couleur, la trame doit être suivie d'un état bas d'au moins 50 µs (« reset ») : c'est ce temps de silence qui réinitialise le mécanisme de transmission, afin que la trame suivante soit de nouveau lue depuis la première LED.
Durée d'une trame complète pour 4 LEDs :
2. Principe d'implémentation : PWM + DMA#
Le protocole impose un signal dont les fronts doivent être précis à quelques dizaines de nanosecondes près. À 100 MHz, une période de bit de 1,25 µs ne représente que 125 cycles d'horloge, ce qui exclut les approches logicielles :
Solution retenue : PWM de timer + DMA :
- Chaque bit est une période de PWM. Le rapport cyclique de la période encode la valeur du bit : un état haut court pour un bit 0 et un état haut long pour un bit 1.
- Le DMA recopie, à chaque période, la valeur suivante dans le registre de comparaison
CCR1du timer, depuis un tableau en mémoire. Le CPU ne fait que remplir le tableau, puis lance le transfert : il n'intervient plus pendant les 120 µs de la trame.
Le signal est donc généré entièrement par le matériel, avec la précision du timer.
3. Branchement et configuration CubeMX#
3.1. Branchement#
La bande est alimentée en 3,3 V et son entrée de données DI est connectée à PB6 (D10), qui correspond à TIM4 CH1 (cf. 3.1. Tableau de brochage final).
| Signal | Broche |
|---|---|
| VCC | 3,3 V |
| GND | GND |
| DI | PB6 (D10) — TIM4 CH1 |
3.2. Calcul des paramètres du Timer 4#
Comme pour les autres timers, le Timer 4 est alimenté par l'horloge à 100 MHz.
Les contraintes pour le calcul sont :
- La période d'un bit est de
, soit une fréquence PWM de . - La largeur d'impulsion doit pouvoir valoir
et , avec une tolérance de . - La fréquence de l'horloge source est de
.
La période de 1,25 µs correspond à un petit nombre de tics, il n'y a donc pas besoin de diviser l'horloge : au contraire, on garde la résolution maximale avec PSC = 0 :
Cette résolution de 10 ns est très inférieure à la tolérance de 150 ns de la datasheet. On en déduit la période du timer :
Et les valeurs de CCR1 pour chaque valeur de bit :
Les durées à l'état bas sont donc :
3.3. Configuration du Timer 4 dans CubeMX#
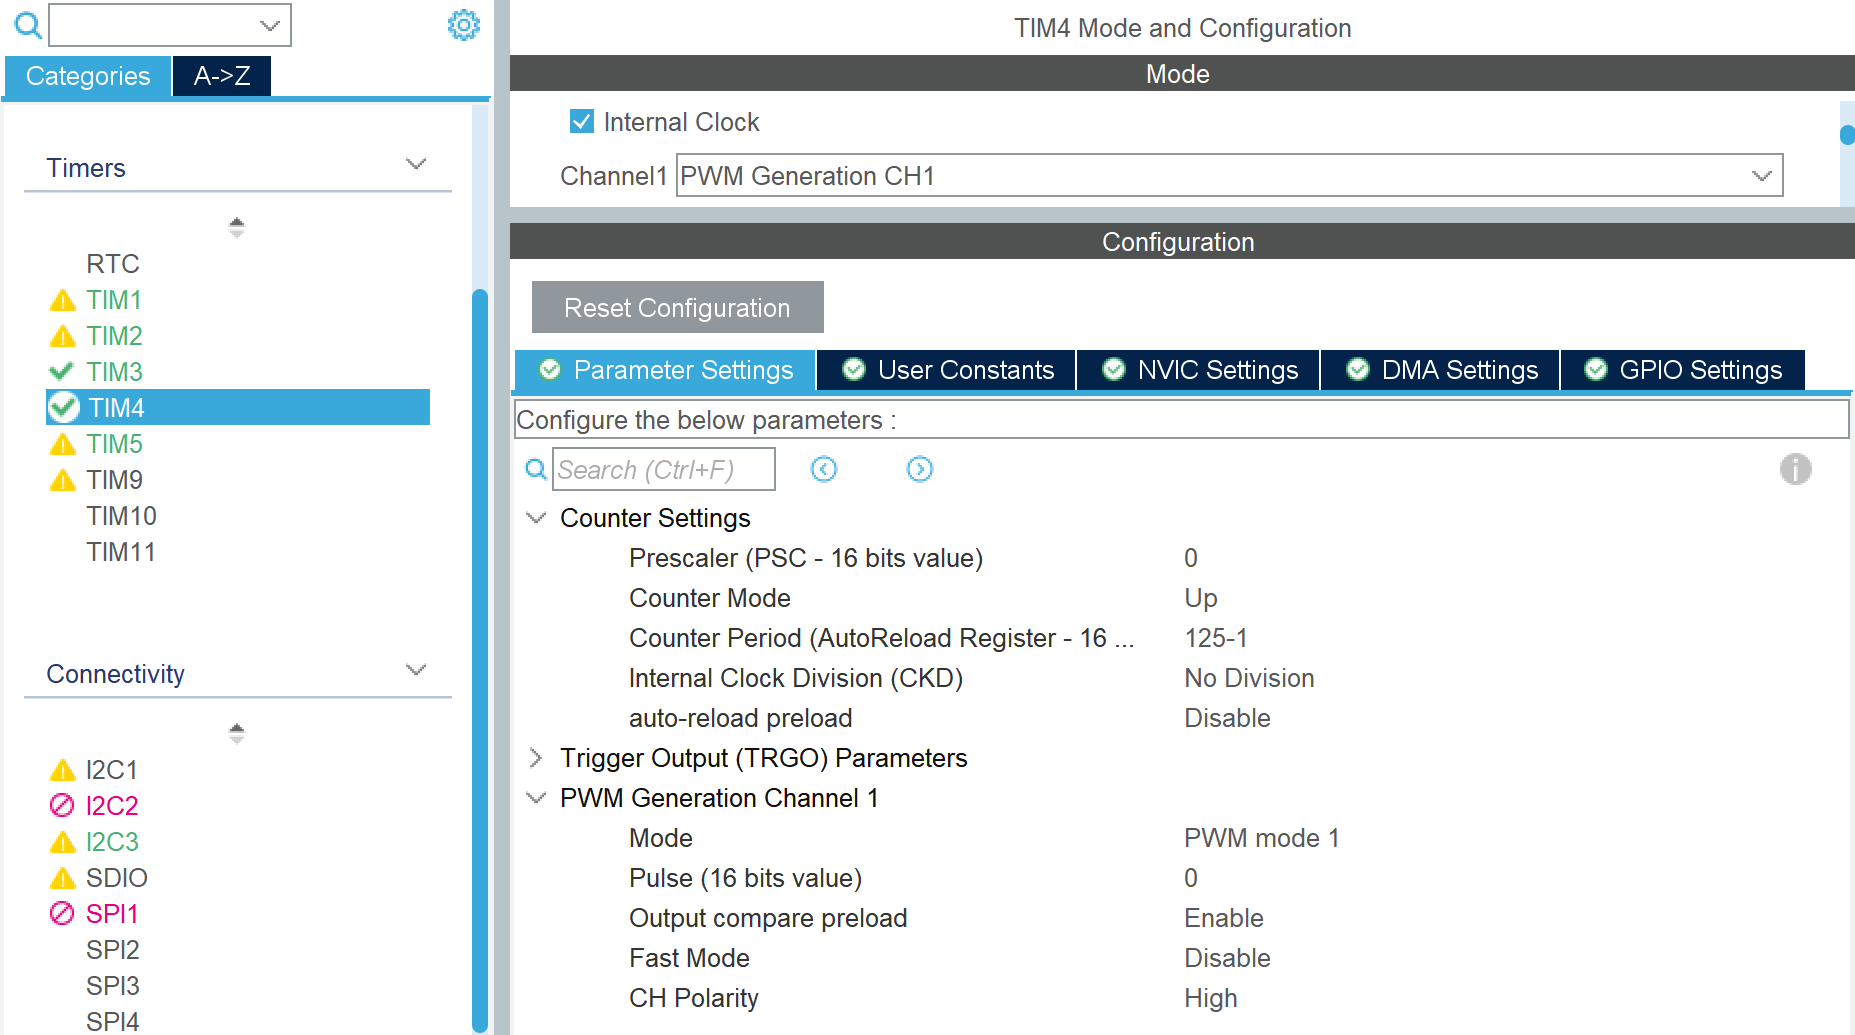
| Paramètre | Valeur | Justification |
|---|---|---|
| Mode | PWM Generation CH1 | Signal de sortie sur PB6 |
| Prescaler | 0 | Résolution maximale de 10 ns |
| Counter Period (ARR) | 125 - 1 | Période de 1,25 µs (800 kHz) |
| PWM Mode | PWM mode 1 | Sortie à l'état haut tant que le compteur est inférieur à CCR1 |
| Output compare preload | Enable | Voir ci-dessous |
L'Output compare preload est activé car le DMA écrit la prochaine valeur de CCR1 pendant que la période en cours n'est pas terminée. Avec le preload, la nouvelle valeur est mise en attente et n'est appliquée qu'au début de la période suivante : la largeur d'impulsion d'un bit n'est donc jamais modifiée en cours de route.
3.4. Configuration du DMA#
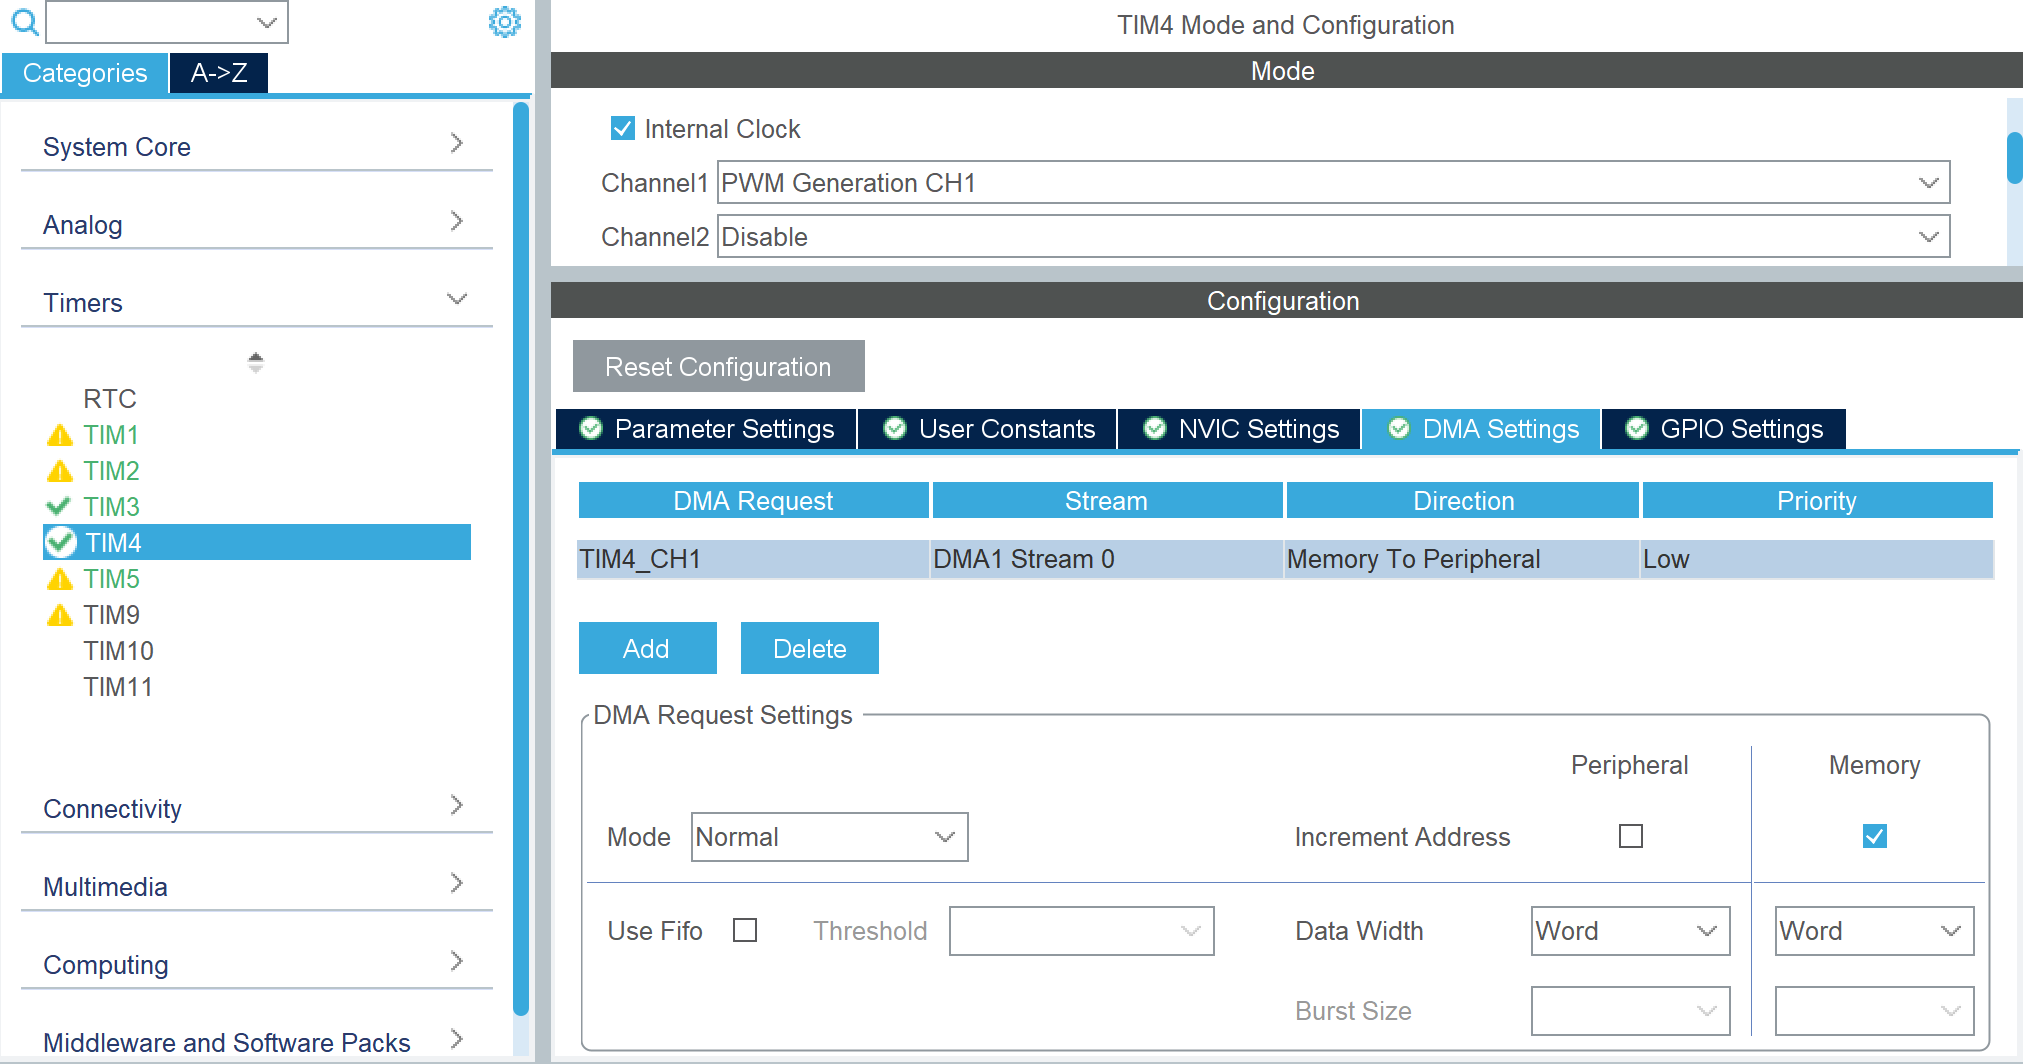
| Paramètre | Valeur | Justification |
|---|---|---|
| DMA Request | TIM4_CH1 | Requête générée à chaque comparaison sur le canal 1 du timer, soit une fois par bit |
| Stream | DMA1 Stream 0 | Le seul flux qui peut servir la requête TIM4_CH1 (canal 2) |
| Direction | Memory To Peripheral | On lit le tableau en mémoire pour écrire dans CCR1 |
| Mode | Normal | Le tableau est envoyé une seule fois puis le DMA s'arrête |
| Increment Address (Peripheral) | Désactivé | On écrit toujours dans le même registre CCR1 |
| Increment Address (Memory) | Activé | On avance d'une case du tableau à chaque bit |
| Data Width | Word / Word | Le tableau est de type uint32_t, la largeur est identique des deux côtés |
Le mode Normal (et non Circular comme pour l'ADC) est choisi car une trame doit être envoyée une seule fois à chaque mise à jour. Une fois le tableau entièrement parcouru, le DMA s'arrête, et la dernière valeur de CCR1 étant 0, la sortie reste à l'état bas : c'est l'état de repos exigé par la datasheet.
3.5. Interruptions activées#
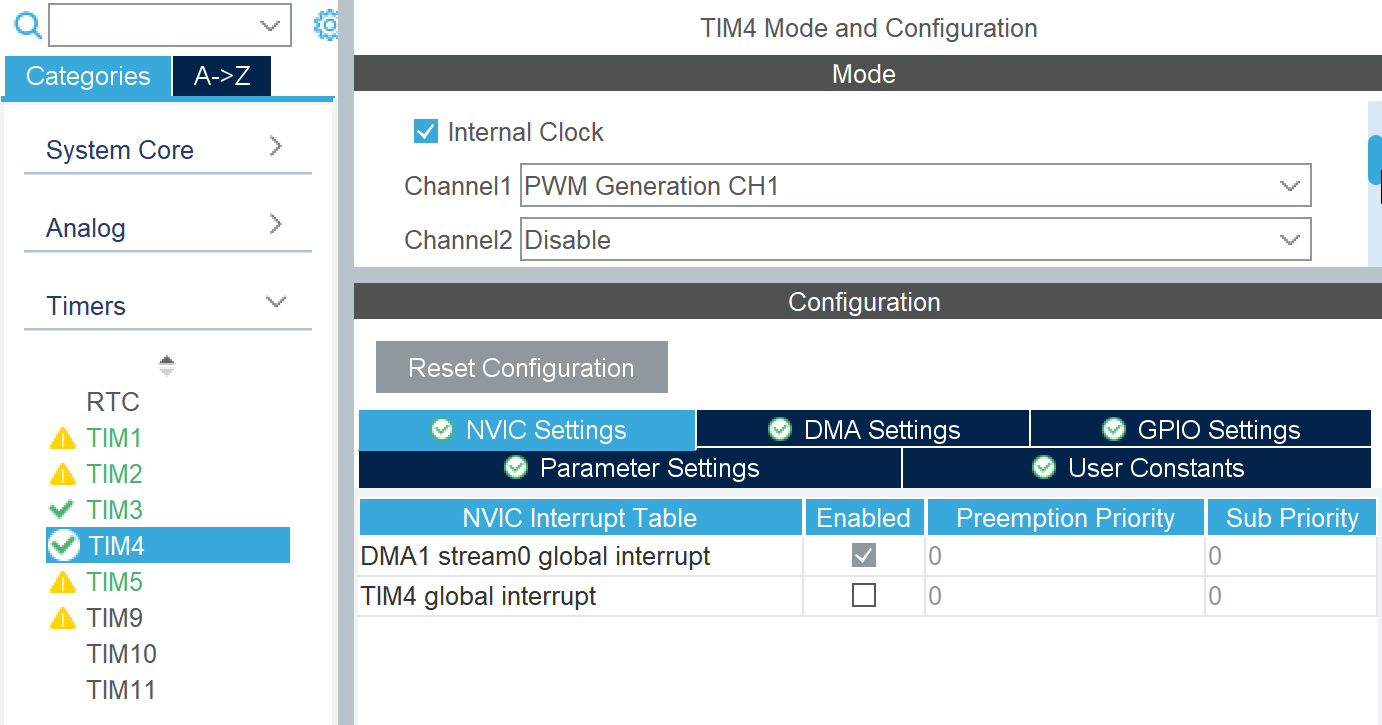
- DMA1 Stream 0 global interrupt : activée par défaut
- TIM4 global interrupt : désactivée. Aucune interruption du timer n'est utile.
4. Structure de la bibliothèque#
4.1. Vue d'ensemble#
La bibliothèque est organisée autour de deux fichiers : bande-led.h pour les définitions et l'accès externe, et bande-led.c pour l'implémentation. Comme pour le TMP102, la bibliothèque ne dépend d'aucun timer ou canal en particulier : ils sont passés en paramètre à l'initialisation, et le main.c reste le seul endroit où ils sont choisis.
Les fonctions publiques sont :
| Fonction | Rôle |
|---|---|
BandeLED_Init() |
Alloue et initialise l'objet bande |
BandeLED_show() |
Encode l'état de toutes les LEDs et lance l'envoi par DMA |
BandeLED_allumer() / BandeLED_eteindre() |
Allume / éteint toute la bande |
BandeLED_set_led_state() |
Allume / éteint une LED |
BandeLED_set_led_hexa() / BandeLED_set_led_rgb() |
Fixe la couleur d'une LED |
BandeLED_set_led_luminosity() |
Fixe la luminosité d'une LED |
BandeLED_demo() |
Démonstration non bloquante |
Nous avons fait générer par IA les fonctions Roue_Chromatique() et Bande_LED_demo().
Comme Roue_Chromatique() est utilisée uniquement par la démonstration, elle est déclarée static pour ne pas être exposée.
4.2. Les structures BL_RGB_t et BandeLED_t#
Comme pour le TMP102, la bande est représentée par un objet qui regroupe tout son contexte. Chaque LED est décrite par la structure BL_RGB_t :
typedef struct {
uint8_t rouge;
uint8_t vert;
uint8_t bleu;
uint8_t alpha; // Luminosité 0-255
bool power; // LED allumée ou éteinte
} BL_RGB_t;
Nous avons séparé les champs alpha et power de la couleur pour que la couleur soit mémorisée indépendamment de l'état de la LED : éteindre une LED puis la rallumer, ou baisser sa luminosité, ne fait pas perdre sa couleur.
L'objet BandeLED_t regroupe l'ensemble de la bande :
typedef struct {
bool power; // Interrupteur général de la bande
int nb_leds; // Nombre de LEDs de la chaîne
BL_RGB_t* leds; // Tableau des LEDs
TIM_HandleTypeDef* PWM_timer; // Timer utilisé (htim4)
uint32_t PWM_channel; // Canal du timer (TIM_CHANNEL_1)
uint32_t* dma_buffer; // Tableau de valeurs de CCR1 à envoyer
int freq_timer; // Fréquence de comptage du timer (Hz)
int cycles_delai_maj; // Nombre de périodes pour le reset
} BandeLED_t;
Le timer est stocké dans la structure, comme busI2C pour le TMP102, pour ne rien hardcoder dans la bibliothèque.
4.3. Define#
Pour ne jamais rien hardcoder, nous avons utilisé des #define pour chaque valeur issue de la datasheet, ainsi que pour les couleurs courantes :
Extraits de Bibliotheques/Bande_LED/Inc/bande-led.h:
// Parametres datasheet bande led
#define BL_FREQ_CYCLE_PWM 800000
#define BL_PULSE_BIT_0_nS 400
#define BL_PULSE_BIT_1_nS 800
#define BL_DELAI_MAJ_nS 50000
#define BL_NSEC_IN_1_SEC 1000000000
#define BL_VERT_SEQ_RANG 1
#define BL_ROUGE_SEQ_RANG 2
#define BL_BLEU_SEQ_RANG 3
// Couleurs predefinies
#define BL_HEXA_BLANC 0xFFFFFF
#define BL_HEXA_ROUGE 0xFF0000
#define BL_HEXA_VERT 0x00FF00
#define BL_HEXA_BLEU 0x0000FF
...
- Les durées sont exprimées en nanosecondes comme dans la datasheet : elles sont converties en tics du timer par la bibliothèque (cf. 12.6. Encodage et envoi de la trame). Si on change la fréquence du timer, rien ne change dans la bibliothèque.
- Les trois
BL_*_SEQ_RANGdonnent l'ordre d'envoi des couleurs (Vert, Rouge, Bleu). Si on utilisait une bande avec un autre ordre (par exemple RVB), il suffirait de modifier ces trois valeurs. - Les couleurs sont au format
0xRRGGBBpour pouvoir les écrire naturellement, comme en HTML/CSS.
5. Initialisation#
L'initialisation se fait avec une seule fonction :
void BandeLED_Init(BandeLED_t* bande_led, TIM_HandleTypeDef *htim, uint32_t timer_channel, uint32_t freq_timer, uint8_t nb_leds)
Les étapes sont les suivantes :
- Calcul du nombre de périodes de reset :
bande_led->cycles_delai_maj = (BL_DELAI_MAJ_nS / (BL_NSEC_IN_1_SEC / BL_FREQ_CYCLE_PWM)) + 1;
La trame doit être suivie d'au moins 50 µs d'état bas. Comme une période de bit dure + 1 garantit que le délai est toujours supérieur à 50 µs, même si la division entière arrondissait à l'inférieur avec d'autres paramètres. On obtient donc 41 périodes, soit
-
Enregistrement du matériel : le timer, le canal, la fréquence de comptage du timer et le nombre de LEDs sont mémorisés dans l'objet.
-
Allocation du tableau pour le DMA :
bande_led->dma_buffer = malloc((nb_leds * 3 * 8 + bande_led->cycles_delai_maj) * sizeof(uint32_t));
Il faut une case par bit à envoyer (uint32_t pour correspondre à la largeur Word configurée dans le DMA. Pour nos 4 LEDs :
L'allocation dynamique permet à la bibliothèque de s'adapter à n'importe quelle longueur de bande simplement en changeant NB_LEDS_BANDE_RGB dans le main.c, sans modifier la bibliothèque. Le tableau leds est alloué de la même manière.
-
Valeurs par défaut : chaque LED est initialisée en noir (0, 0, 0), avec une luminosité maximale (
alpha = 255) et allumée (power = true). On part ainsi d'un état connu, comme pourTMP102_init_default(). -
Envoi de la première trame :
BandeLED_show()puisBandeLED_allumer()envoient l'état initial (noir) pour que les LEDs soient dans un état défini dès le démarrage plutôt que dans un état aléatoire à la mise sous tension.
6. Encodage et envoi de la trame#
La fonction BandeLED_show() convertit l'état de toutes les LEDs en tableau de valeurs de CCR1, puis lance son envoi par DMA.
- Conversion des durées en tics du timer :
int nS_per_timer_tic = BL_NSEC_IN_1_SEC / bande_led->freq_timer;
int pulse_bit_0_tics = BL_PULSE_BIT_0_nS / nS_per_timer_tic;
int pulse_bit_1_tics = BL_PULSE_BIT_1_nS / nS_per_timer_tic;
Avec freq_timer = 100 000 000 Hz :
- Parcours des LEDs et de leurs trois composantes : pour chaque LED, une boucle sur le rang de la composante (1 à 3) sélectionne la couleur à envoyer selon l'ordre de la datasheet :
switch (composante)
{
case BL_ROUGE_SEQ_RANG :
valeur_composante = led_courante->rouge * led_courante->alpha / 255;
break;
case BL_VERT_SEQ_RANG :
valeur_composante = led_courante->vert * led_courante->alpha / 255;
break;
case BL_BLEU_SEQ_RANG :
valeur_composante = led_courante->bleu * led_courante->alpha / 255;
break;
}
La boucle passe par les rangs 1, 2, 3 et c'est le switch qui détermine quelle couleur correspond à chaque rang : le Vert (rang 1) est donc émis en premier, puis le Rouge, puis le Bleu.
-
Application de la luminosité : la composante est multipliée par
alpha / 255. Avecalpha = 255la couleur est inchangée, avecalpha = 0elle est nulle, et entre les deux la luminosité est proportionnelle. Cela permet de régler la luminosité sans modifier la couleur mémorisée. -
Application de l'interrupteur :
uint8_t valeur_a_envoyer = (bande_led->power && led_courante->power) ? valeur_composante : 0;
Pour qu'une LED soit éteinte, il ne suffit pas de ne plus lui envoyer de données : elle conserve la dernière couleur reçue jusqu'à la trame suivante. On lui envoie donc explicitement des 0. La LED s'allume si l'interrupteur général de la bande et celui de la LED sont actifs.
- Encodage des 8 bits, poids fort en premier :
for (int bit = 8-1; bit >= 0; bit--)
{
uint32_t valeur_pulse = (valeur_a_envoyer & (1 << bit)) ? pulse_bit_1_tics : pulse_bit_0_tics;
bande_led->dma_buffer[dma_index] = valeur_pulse;
dma_index++;
}
Le masque 1 << bit isole chaque bit, du bit 7 au bit 0, et on écrit dans le tableau 80 tics pour un 1 ou 40 tics pour un 0.
Exemple : LED violette (0x8000FF) à la luminosité de 10 :
| Composante | Valeur | Après luminosité ( |
Bits envoyés |
|---|---|---|---|
| Vert | 0x00 = 0 | 0 | 00000000 |
| Rouge | 0x80 = 128 | 5 | 00000101 |
| Bleu | 0xFF = 255 | 10 | 00001010 |
La trame de cette LED est donc 00000000 00000101 00001010, soit 24 valeurs de 40 ou 80 dans le tableau.
- Ajout du délai de reset :
for (int i = 0; i < bande_led->cycles_delai_maj; i++) {
bande_led->dma_buffer[dma_index] = 0;
dma_index++;
}
Les 41 dernières cases valent 0 : avec CCR1 = 0 la sortie reste à l'état bas pendant 41 périodes, ce qui forme le reset de 51 µs. Comme ces zéros sont envoyés par le même mécanisme que les bits, il n'y a pas besoin de timer supplémentaire ni d'attente active.
- Lancement de l'envoi par DMA :
HAL_TIM_PWM_Stop_DMA(bande_led->PWM_timer, bande_led->PWM_channel);
__HAL_TIM_SET_COUNTER(bande_led->PWM_timer, 0);
bool status = (HAL_TIM_PWM_Start_DMA(bande_led->PWM_timer, bande_led->PWM_channel, bande_led->dma_buffer, dma_index) == HAL_OK);
return status;
On arrête d'abord proprement un éventuel transfert précédent, car la HAL refuse de démarrer un nouveau transfert si le canal est déjà occupé. Le compteur est ensuite remis à 0 pour que la première période commence au début. Enfin HAL_TIM_PWM_Start_DMA() reçoit le tableau et sa longueur en nombre de cases (ici
La fonction retourne true si le DMA a bien démarré, et ne bloque pas : la transmission se déroule en arrière-plan pendant que la boucle principale continue.
7. Modification de l'état des LEDs#
Les fonctions BandeLED_set_led_* ne font que modifier la mémoire : aucune ne lance de transmission. L'envoi n'a lieu que lors de l'appel de BandeLED_show().
Cette séparation est volontaire : une seule trame contient l'état de toutes les LEDs. On peut ainsi modifier autant de LEDs que nécessaire, puis envoyer une seule trame au lieu d'une par modification.
Toutes les fonctions vérifient que l'indice de LED est valide avant d'écrire, pour ne jamais écrire en dehors du tableau :
if (led_id >= 0 && led_id < bande_led->nb_leds)
BandeLED_set_led_hexa()extrait chaque composante d'une couleur au format0xRRGGBBpar décalage et masquage :
bande_led->leds[led_id].rouge = (hexa >> 16) & 0xFF;
bande_led->leds[led_id].vert = (hexa >> 8) & 0xFF;
bande_led->leds[led_id].bleu = hexa & 0xFF;
Cela permet d'utiliser directement les couleurs prédéfinies comme BL_HEXA_ROUGE.
BandeLED_set_led_rgb()fait la même chose avec les trois composantes séparées, pour les couleurs calculées.BandeLED_set_led_luminosity()modifiealpha.BandeLED_set_led_state()modifie lepowerd'une LED.BandeLED_allumer()/BandeLED_eteindre()modifient lepowerglobal de la bande puis appellentBandeLED_show()pour l'appliquer immédiatement.
7.1. Fonction de démonstration#
La bibliothèque contient aussi BandeLED_demo(), non utilisée dans le main.c final, qui permet de tester rapidement la bande. Elle est conçue pour être appelée à 20 Hz sans bloquer : un compteur statique incrémenté à chaque appel fait défiler deux LEDs sur la roue chromatique à des vitesses différentes (fonction Roue_Chromatique() qui convertit une position de 0 à 255 en couleur RGB), et fait clignoter deux autres LEDs en blanc à des fréquences différentes, puis envoie la trame avec BandeLED_show().
8. Utilisation dans le code : tableau de bord LED#
8.1. Déclaration et initialisation#
La bande est représentée par une unique variable globale de type BandeLED_t.
Dans la section USER CODE PV du fichier main.c
BandeLED_t bande_led;
Les paramètres matériels et d'affichage sont définis par des #define en tête de main.c :
#define TIMER_BANDE_LED (&htim4)
#define CANAL_BANDE_LED TIM_CHANNEL_1
#define FREQ_TIMER_BANDE_LED 100000000
#define NB_LEDS_BANDE_RGB 4
#define LED_BAS_DROITE 0
#define LED_HAUT_DROITE 1
#define LED_HAUT_GAUCHE 2
#define LED_BAS_GAUCHE 3
#define LUMINOSITE_BASE 10 // 0-255
#define COULEUR_CAPTEURS BL_HEXA_VIOLET
#define COULEUR_ALARME_GAZ BL_HEXA_ROUGE
#define COULEUR_ALARME_INTRUSION BL_HEXA_ORANGE
#define COULEUR_TEMP_FROID BL_HEXA_BLEU
#define COULEUR_TEMP_TEMPERE BL_HEXA_VERT
#define COULEUR_TEMP_CHAUD BL_HEXA_ORANGE
FREQ_TIMER_BANDE_LEDvaut 100 MHz car c'est la fréquence de comptage du Timer 4 avecPSC = 0. Cette valeur doit correspondre à la configuration CubeMX, car la bibliothèque s'en sert pour convertir les durées de la datasheet en tics.- Les quatre
LED_*associent un nom fonctionnel à la position physique de la LED dans la chaîne (indice 0 = première LED reliée au microcontrôleur), de la même manière queLED_tassocie un nom à un label matériel (4.3. Structure pour les LEDs). - La luminosité est volontairement limitée à
: les NeoPixels sont très lumineux à pleine puissance, et cette valeur suffit à les voir clairement tout en limitant la consommation de la bande.
L'initialisation est regroupée dans la fonction initialiser_bande_led(), appelée une seule fois au début du main() :
Dans la section USER CODE 0 du fichier main.c
void initialiser_bande_led()
{
BandeLED_Init(&bande_led, TIMER_BANDE_LED, CANAL_BANDE_LED, FREQ_TIMER_BANDE_LED, NB_LEDS_BANDE_RGB);
for (int i = 0; i < NB_LEDS_BANDE_RGB; i++) {
BandeLED_set_led_luminosity(&bande_led, i, LUMINOSITE_BASE);
}
// Affectation des couleurs fixes une seule fois en mémoire
BandeLED_set_led_hexa(&bande_led, LED_HAUT_GAUCHE, COULEUR_CAPTEURS);
BandeLED_set_led_hexa(&bande_led, LED_HAUT_DROITE, COULEUR_ALARME_GAZ);
BandeLED_set_led_hexa(&bande_led, LED_BAS_DROITE, COULEUR_ALARME_INTRUSION);
// Extinction de toutes les LEDs pour commencer proprement
BandeLED_set_led_state(&bande_led, LED_HAUT_GAUCHE, false);
BandeLED_set_led_state(&bande_led, LED_HAUT_DROITE, false);
BandeLED_set_led_state(&bande_led, LED_BAS_DROITE, false);
BandeLED_set_led_state(&bande_led, LED_BAS_GAUCHE, false);
BandeLED_show(&bande_led);
}
BandeLED_Init()crée l'objet avec les paramètres matériels.- La luminosité de base est appliquée à toutes les LEDs.
- Les couleurs des trois LEDs qui n'ont qu'une seule signification sont affectées une seule fois ici (alarme gaz, alarme intrusion, capteurs). Comme la couleur est mémorisée indépendamment de l'état
power, il suffira ensuite de les allumer et de les éteindre sans jamais les recalculer. La LED de température est la seule dont la couleur varie, elle est donc gérée dans la boucle. - Toutes les LEDs sont éteintes (
power = false) pour démarrer proprement, puisBandeLED_show()envoie cet état.
8.2. Le tableau de bord#
Les 4 NeoPixels affichent l'état de la maison :
| LED (indice) | Information | Couleur | Comportement |
|---|---|---|---|
LED_HAUT_GAUCHE (2) |
Mise à jour des capteurs | Violet | Change d'état (toggle) toutes les 2 s à chaque cycle de mesure |
LED_HAUT_DROITE (1) |
Alarme gaz | Rouge | Clignote à 10 Hz pendant l'alarme |
LED_BAS_DROITE (0) |
Alarme intrusion | Orange | Clignote à 2 Hz pendant l'alarme |
LED_BAS_GAUCHE (3) |
Tranche de température | Bleu / Vert / Orange | Froid / tempérée / chaude |
Les trois premières LEDs recopient l'état des LEDs discrètes déjà gérées : led_capteurs, led_alarme_gaz et led_alarme_intrusion (4.3. Structure pour les LEDs). Les clignotements restent donc calculés à un seul endroit par le compteur partagé (13.1. Clignotement non bloquant par compteur partagé), et les NeoPixels n'ont pas leur propre logique de temporisation : ils affichent simplement le même état que les LEDs soudées.
8.3. Mise à jour périodique#
Dans la section USER CODE 0 du fichier main.c
void update_bande_led()
{
BandeLED_set_led_state(&bande_led, LED_HAUT_GAUCHE, led_capteurs.state);
BandeLED_set_led_state(&bande_led, LED_HAUT_DROITE, led_alarme_gaz.state);
BandeLED_set_led_state(&bande_led, LED_BAS_DROITE, led_alarme_intrusion.state);
switch (temperature) {
case FROID:
BandeLED_set_led_state(&bande_led, LED_BAS_GAUCHE, true);
BandeLED_set_led_hexa(&bande_led, LED_BAS_GAUCHE, COULEUR_TEMP_FROID);
break;
case TEMPEREE:
BandeLED_set_led_state(&bande_led, LED_BAS_GAUCHE, true);
BandeLED_set_led_hexa(&bande_led, LED_BAS_GAUCHE, COULEUR_TEMP_TEMPERE);
break;
case CHAUD:
BandeLED_set_led_state(&bande_led, LED_BAS_GAUCHE, true);
BandeLED_set_led_hexa(&bande_led, LED_BAS_GAUCHE, COULEUR_TEMP_CHAUD);
break;
default:
BandeLED_set_led_state(&bande_led, LED_BAS_GAUCHE, false);
break;
}
BandeLED_show(&bande_led);
}
- Recopie des états : les états
statedes trois LEDs discrètes sont copiés dans lepowerdes LEDs correspondantes. Si l'état n'a pas changé, la valeur écrite est identique. - Tranche de température : la LED est toujours allumée, et c'est sa couleur qui change selon la variable
temperaturecalculée parevaluer_temperature()(10.12. Gestion automatique de la fenêtre par la température). Ledefaultéteint la LED si la valeur n'est pas reconnue. - Envoi d'une seule trame avec
BandeLED_show()après toutes les modifications (12.7. Modification de l'état des LEDs).
Cette fonction est appelée dans la boucle while(1) à la cadence de 20 Hz du Timer 5, c'est-à-dire sur le même flag que le filtre anti-rebond et le cycle des alarmes :
if (timer_debounce_flag) {
timer_debounce_flag = false;
debounce_filter();
update_cycle_alarmes();
update_bande_led();
}
Cette cadence est justifiée de deux manières :
- Cohérence avec les alarmes : l'alarme gaz clignote à 10 Hz, donc sa LED change d'état toutes les 50 ms (13.1. Clignotement non bloquant par compteur partagé).
update_cycle_alarmes()etupdate_bande_led()étant appelées à la suite sur le même tic de 20 Hz, chaque changement d'état est envoyé aux NeoPixels dans le même tic, sans retard ni état manqué. - Temps de transmission : une trame dure
, soit environ 300 fois moins que les 50 ms qui séparent deux mises à jour : la transmission d'une trame est toujours terminée bien avant la suivante.
8.4. Respect de la règle « pas de blocage »#
Dans le prolongement de la règle de 3.3. Organisation logicielle, l'utilisation des NeoPixels ne bloque jamais le programme : le CPU n'écrit que quelques dizaines de valeurs dans un tableau et lance le DMA, qui génère ensuite les 137 périodes de PWM tout seul. La boucle principale continue de traiter les boutons, capteurs et alarmes pendant la transmission.
Bonus — Gestion globale des alarmes#
1. Clignotement non bloquant par compteur partagé#
Pour gérer les différentes alarmes sans interrompre l'exécution du programme, nous avons exploité le Timer 5, configuré à 20 Hz (soit une interruption toutes les 50 ms). À chaque itération de ce timer, un compteur global blink_counter_alarm est incrémenté.
Le clignotement de chaque LED est obtenu en calculant le nombre de périodes du Timer à 20 Hz qui doivent s'écouler pour atteindre la demi-période de la fréquence de clignotement cible, moment où l'état de la LED s'inverse :
- L'alarme gaz est définie pour clignoter à 10 Hz. Ainsi, sa demi-période est atteinte à 20 Hz, ce qui correspond à la fréquence du Timer 5. La LED s'inverse donc à chaque tic du Timer 5.
- L'alarme intrusion clignote à 2 Hz. Ainsi, sa demi-période est atteinte à 4 Hz, ce qui correspond exactement à un cinquième (
tics) de la fréquence du Timer 5. La LED s'inverse donc tous les 5 tics du Timer 5.
Ce mécanisme est fondamentalement non bloquant : au lieu d'utiliser des délais logiciels d'attente (HAL_Delay), le microcontrôleur évalue instantanément une simple condition mathématique (avec un modulo sur le compteur de tics du Timer 5) à chaque fin de période, afin de déterminer s'il faut inverser ou non l'état de la broche. Une fois l'évaluation terminée, il poursuit immédiatement l'exécution de la boucle principale.
2. Gestion du buzzer avec fréquences distinctes#
2.1. Configuration du Timer PWM#
Pour générer nos signaux PWM destinés au buzzer, nous cherchons à maximiser la précision de comptage du Timer 3 tout en respectant sa contrainte matérielle de 16 bits (capacité maximale du registre ARR :
Les contraintes pour le calcul sont :
- La fréquence minimale à générer est de
(alarme intrusion). - Le registre ARR est codé sur 16 bits (
). - La fréquence d'horloge source du bus est de
.
On cherche la fréquence de comptage maximale
On sélectionne une fréquence de comptage de
À partir de cette fréquence de base de ARR) et l'impulsion (CCR) pour chaque alarme. La valeur de comparaison CCR est fixée à la moitié de la période afin d'obtenir un rapport cyclique de 50 % (onde carrée) pour le buzzer :
-
Alarme Gaz (440 Hz) :
-
Alarme Intrusion (384 Hz) :
2.2. Configuration sur CubeMX#
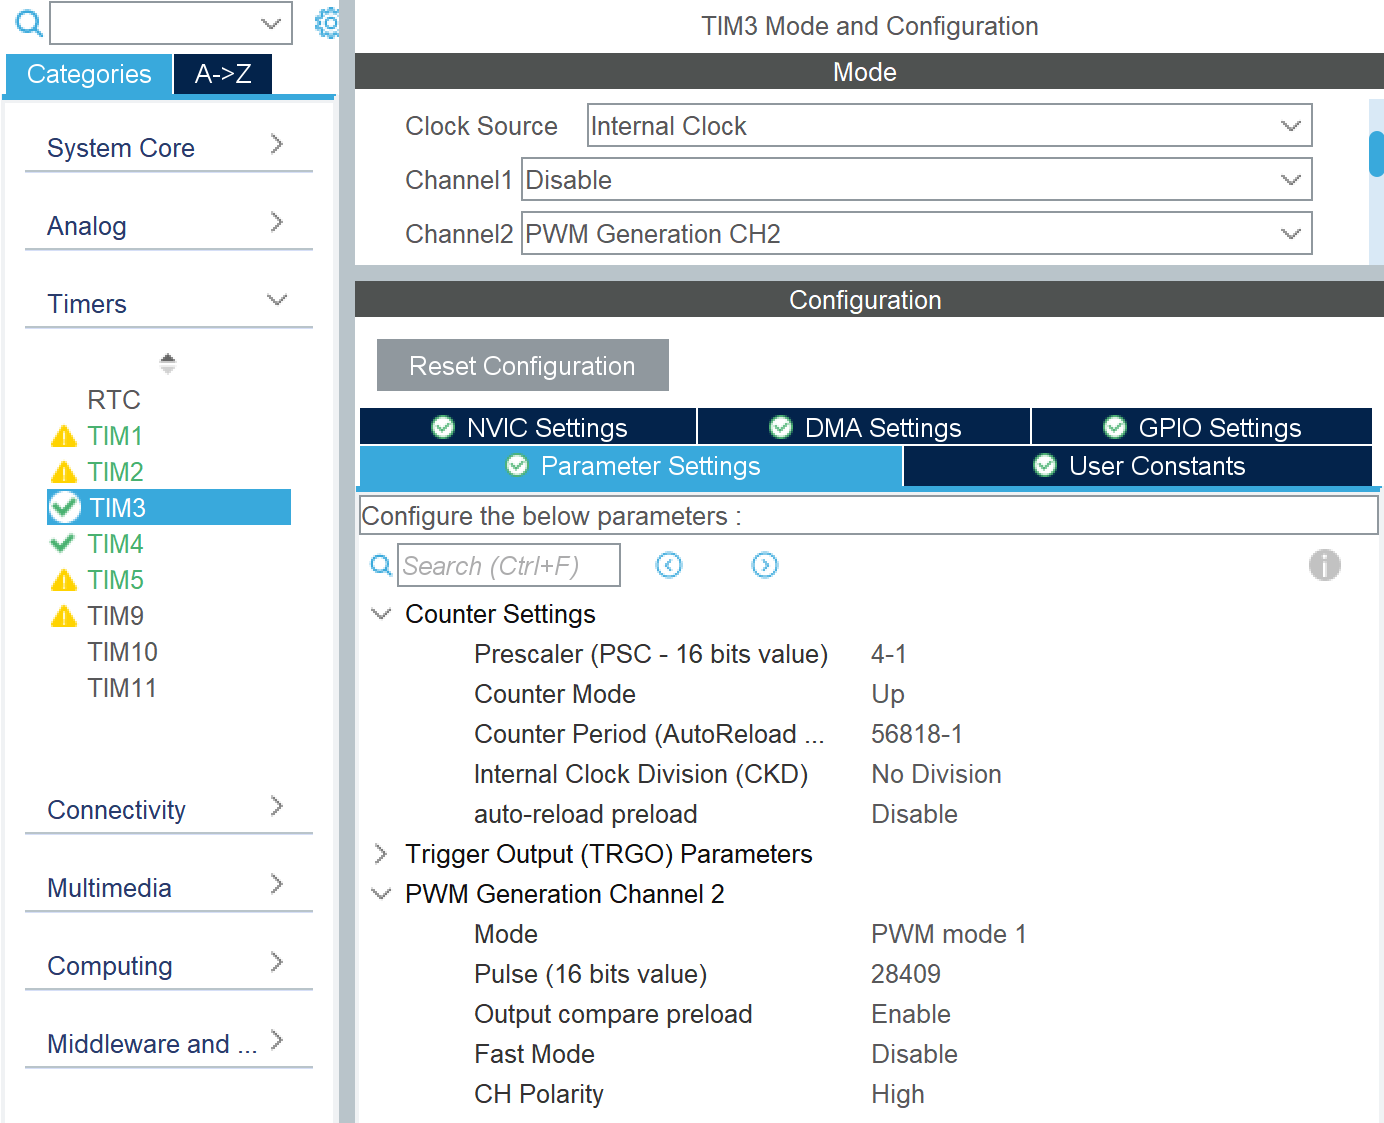
2.3. Fréquences distinctes pour chaque alarme#
Pour permettre à l'utilisateur de différencier les alertes à l'oreille, la fréquence du signal est ajustée de manière dynamique via la fonction frequence_buzzer(). Cette fonction recalcule et met à jour en temps réel la période (registre ARR) et l'impulsion (registre CCR) du Timer 3.
void frequence_buzzer(int frequence)
{
int periode_tics = (double)FREQ_TIMER_BUZZER/frequence;
int pulse_tics = periode_tics/2;
__HAL_TIM_SET_AUTORELOAD(TIMER_BUZZER, periode_tics);
__HAL_TIM_SET_COMPARE(TIMER_BUZZER, CANAL_BUZZER, pulse_tics);
}
Nous avons donc choisi des fréquences distinctes pour chaque alarme :
- Alarme gaz : 440 Hz (note La4 fondamentale), produisant un son plus aigu avec un rythme rapide.
- Alarme intrusion : 384 Hz, produisant un son légèrement plus grave.
De plus, l'activation du buzzer est synchronisée avec le retour visuel : le signal PWM du buzzer est activé uniquement lorsque la LED de l'alarme correspondante est à l'état haut et le buzzer se tait lorsque la LED s'éteint, suivant ainsi le rythme visuel de la LED. On obtient donc deux signatures distinctes pour chaque alarme.
3. Cas simultané : alternance gaz / intrusion#
Lorsque les deux alarmes sont actives simultanément, les deux LEDs continuent de clignoter indépendamment selon leur propre fréquence : la LED rouge du gaz à 10 Hz (demi-période de 50 ms) et la LED jaune de l'intrusion à 2 Hz (demi-période de 250 ms).
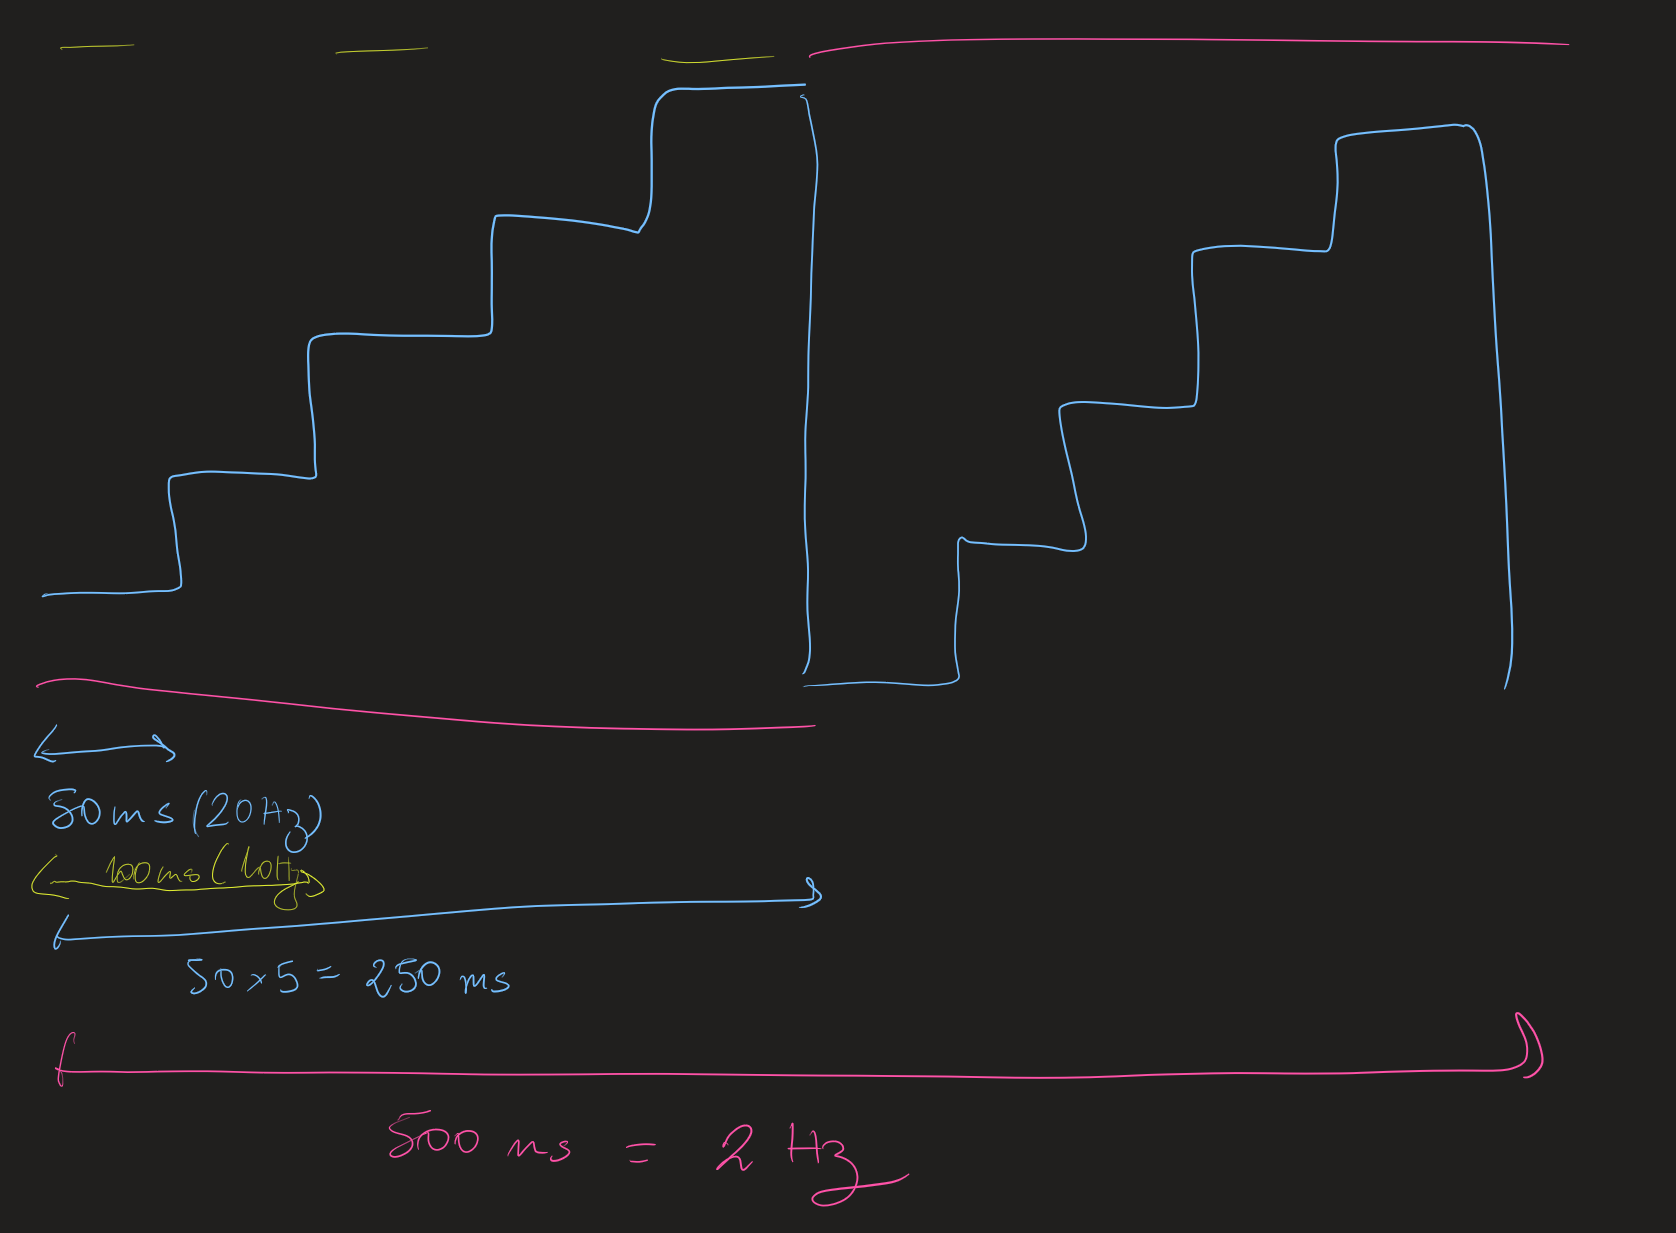
Le buzzer ne peut produire qu'une seule fréquence à la fois. Il alterne donc entre les deux signatures sonores par phases de 250 ms : d'abord 384 Hz pour l'intrusion, puis 440 Hz pour le gaz. Pendant la phase gaz, le buzzer suit le clignotement rapide de la LED rouge et se tait lorsque celle-ci est éteinte. Ce cycle de 500 ms se répète tant que les deux alarmes restent actives.
Cette alternance permet de distinguer auditivement les deux alarmes sans empêcher leur signalisation visuelle simultanée : chaque LED conserve son rythme propre, même pendant la phase sonore de l'autre alarme.